








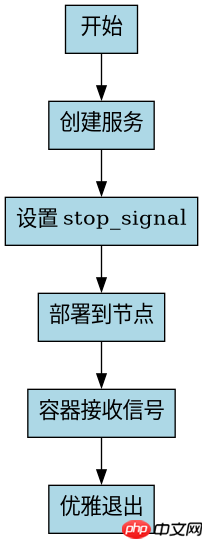
在 docker swarm 中,容器平滑终止信号通过修改服务配置中的 stop_signal 字段来设置。具体做法是使用 docker service create 或 docker service update 命令并添加 --stop-signal 参数,指定如 sigterm 或 sigint 等信号名称。这样当 swarm 调度器停止任务时,容器内的主进程会接收到该信号而非默认的 sigterm,从而实现更可控的优雅退出。
Docker Swarm 中如何指定服务的停止信号?
可以通过 docker service create 命令创建服务时直接指定 --stop-signal 参数来实现。例如,若希望容器收到 SIGINT 信号后退出,只需在创建命令中加入该标志即可。Swarm 管理器会将此配置下发给各个节点上的 Agent,确保所有副本都使用相同的终止行为。
docker service create \
  --name my-service \
  --stop-signal SIGINT \
  nginx:latest
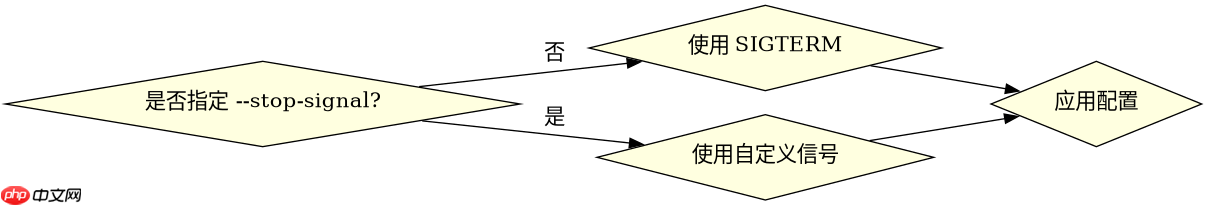
上述命令创建了一个名为 my-service 的服务,其容器在停止时将接收 SIGINT 信号。执行后,可通过 docker service inspect my-service 查看配置是否生效。默认情况下,若未指定该参数,Docker 会使用 SIGTERM 作为终止信号。

如何更新已有服务的停止信号?
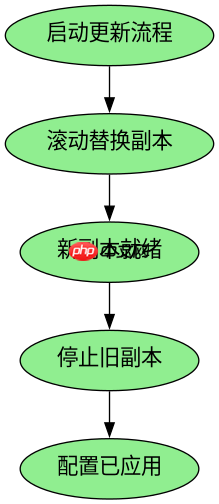
对于已存在的服务,可以使用 docker service update 命令动态更改 stop_signal 配置。无需重建服务,只需调用更新接口并传入新的信号值,Swarm 会自动滚动更新各副本以应用新配置。这种方式适用于需要调整退出逻辑而不中断业务场景的情况。
docker service update \
  --stop-signal SIGTERM \
  my-service
该命令将 my-service 的停止信号从之前的设置改为 SIGTERM。更新过程中,Swarm 会逐个替换旧副本为新副本,确保服务可用性。验证方式同样是通过 docker service inspect 检查当前配置状态。注意,只有支持该特性的 Docker 版本(1.12+)才允许此类动态更新。
基于程序中某个输入、条件或结果的具体问题
如果容器内的应用程序未正确处理指定的停止信号,可能导致资源泄漏或数据不一致。例如,Java 应用可能忽略 SIGINT 而继续运行,直到超时被强制杀死。因此,开发者需确保应用代码注册了对应信号的处理器,或在启动脚本中转发信号至子进程。

















