





以下是对u-boot启动过程的详细分析和描述,确保在不改变文章大意的情况下进行伪原创处理:
编译U-Boot后的最后一条链接命令如下图所示。
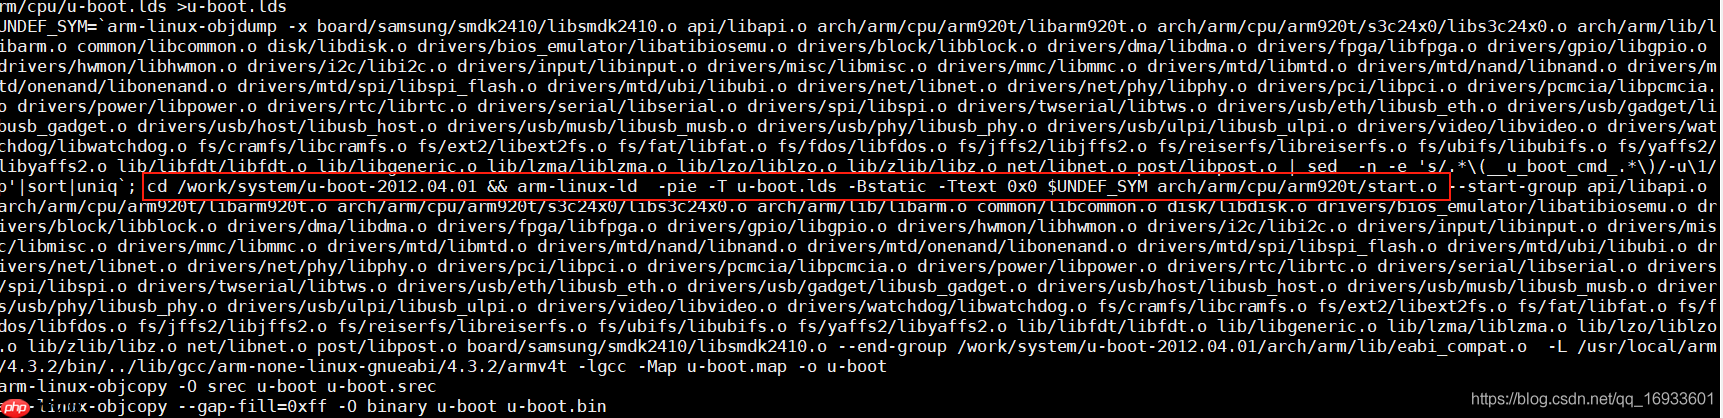
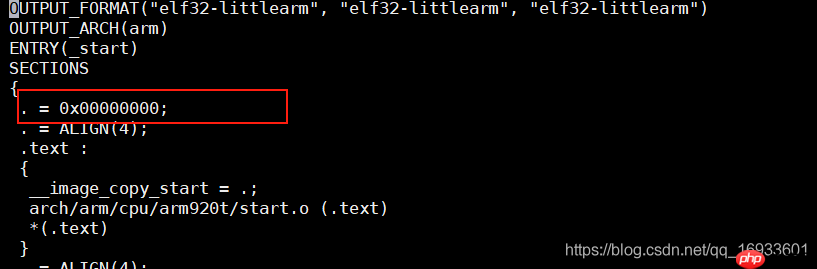
- 分析start.S文件。我们打开uboot.lds文件,发现链接地址设置为0,因此新的U-Boot只能在NOR Flash上运行。启动文件为start.o。
接下来,我们分析arch/arm/cpu/arm920t/start.S文件,从start_code开始执行。
.globl _start                                //声明_start为全局符号,该符号将被lds链接脚本使用
_start:
    b     start_code                            //跳转到start_code符号处,地址为0x00
    ldr   pc, _undefined_instruction                    //0x04
    ldr   pc, _software_interrupt                       //0x08
    ldr   pc, _prefetch_abort                           //0x0c
    ldr   pc, _data_abort                               //0x10
    ldr   pc, _not_used                                 //0x14
    ldr   pc, _irq                                      //0x18
    ldr   pc, _fiq                                      //0x20
<p>_undefined_instruction:  .word undefined_instruction           //定义_undefined_instruction指向undefined_instruction(32位地址)
_software_interrupt:      .word software_interrupt
_prefetch_abort:    .word prefetch_abort
_data_abort:          .word data_abort
_not_used:             .word not_used
_irq:               .word irq
_fiq: .word fiq</p><p>.balignl 16,0xdeadbeef //balignl的使用,参考http://www.cnblogs.com/lifexy/p/7171507.html- _start会跳转到start_code处。
start_code:
/<em>设置CPSR寄存器,让CPU进入管理模式</em>/
mrs  r0, cpsr                 //读取cpsr的值
bic   r0, r0, #0x1f           //清除位
orr   r0, r0, #0xd3          //位或操作
msr  cpsr, r0                 //写入cpsr</p><h1>if   defined(CONFIG_AT91RM9200DK) || defined(CONFIG_AT91RM9200EK)</h1><pre class="brush:php;toolbar:false;">/*
 * 重新定位异常表
 */
ldr   r0, =_start                   //加载_start地址
ldr   r1, =0x0                //r1等于异常向量基地址
mov r2, #16
copyex: subs r2, r2, #1 //减16次,s表示每次减都要更新条件标志位 ldr r3, [r0], #4 //将_start标号后的16个符号存到异常向量基地址0x0~0x3c处 str r3, [r1], #4 bne copyex //直到r2减为0
endif
ifdef CONFIG_S3C24X0
/* 关闭看门狗*/
define pWTCON 0x53000000
define INTMSK 0x4A000008 / Interrupt-Controller base addresses /
define INTSUBMSK 0x4A00001C
define CLKDIVN 0x4C000014 / 时钟分频寄存器 /
ldr   r0, =pWTCON              //加载pWTCON地址
mov r1, #0x0               //设置寄存器值为0
str   r1, [r0]           //关闭看门狗,使WTCON寄存器=0

/*关闭中断*/
mov r1, #0xffffffff       //设置中断掩码
ldr   r0, =INTMSK       //加载INTMSK地址
str   r1, [r0]                  //关闭所有中断
if defined(CONFIG_S3C2410)
ldr   r1, =0x3ff       //设置次级中断掩码
ldr   r0, =INTSUBMSK       //加载INTSUBMSK地址
str   r1, [r0]                  //关闭次级所有中断
endif
/* 设置时钟频率, FCLK:HCLK:PCLK = 1:2:4 ,而FCLK默认为120Mhz*/
ldr   r0, =CLKDIVN       //加载CLKDIVN地址
mov r1, #3       //设置分频值
str   r1, [r0]
ifndef CONFIG_SKIP_LOWLEVEL_INIT
bl cpu_init_crit //关闭MMU,并初始化各个bank
endif
call_board_init_f: ldr sp, =(CONFIG_SYS_INIT_SP_ADDR) //CONFIG_SYS_INIT_SP_ADDR=0x30000f80 bic sp, sp, #7 //sp=0x30000f80 ldr r0,=0x00000000 bl board_init_f
上面的CONFIG_SYS_INIT_SP_ADDR = 0x30000f80,是通过arm-linux-objdump -D u-boot > u-boot.dis生成反汇编,然后从u-boot.dis中获取的。
- 然后进入第一个C函数:board_init_f()。该函数的主要工作是:清空gd指向的结构体,通过init_sequence函数数组来初始化各个函数,并逐步填充gd结构体,最后划分内存区域,将数据保存在gd中,然后调用relocate_code()对U-Boot进行重定位。(gd用于传递给内核的参数)
- 具体代码如下所示:
void board_init_f(ulong bootflag) // bootflag=0x00000000
{
bd_t *bd;
init_fnc_t *<em>init_fnc_ptr;         //函数指针
gd_t </em>id;
ulong addr, addr_sp;</p><h1>ifdef CONFIG_PRAM</h1><pre class="brush:php;toolbar:false;">ulong reg;
endif
bootstage_mark_name(BOOTSTAGE_ID_START_UBOOT_F, "board_init_f");

/* 指针是可写的,因为我们为其分配了一个寄存器 */
gd = (gd_t *) ((CONFIG_SYS_INIT_SP_ADDR) & ~0x07);</code>
其中,gd是一个全局变量,用于传递给内核的参数。如下图所示,在arch/arm/include/asm/global_data.h中定义,*gd指向r8寄存器,因此r8专门为gd使用。

而CONFIG_SYS_INIT_SP_ADDR之前得到的值为0x30000f80,因此gd=0x30000f80。
- 继续来看board_init_f():
<code class="javascript">__asm__ __volatile__("": : :"memory"); //memory:让CPU重新读取内存的数据memset((void )gd, 0, sizeof(gd_t)); //将0x30000f80地址上的gd_t结构体清0 gd->mon_len = _bss_end_ofs; // _bss_end_ofs =__bss_end__ - _start,在反汇编中找到等于0xae4e0,所以mon_len等于U-Boot的数据长度 gd->fdt_blob = (void )getenv_ulong("fdtcontroladdr", 16, (uintptr_t)gd->fdt_blob);
for (init_fnc_ptr = init_sequence; init_fnc_ptr; ++init_fnc_ptr) //调用init_sequence[]数组里的各个函数 { if ((init_fnc_ptr)() != 0) //执行函数,若函数执行出错,则进入hang() { hang (); //打印错误信息,然后一直while } }
上面的init_sequence[]数组中存储了各个函数,例如:board_early_init_f():设置系统时钟,设置各个GPIO引脚;timer_init():初始化定时器;env_init():设置gd的成员变量;init_baudrate():设置波特率;dram_init():设置gd->ram_size= 0x04000000(64MB)。
- 继续来看board_init_f():
addr = CONFIG_SYS_SDRAM_BASE + gd->ram_size;  // addr=0x34000000 // CONFIG_SYS_SDRAM_BASE:  SDRAM基地址,为0X30000000// gd->ram_size:          等于0x04000000</p><h1>if !(defined(CONFIG_SYS_ICACHE_OFF) && defined(CONFIG_SYS_DCACHE_OFF))</h1><pre class="brush:php;toolbar:false;">/* 保留TLB表 */
addr -= (4096 * 4);        //addr=33FFC000
addr &= ~(0x10000 - 1);  // addr=33FF0000,
gd->tlb_addr = addr;   //将64kB分配给TLB,所以TLB地址为33FF0000~33FFFFFF
endif
/ 向下取整到下一个4 kB限制 / addr &= ~(4096 - 1); //4kb对齐, addr=33FF0000 debug("Top of RAM usable for U-Boot at: %08lx\n", addr);
/*
- 保留U-Boot代码、数据和bss的内存
- 向下取整到下一个4 kB限制 */ addr -= gd->mon_len; // 在前面分析过gd->mon_len=0xae4e0, //所以addr=33FF0000 -0xae4e0=33F41B20, addr &= ~(4096 - 1); //4095=0xfff,4kb对齐, addr=33F41000 //所以分配给U-Boot各个段的重定位地址为33F41000~33FFFFFF debug("Reserving %ldk for U-Boot at: %08lx\n", gd->mon_len >> 10, addr);
ifndef CONFIG_SPL_BUILD
addr_sp = addr - TOTAL_MALLOC_LEN; //分配一段malloc空间给addr_sp //TOTAL_MALLOC_LEN=102410244,所以malloc空间为33BF1000~33F40FFF addr_sp -= sizeof (bd_t); //分配一段bd_t结构体大的空间 bd = (bd_t ) addr_sp; //bd指向刚刚分配出来的bd_t结构体 gd->bd = bd; // 0x30000f80处的gd变量的成员bd等于bd_t基地址 addr_sp -= sizeof (gd_t); //分配一个gd_t结构体大的空间 id = (gd_t ) addr_sp; //id指向刚刚分配的gd_t结构体 gd->irq_sp = addr_sp; //0x30000f80处的gd变量的成员irq_sp等于gd_t基地址 addr_sp -= 12; addr_sp &= ~0x07; ... ... relocate_code(addr_sp, id, addr); //进入relocate_code()函数,重定位代码,以及各个符号 // addr_sp: 栈顶,该栈顶向上的位置用来存放gd->irq_sp、id 、gd->bd、malloc、U-Boot、TLB(64kb), //id: 存放 gd_t结构体的首地址 // addr: 等于存放U-Boot重定位地址33F41000 }
执行完board_init_f()后,最终内存会划分如下图所示:
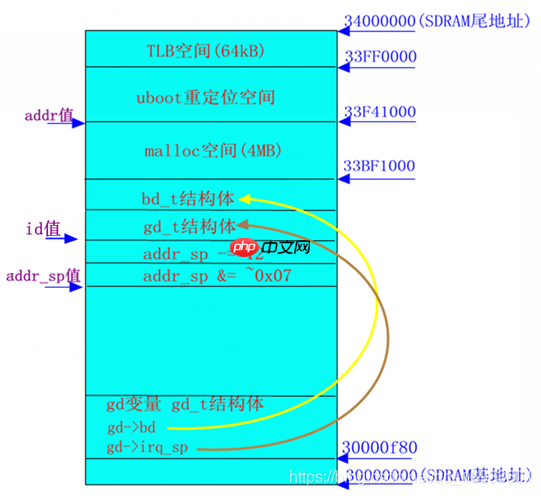
此时U-Boot仍在Flash中运行,然后会进入start.S中的relocate_code()进行U-Boot重定位。
- 接下来进入重定位过程。
- start.S中的relocate_code()代码如下所示:
relocate_code:
mov r4, r0      /<em> 保存addr_sp </em>/              // addr_sp栈顶值
mov r5, r1      /<em> 保存gd地址 </em>/           // id值
mov r6, r2      /<em> 保存目标地址 </em>/  // addr值:U-Boot重定位地址</p><pre class="brush:php;toolbar:false;">/* 设置栈 */
stack_setup:
mov sp, r4 //设置栈addr_sp
adr r0, _start //在顶层目录下system.map符号文件中找到_start =0,所以r0=0
cmp r0, r6 //判断_start(U-Boot重定位之前的地址)和addr(重定位地址)是否一样
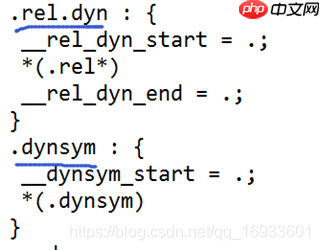
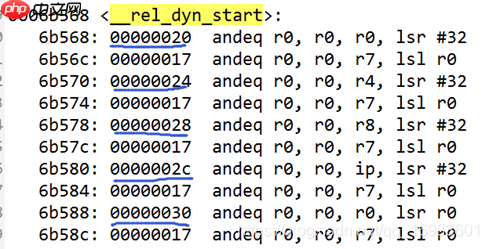
beq clear_bss / 跳过重定位 / 上面的代码只是将代码复制到SDRAM上,而链接地址内容却没有改变,例如异常向量0x04的代码内容仍然是0x1e0。我们以异常向量0x04为例,来看它的反汇编: 如上图所示,即使U-Boot在SDRAM运行,由于代码没有修改,PC也会跳到0x1e0(Flash地址),这与之前的老U-Boot有很大区别,以前的老U-Boot直接使用SDRAM链接地址,如下图所示: 因此,新的U-Boot采用了动态链接地址的方法,在链接脚本uboot.lds中,可以看到这两个段(.rel.dyn、.dynsym): 这两个段中保存了各个文件的相对动态信息(.rel.dyn)和动态链接地址的符号(.dynsym)。以上图的.rel.dyn段为例来分析,找到__rel_dyn_start符号处: 如上图所示,其中0x17表示符号的结束标志位,我们以0x20为例来讲解:在之前,我们讲过0x20里面保存的是异常向量0x04跳转的地址(0x1e0),如下图所示: 因此,接下来的代码会根据0x20里的值0x1e0(Flash地址),将SDRAM的33F41000+0x20的内容改为33F41000+0x1e0(SDRAM地址),以改变U-Boot的链接地址。 5.1 继续往下分析。 _board_init_r_ofs:
.word board_init_r - _start //获取在Flash上的board_init_r()函数地址偏移值 从上面的代码看出,接下来便会进入U-Boot的board_init_r()函数,该函数会对各个外设进行初始化、环境变量初始化等。U-Boot的启动过程到此便结束了。
mov r1, r6 / r1 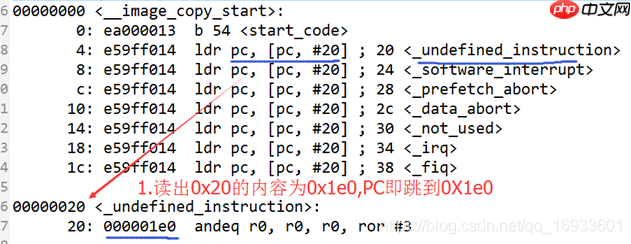


#ifndef CONFIG_SPL_BUILD
/</em></p><ul><li>修复.rel.dyn重定位
<em>/
ldr   r0, _TEXT_BASE             /</em> r0
/<em>重定位完成后,清除bss段</em>/
clear_bss:<h1>ifndef CONFIG_SPL_BUILD</h1><p>ldr   r0, _bss_start_ofs                        //获取Flash上的bss段起始位置
ldr   r1, _bss_end_ofs                          //获取Flash上的bss段结束位置
mov r4, r6                    /<em> reloc addr </em>/     //获取r6(SDRAM上的U-Boot基地址)
add r0, r0, r4                                  //加上重定位偏移值,得到SDRAM上的bss段起始位置
add r1, r1, r4                                     //得到SDRAM上的bss段结束位置
mov r2, #0x00000000           /<em> 清零</em>/
clbss_l:
str    r2, [r0]           /<em> 清零循环...       </em>/
//开始清除SDRAM上的bss段
add r0, r0, #4
cmp r0, r1
bne  clbss_l
bl coloured_LED_init
bl red_led_on</p><h1>endif
#ifdef CONFIG_NAND_SPL                   //未定义,所以不执行</h1><p>... ...</p><h1>else                                   //执行else</h1><p>ldr   r0, _board_init_r_ofs         //r0=Flash上的board_init_r()函数地址偏移值
adr  r1, _start                    //0
add lr, r0, r1                     //返回地址lr=Flash上的board_init_r()函数
add lr, lr, r9                     //加上重定位偏移值(r9)后,lr=SDRAM上的board_init_r()函数</p></li></ul><pre class="brush:php;toolbar:false;">/* 设置board_init_r的参数 */
mov r0, r5             /* gd_t */              //r0=id值
mov r1, r6             /* dest_addr */         //r1=U-Boot重定位地址

/* 跳转到board_init_r()函数 */
mov pc, lr              //跳转:  board_init_r()函数
endif














