








runway于11月11日介绍机器人模型praxis-1,并公开推理代码与模型权重。官方仓库提供面向droid单臂设备和yam双臂设备的检查点,还提供经过量化感知训练的nvfp4版本。模型在一次策略调用中同时预测下一段视频与动作,再由机器人执行动作序列。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
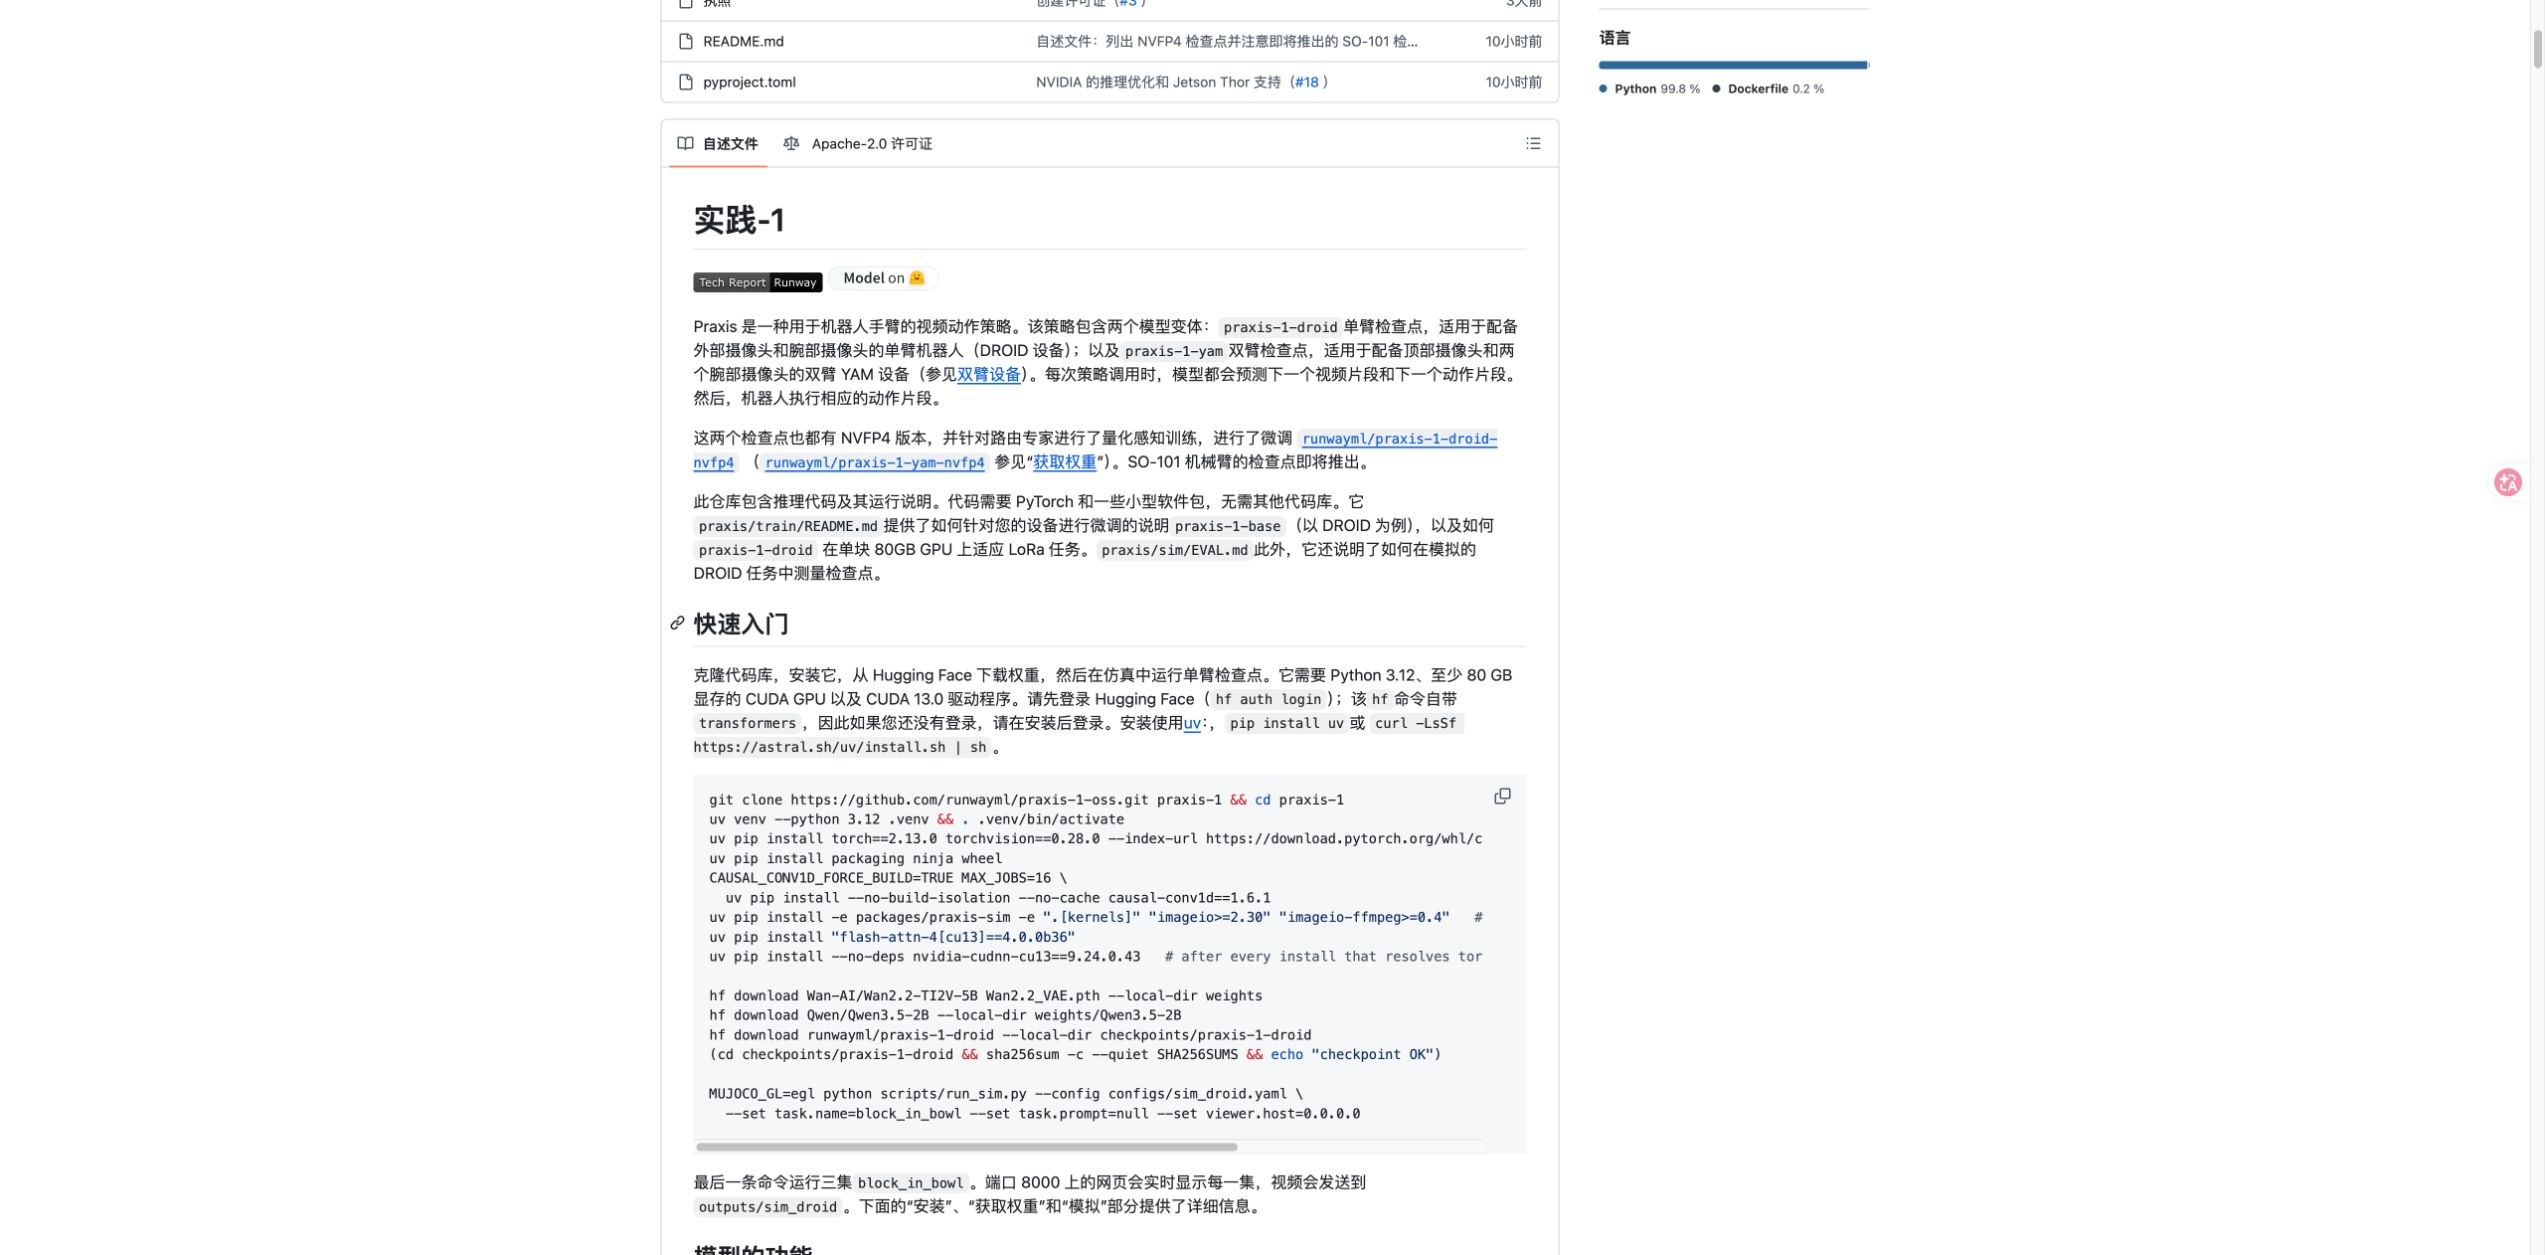
Runway官方仓库介绍单臂、双臂检查点及快速开始条件
摄像头与机械臂配置有明确边界
DROID单臂检查点使用外部相机与腕部相机;YAM双臂检查点使用顶部相机和两台腕部相机。官方列出的SO-101机械臂检查点仍是后续计划,不能用现有开放权重推断所有机械臂都能直接运行。
仓库还提供微调与仿真评估说明。代码采用Apache-2.0许可证,下载权重时仍应查看各模型检查点随附的许可和使用条件。

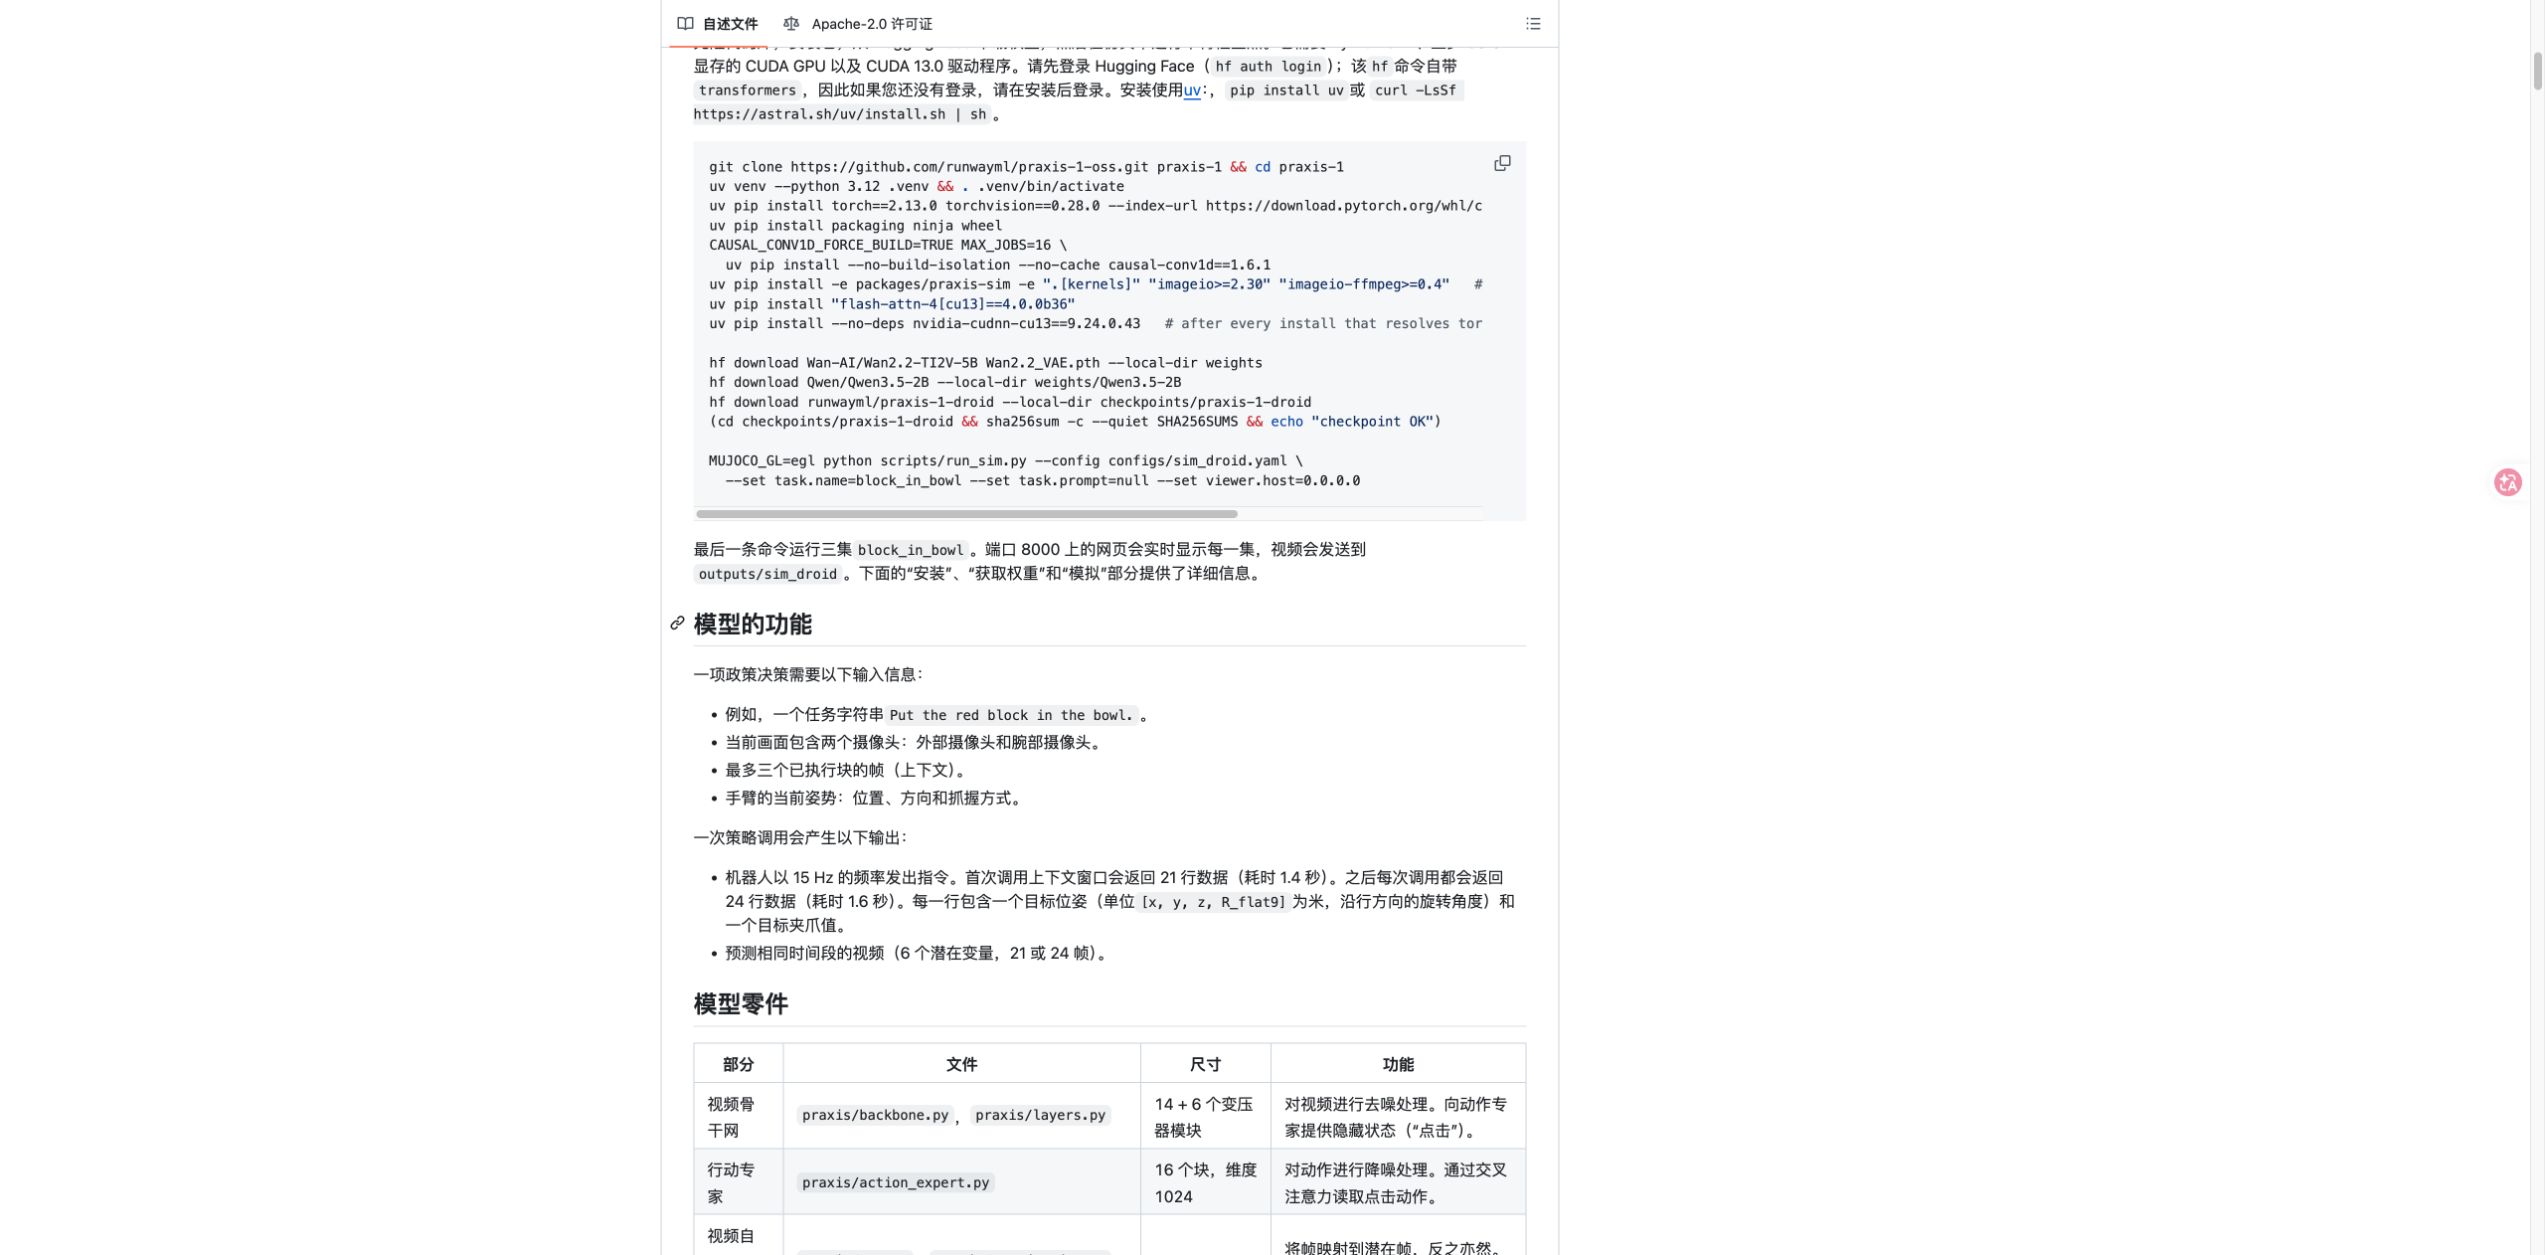
Runway官方仓库说明视频动作模型的输入输出
官方快速开始并非普通电脑配置
单臂仿真的快速开始要求Python 3.12、至少80GB显存的CUDA GPU及CUDA 13.0驱动,并列出指定PyTorch、依赖包和权重下载步骤。完成安装与权重校验后,示例可执行仿真任务,并通过端口8000显示过程、保存视频输出。
这些条件说明,开放代码与权重不等于低配置设备无需适配即可运行。厂商基准中的性能或成本数据也只能在其对应任务、硬件和测量设置下理解,不能直接视为所有真实机器人任务的速度或费用保证。






















