








人工智能在具身智能领域的角逐迈入全新阶段。近日,全球领先的人工智能公司 runway 正式宣布,其旗舰级世界动作模型 praxis-1 全面向全球开发者与研究人员开源,并采用宽松的 apache 2.0 开源许可证——不仅完全公开模型权重,还同步开放推理与微调代码,全面支持商业化应用。
卓越性能:270亿参数 MoE 架构,强势登顶权威机器人评测榜单
Praxis-1 是一款基于混合专家架构(MoE)的扩散 Transformer 模型,参数量达 270 亿。其核心突破在于可联合建模视频序列与对应动作指令,实现端到端的“感知—决策—执行”闭环。此前,Runway 已联合 Noble Machines、Standard Bots 及 Ultra 等硬件伙伴,在足式人形机器人、六轴工业机械臂及双臂仓储机器人平台上完成实际部署验证。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
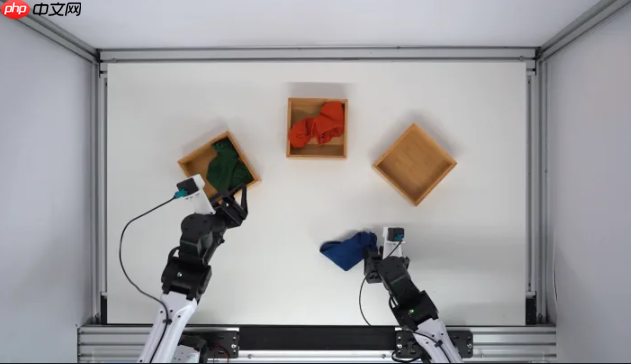
在 NVIDIA 主导的 RoboLab-120 标准化基准测试中,Praxis-1 表现出显著领先优势:在总计 1,200 轮任务评估中,整体成功率高达 46.2%,大幅超越 FLUX3Action(42.9%)、Cosmos3Nano(36.8%)与 π0.5(28.0%),稳居当前世界动作模型性能榜首。
更值得关注的是其迁移泛化能力——仅对 Google RT-1 机器人(该平台未参与 Praxis-1 的任何预训练)进行轻量级微调后,模型在 SimplerEnv 模拟环境中的任务完成率跃升至 80.0%,远高于原始 RT-1 策略的 52.4%,凸显其跨平台适配性与先发技术壁垒。
全栈硬件兼容:从数据中心到边缘设备无缝覆盖
在工程落地层面,Praxis-1 展现出极强的硬件普适性。它深度适配 NVIDIA 全系计算生态:既可在 H100、B200 等数据中心级 GPU 上高效运行,也兼容 RTX 5090、RTX PRO 6000 等高端工作站显卡;甚至可直接部署于搭载 Jetson Thor 的机器人本体边缘芯片,真正实现“模型随行”。

为加速开发者集成进程,该模型已在多个主流开源平台上线:
代码与权重获取:GitHub 与 Hugging Face 均已提供完整开源资源,其中 Hugging Face 版本原生集成 LeRobot 框架支持。
推理与微调支持:兼容 vLLM-Omni 与 Reactor 托管推理服务;同时支持全参数微调与 LoRA 高效适配方案,开发者无需从头训练,即可快速对接自有机器人形态、传感器配置及特定作业场景。
推动物理 AI 开放协作:共建可互操作的技术基座
谈及此次全面开源的战略动因,Runway 表示:美国若要在物理人工智能领域持续领跑,除持续强化底层软硬件投入外,更亟需打破模型封闭性,构建具备高度互操作性与开放性的技术范式。
作为 Cosmos Coalition(宇宙联盟)创始成员之一,Runway 正与 NVIDIA 等行业领军者协同推进前沿技术栈开源化,致力于为全球开发者打造统一、开放、可扩展的物理 AI 基础设施,共同应对现实世界智能体所面临的核心挑战。目前,开发者可通过各大开源社区直接下载使用,亦可参考 NeMo Automodel 提供的入门教程开展定制化后训练。




















