


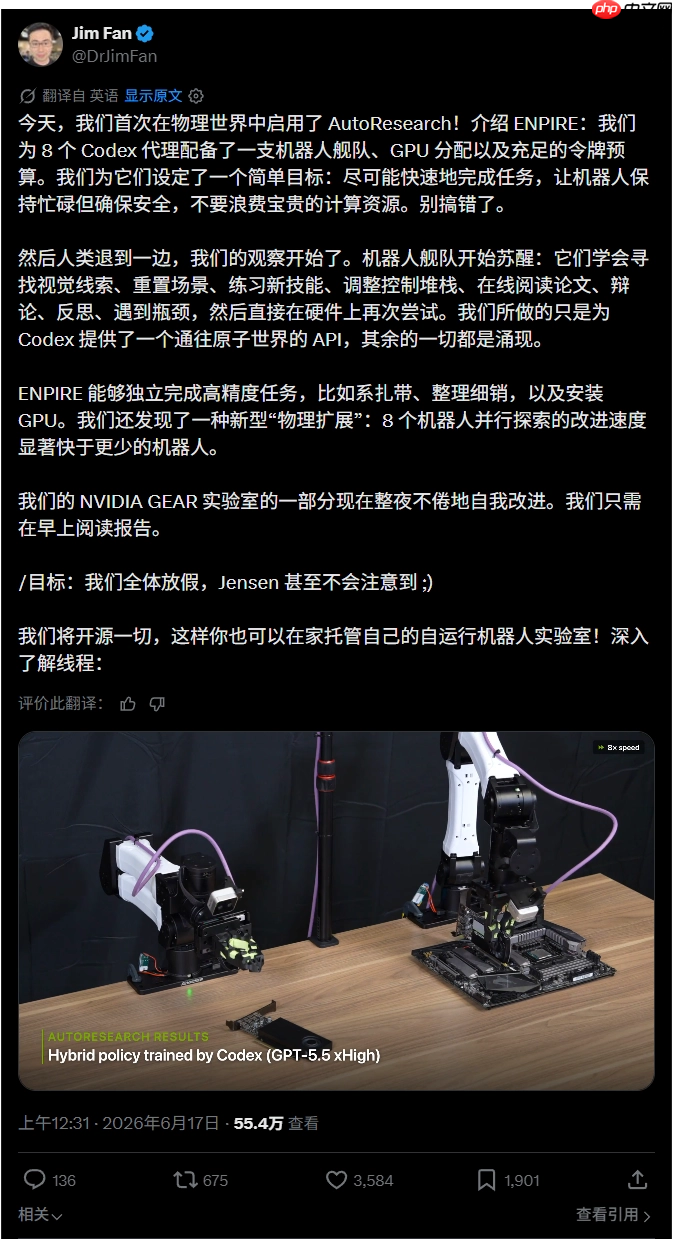
英伟达gear实验室联合负责人jim fan于昨日发布一段视频演示,正式公布其团队首次在真实物理环境中成功部署autoresearch系统。该系统依托团队自主研发的enpire编码智能体架构,实现了将现实世界中的机器人学习过程转化为可调控、可追踪的优化任务,并由智能体全程自主统筹执行。
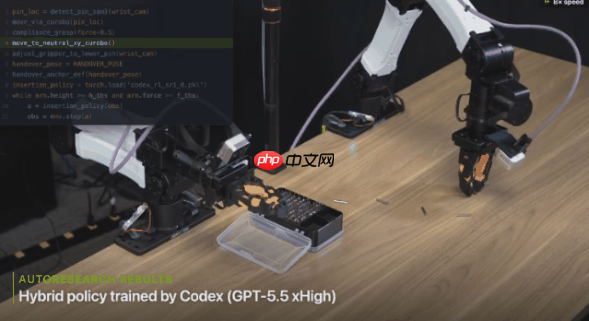
实验中,研究团队为8个Codex智能体接入多台实体机器人、高性能GPU算力集群及充裕的Token配额,并为其设定核心约束目标:在严格保障机器人运行安全、杜绝算力与能源浪费的前提下,最大化任务执行效率。随后,系统启动全自动探索流程——智能体主动识别视觉特征、重置实验环境、反复演练新动作、动态调优底层控制栈、实时检索并解析学术论文、组织跨智能体协同研讨与复盘,一旦遭遇性能瓶颈,便立即在真实硬件平台上开展新一轮闭环验证。整个流程中,研究人员仅向Codex开放了连接物理世界的标准化API接口,其余全部感知、决策、执行与迭代行为均由AI自主完成。
WorkBuddy 4.10.0版本聚焦于用户体验与系统稳定性的全面提升。本次更新不仅带来了更美观、更流畅的界面交互,还解决了大量影响日常使用的关键问题,确保您的AI办公助手运行得更加稳定可靠。
得益于ENPIRE框架的深度赋能,机器人展现出远超预期的精细操作水准,可独立完成扎带捆扎、钉子归类排序,乃至将显卡精准嵌入电脑主板插槽等高难度作业。Jim Fan指出,当前机器人已具备持续整夜自主演化的稳定能力,研究人员只需次日清晨查阅生成的训练日志,即可全面掌握进展,显著降低人工干预频次与时间成本。
Jim Fan进一步透露,英伟达计划将该技术全面开源。未来,普通用户亦可在本地设备上搭建专属的自动化机器人实验室,使尖端AI具身智能研究不再局限于科研机构或大型企业,真正下沉至广大开发者与技术爱好者手中。此举被业界普遍视为加速具身智能技术普及化、大众化发展的关键里程碑。














