


MindVLA-o1是什么
mindvla-o1是理想汽车发布的全新一代自动驾驶基础大模型,基于原生多模态专家混合(moe)架构,首次实现视觉、语言与行为三大模态的深度融合与统一建模。该模型搭载3d vit编码器强化空间认知能力,融合隐式世界模型进行未来状态推演,并通过一体化行为生成机制直接输出符合物理规律的驾驶轨迹。依托闭环强化学习范式与软硬件联合优化策略,mindvla-o1在感知距离、推理深度与执行稳定性上实现全面跃升,成为自动驾驶迈向通用具身智能体的重要里程碑。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
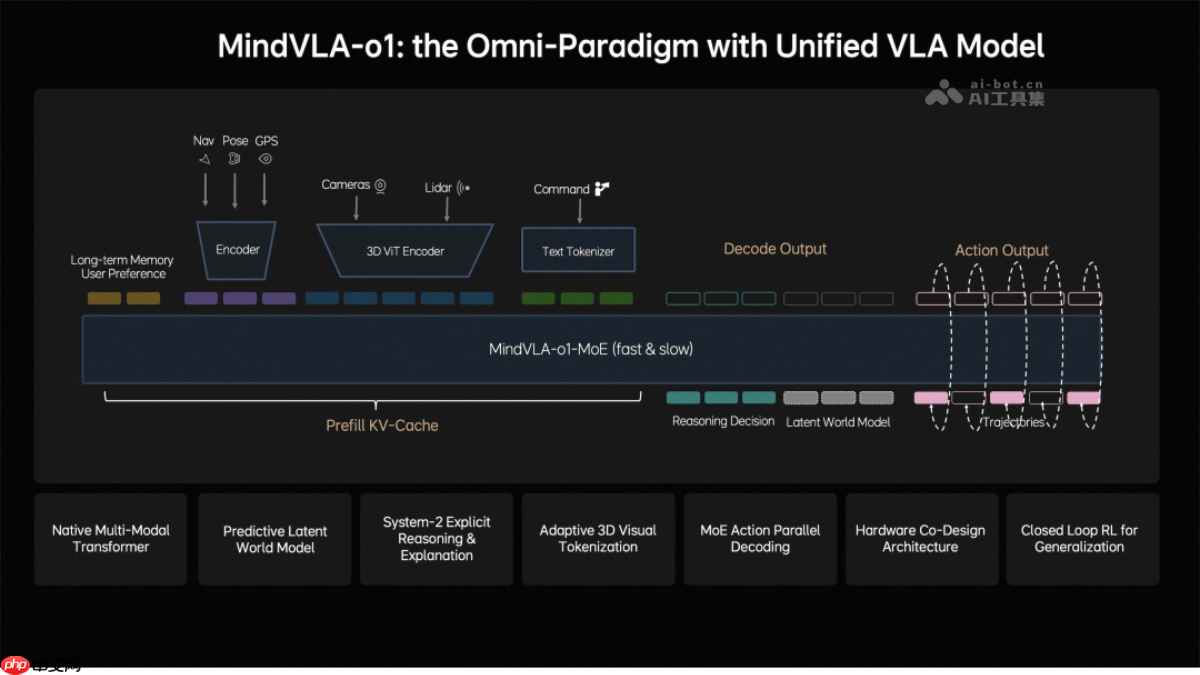
MindVLA-o1的主要功能
- 三维空间感知能力:借助3D ViT编码器与前馈式3D高斯溅射(3DGS)表征技术,精准建模静态道路结构与动态交通参与者,构建高保真、可泛化的三维场景理解。
- 多模态协同推理:引入预测型隐世界模型,在低维隐空间中模拟未来多步演化过程,打通视觉语义解析、语言逻辑推理与环境因果推断之间的壁垒。
- 一体化行为决策:采用VLA-MoE架构与Action Expert模块,结合并行解码机制一次性生成全周期轨迹点,并通过离散扩散算法进行多轮精细化校准,确保轨迹连续性与动力学合规性。
- 闭环自主进化能力:基于Feed-forward场景重建框架与强化学习训练流程,模型可在高度可控的仿真环境中持续迭代优化,有效缓解真实路测数据稀缺问题。
- 车载端高效部署支持:通过软硬件协同设计方法论对模型结构、算子调度与内存访问进行全面调优,在车规级芯片上达成精度与延迟的帕累托最优平衡。
MindVLA-o1的技术原理
- 3D自监督视觉表征学习:以视觉为中心的3D ViT编码器将LiDAR点云作为几何先验引导信号,利用前馈式3DGS分别建模静态背景与运动目标;通过下一帧重建任务驱动自监督预训练,同步提升语义识别与三维几何理解能力。
- 隐空间未来推演机制:摒弃计算开销巨大的显式图像生成路径,转而在紧凑隐空间中完成对未来状态的高效建模;经三阶段渐进式训练,形成“理解当下—构想未来—逻辑判断”三位一体的时空推理能力。
- 统一行为建模范式:VLA-MoE中的Action Expert专责轨迹生成任务,采用并行解码策略满足毫秒级响应需求,再辅以离散扩散机制进行轨迹平滑与物理约束校验,保障输出结果的安全性与合理性。
- 闭环强化学习新范式:将传统逐层优化的重建流程升级为单次前馈式重建,结合生成式世界模型增强仿真多样性,依托统一3DGS渲染引擎与分布式RL训练框架,显著降低强化学习训练成本。
- 软硬件联合设计方法论:基于Roofline性能模型量化分析硬件瓶颈,系统评估近2000种网络配置组合,最终发现“更宽更浅”的轻量化架构更适合车载部署场景,使架构搜索周期由数月压缩至数天。
MindVLA-o1的关键信息和使用要求
- 战略定位:理想汽车面向具身智能时代打造的下一代自动驾驶基座模型,具备原生多模态视觉-语言-动作(VLA)架构特性。
- 首发时间:2026年3月17日,在NVIDIA GTC 2026大会上由理想基座模型负责人詹锟正式发布。
- 五大核心突破:3D空间建模、多模态联合推理、统一行为生成、闭环强化学习、软硬协同部署。
- 技术演进脉络:从传统模块化方案→端到端学习→VLA架构→原生多模态VLA,标志着物理AI时代的正式开启。
- 跨域应用潜力:同一套VLA主干模型既可驱动智能汽车,亦可适配各类机器人平台,自动驾驶仅为物理AI落地的第一站。
- 数据支撑体系:依赖MindData统一VLA数据引擎,实现海量驾驶数据的自动采集、清洗、标注与质量管控。
- 算力基础设施:需配合MindSim可控多模态世界模型及RL Infra强化学习底座,支撑大规模闭环训练与策略优化。
- 硬件适配平台:支持NVIDIA DRIVE Orin或Thor系列车载计算平台,强调模型精度与实时推理延迟的综合最优配置。
- 仿真验证能力:基于统一3DGS渲染引擎与分布式训练框架,构建低成本、高覆盖、强泛化的强化学习验证闭环。
MindVLA-o1的核心优势
- 原生多模态一体化设计:视觉、语言与行为三类模态在模型底层即完成联合建模与对齐,非后期拼接或简单融合,带来更强泛化性与更高训练效率。
- 三维空间深层建模能力:突破BEV视角压缩失真与OCC体素表达冗余等固有局限,通过3D ViT+前馈式3DGS实现兼具语义层级与几何精度的空间理解。
- 隐空间高效时空推演:预测式隐世界模型在低维空间内完成对未来多步状态的快速建模与反演,兼顾推理效率与预测准确性。
- 实时高精行为输出能力:VLA-MoE架构下Action Expert模块配合并行解码与离散扩散机制,在保证毫秒级响应的同时,输出符合车辆动力学与交通规则的高质量轨迹。
- 端侧极致部署效能:软硬件协同设计方法论大幅缩短模型架构探索周期,在有限车载算力约束下达成精度与延迟的最佳权衡。
MindVLA-o1的同类竞品对比
| 对比维度 | MindVLA-o1 | 特斯拉 FSD | 华为 ADS |
|---|---|---|---|
| **架构路线** | 原生多模态VLA统一架构 | 端到端纯视觉 | 端到端+多传感器融合 |
| **感知方案** | 视觉为主+LiDAR几何提示 | 纯视觉 | 多传感器融合 |
| **推理能力** | 隐世界模型预测未来 | 端到端隐式推理 | 规则+AI混合 |
| **行为生成** | MoE+并行解码+离散扩散 | 端到端直接输出 | 分段式决策 |
| **仿真训练** | Feed-forward重建+强化学习 | 影子模式+仿真 | 数据闭环为主 |
| **部署优化** | 软硬件协同设计定律 | 自研芯片Dojo/HW4.0 | 昇腾芯片优化 |
| **应用扩展** | 车辆+机器人通用VLA | 专注自动驾驶 | 专注自动驾驶 |
| **技术阶段** | 物理AI/具身智能 | AI-based端到端 | AI-based端到端 |
MindVLA-o1的应用场景
- 全场景自动驾驶系统:作为新一代智驾基座模型,MindVLA-o1可胜任城市复杂路口、高速变道超车、无保护左转等高难度驾驶任务,覆盖感知、理解、规划、控制全链路。
- 自然语言驱动的智能座舱:凭借原生语言理解能力与多模态上下文感知,支持语音指令解析、意图识别与视觉反馈联动,提供主动式、情境感知的人机交互体验。
- 具身机器人控制系统:模型具备跨形态迁移能力,可无缝接入轮式移动机器人、双足仿生机器人及机械臂平台,执行抓取、导航、装配等物理交互任务。
- 高保真仿真测试平台:依托MindSim世界模型生成多样化虚拟交通场景,支持极端气候、突发事故、罕见交互等长尾案例的大规模闭环验证与策略迭代。
- 城市级智慧交通协同系统:基于其3D空间建模与多步预测能力,可延伸应用于车路云一体化调度、区域交通流预测、信号灯智能配时等宏观交通治理场景。











