当物理推理能力进化后,通用强化学习智能体能在2D物理环境中执行多样化任务了。
在机器学习领域,开发一个在未见过领域表现出色的通用智能体一直是长期目标之一。一种观点认为,在大量离线文本和视频数据上训练的大型 transformer 最终可以实现这一目标。不过,在离线强化学习(RL)设置中应用这些技术往往会将智能体能力限制在数据集内。另一种方法是使用在线 RL,其中智能体通过环境交互自己收集数据。然而,除了一些明显的特例外,大多数 RL 环境都是一些狭窄且同质化的场景,限制了训练所得智能体的泛化能力。近日,牛津大学的研究者提出了 Kinetix 框架,它可以表征 2D 物理环境中广阔的开放式空间,并用来训练通用智能体。
- 论文地址:https://arxiv.org/pdf/2410.23208
- 项目主页:https://kinetix-env.github.io/
- 论文标题:Kinetix: Investigating the Training of General Agents through Open-Ended Physics-Based Control Tasks
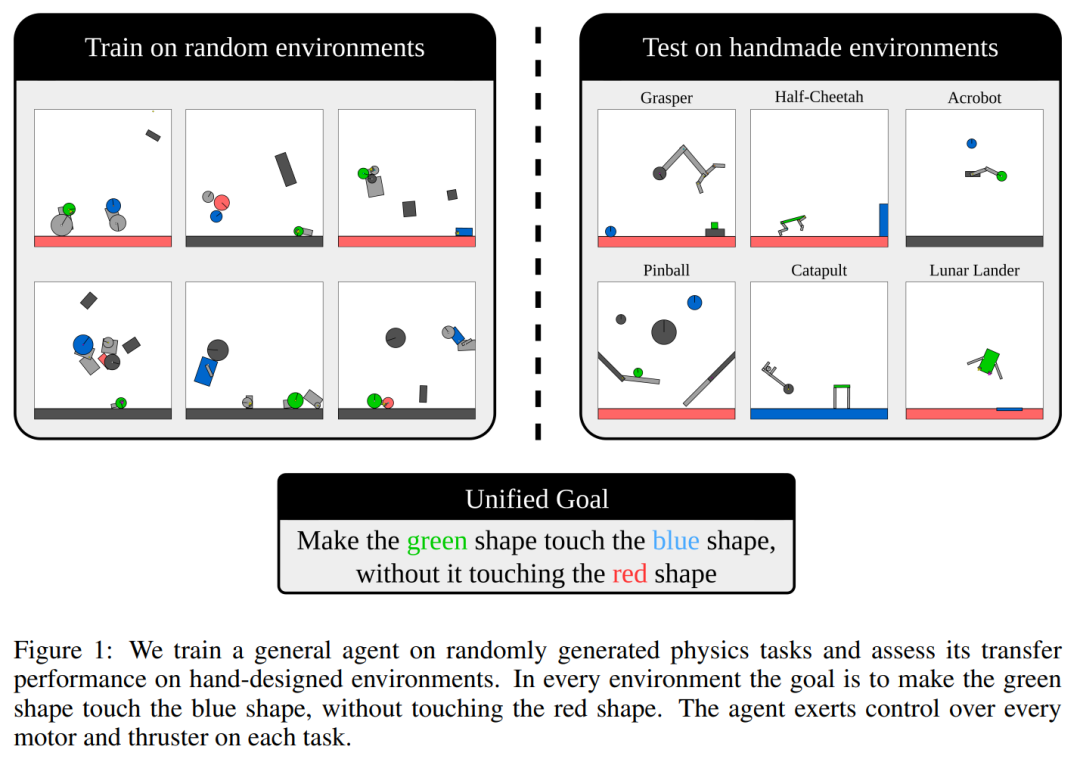
Kinetix 涵盖的范围足够广,可以表征机器人任务(如抓取和移动)、经典的 RL 环境(如 Cartpole、Acrobot 和 Lunar)、电子游戏(Pinball)和其他很多任务,如下图 1 所示。此外,为了后端运行 Kinetix,研究者开发了一种硬件加速物理引擎 Jax2D,它能够高效地模拟训练智能体所需的数十亿次环境交互。他们表示,通过从可表征的 2D 物理问题空间中随机采样 Kinetix 环境,可以几乎无限地生成有意义的多样化训练任务。研究者发现,在这些环境中训练的 RL 智能体表现出了对一般机械特性的理解,并能够零样本地解决未见过的手工环境。他们进一步分析了在特定困难环境中微调该通用智能体能带来哪些好处,结果发现与白板智能体相比,这样做能够大大减少学习特定任务所需的样本数量。同时,微调还带来了一些新能力,包括解决专门训练过的智能体无法取得进展的任务。Kinetix 是一个大型开放式 RL 环境,完全在 JAX 中实现。为了支持 Kinetix,研究团队开发了基于脉冲的 2D 刚体物理引擎 ——Jax2D,完全用 JAX 编写,构成了 Kinetix 基准测试的基础。研究团队通过仅模拟几个基本组件来将 Jax2D 设计得尽可能具有表达能力。为此,Jax2D 场景仅包含 4 个独特的实体:圆形、(凸)多边形、关节和推进器。从这些简单的构建块中,可以表征出多种多样的不同物理任务。Jax2D 与 Brax 等其他基于 JAX 的物理模拟器的主要区别在于 Jax2D 场景几乎完全是动态指定的,这意味着每次模拟都会运行相同的底层计算图,使得能够通过 JAX vmap 操作并行处理不同任务,这是在多任务 RL 环境中利用硬件加速功能的关键组成部分。相比之下,Brax 几乎完全是静态指定的。动作空间 Kinetix 支持多离散和连续动作空间。在多离散动作空间中,每个电机和推进器可以不活动,也可以在每个时间步以最大功率激活,电机可以向前或向后运行。
使用符号观察,其中每个实体(形状、关节或推进器)由一系列物理属性值(包括位置、旋转和速度)定义。然后将观察定义为这些实体的集合,允许使用排列不变的网络架构,例如 transformer。这种观察空间使环境完全可观察,从而无需具有记忆的策略。还提供基于像素的观察和符号观察的选项,它可以简单地连接和展平实体信息。
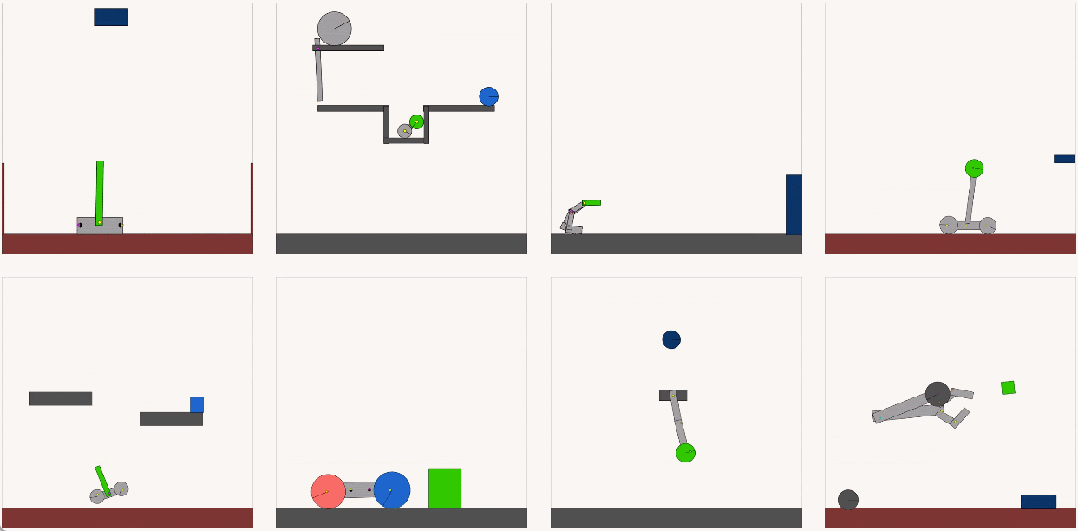
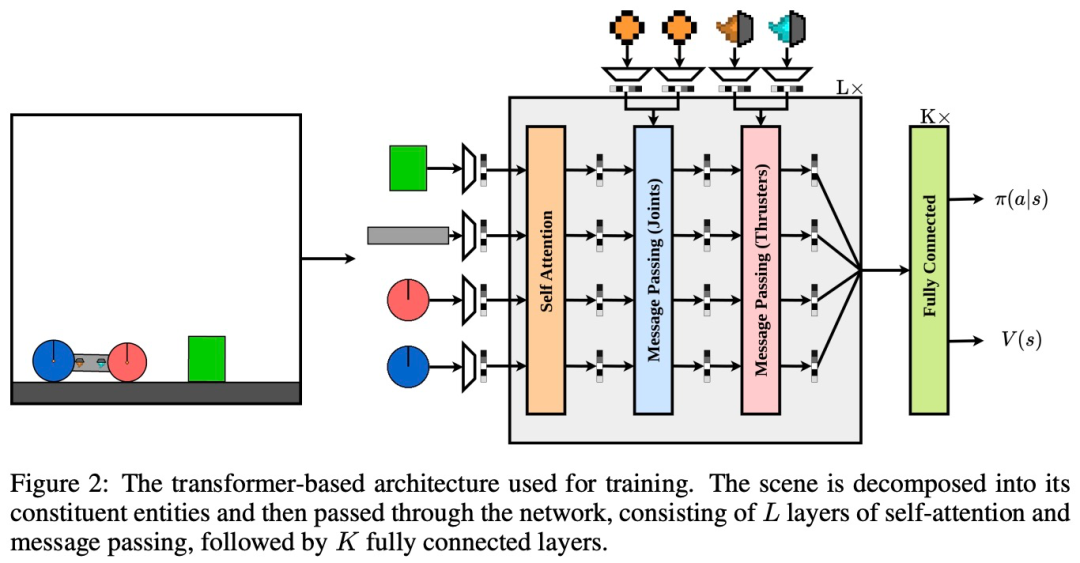
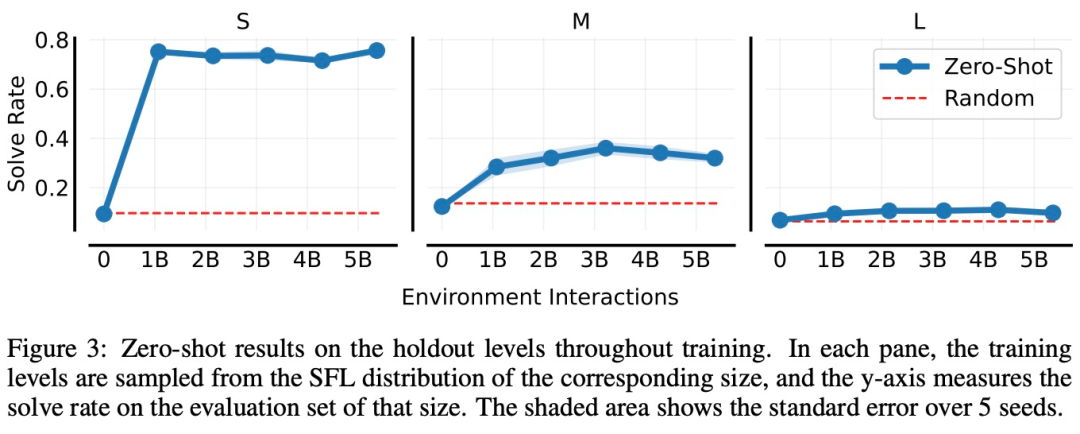
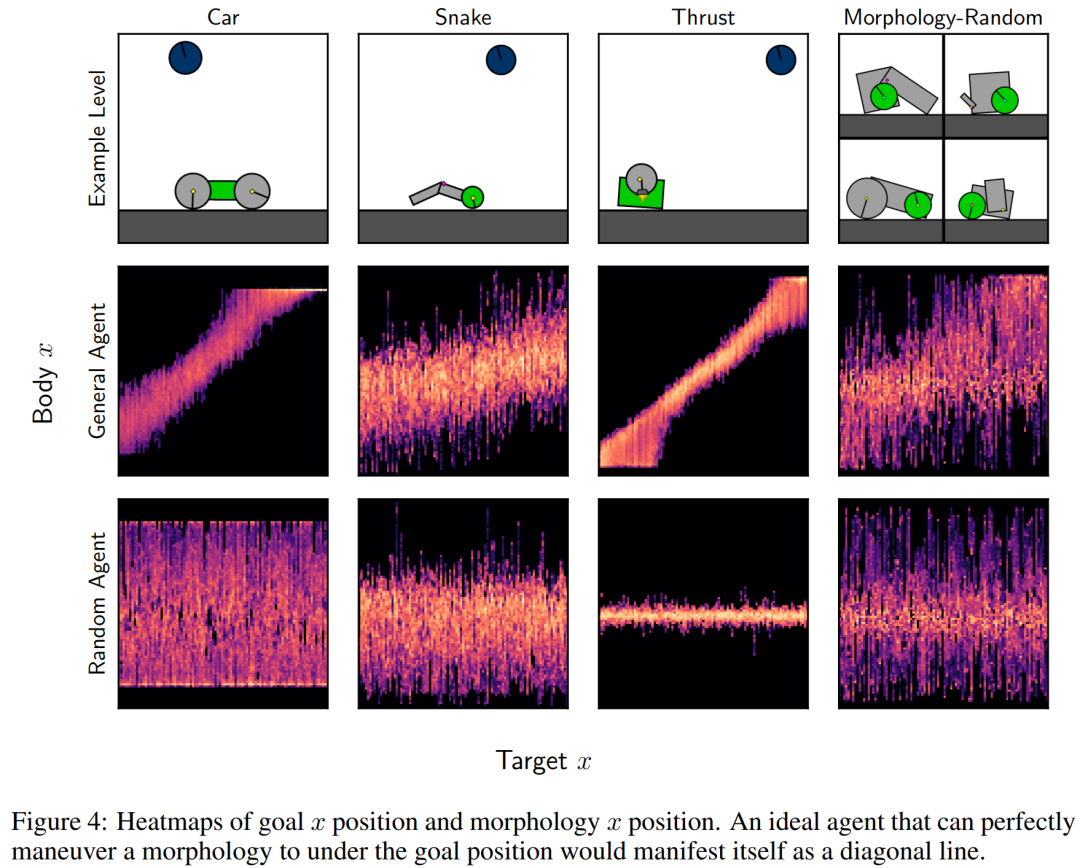
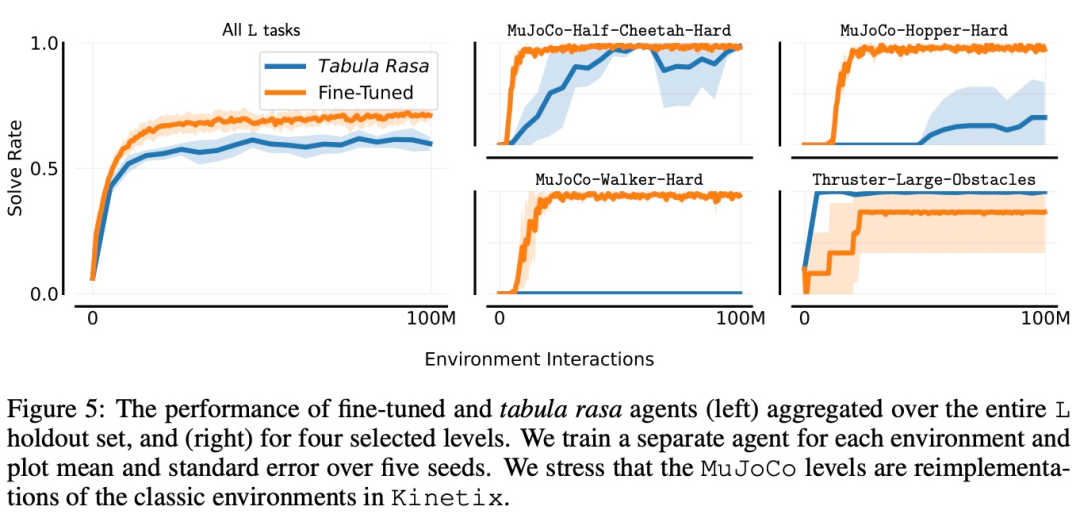
为了实现通用智能体的目标,该研究选择了一个简单但具有高度表达力的奖励函数,该函数在所有环境中保持固定。每个场景必须包含一个绿色形状和一个蓝色形状 - 目标只是使这两个形状发生碰撞,此时该情节以 + 1 奖励结束。场景还可以包含红色形状,如果它们与绿色形状碰撞,将会以 -1 奖励终止该情节。如图 1 所示,这些简单且可解释的规则允许表示大量语义上不同的环境。Kinetix 的表现力、多样性和速度使其成为研究开放性的理想环境,包括通用智能体、UED 和终身学习。为了使其对智能体训练和评估发挥最大作用,该研究提供了一个启发式环境生成器、一组手工设计的级别以及描述环境复杂性的环境分类法。 环境生成器 Kinetix 的优势在于它可以表示环境的多样性。然而,这个环境集包含许多退化的情况,如果简单地采样,它们可能会主导分布。因此,该研究提供了一个随机级别生成器,旨在最大程度地提高表达能力,同时最大限度地减少简并级别的数量。确保每个关卡都具有完全相同的绿色和蓝色形状,以及至少一个可控方面(电机或推进器)。研究者在程序生成的 Kinetix 关卡上进行训练,后者从静态定义分布中抽取。他们将来自该分布的采样关卡上的训练称为 DR。主要评估指标是在手动 holdout 关卡的解决率。智能体不会在这些关卡上训练,但它们确实存在于该训练分布的支持范围内。由于所有关卡都遵循相同的底层结构并完全可观察,因此理论上可以学习一种在分布内所有关卡上表现最佳的策略。为了选择要训练的关卡,研究者使用了 SOTA UED 算法 SFL,它定期在随机生成的关卡上执行大量 rollout,然后选择具有高学习能力的子集,并在固定时间内对它进行训练,最后再次选择新的关卡。同时,研究者使用 PLR 和 ACCEL 进行了初步实验,但发现这些方法相较于 DR 没有任何改进。下图 2 是训练所用的基于 transforme r 的架构。可以看到,一个场景被分解为它的组成实体,然后通过网络传递。该网络由 L 层的自注意力和消息传递组成,K 个完全连接层紧随其后。其中为了以置换不变的方式处理观察结果,研究者将每个实体表征为向量 v,其中包含物理属性,比如摩擦、质量和旋转。在下图 3 中,研究者分别在 S、M 和 L 大小的环境中训练 SFL。在每种情况下,训练环境(随机)具有相应的大小,而研究者使用相应的 holdout 集来评估智能体的泛化能力。可以看到,在每种情况下,智能体的性能都会在训练过程中提高,这表明它正在学习一种可以应用于未见过环境的通用策略。接下来,研究者通过探索学得的通用智能体在受限目标遵循设置中的行为,仔细探究了它的零样本性能。具体来讲,他们创建的关卡在其中心具有单一形态(一组与电机连接并包含绿色形状的形状),目标(蓝色形状)固定在关卡顶部,并且位置 x 是随机的。研究者测量了目标位置 x 与可控形态位置 x 之间的关联,如下图 4 所示。其中最佳智能体的行为表现为高相关性,因此会在对角线上表现出高发生率。他们还评估了在随机 M 关卡上训练 50 亿时间步的随机智能体和通用智能体。正如预期的那样,随机智能体在可控形态和目标位置之间没有表现出相关性,而经过训练的智能体表现出了正相关性,表明它可以将操纵形态到目标位置。本节中,研究者探究了在使用给定有限样本数量来微调 holdout 任务时,通用智能体的性能。在下图 5 中,他们为 L holdout 集中的每个关卡训练了单独的专用智能体,并将它们与微调通用智能体进行比较。研究者绘制了四个选定环境的学习曲线,以及整个 holdout 集的总体性能曲线。在其中三个关卡上,微调智能体的表现远远优于从头开始训练,尤其是对于 Mujoco-Hopper-Hard 和 Mujoco-Walker-Hard,微调智能体能够完全胜任这些关卡,而白板智能体无法始终如一地做到这一点。