


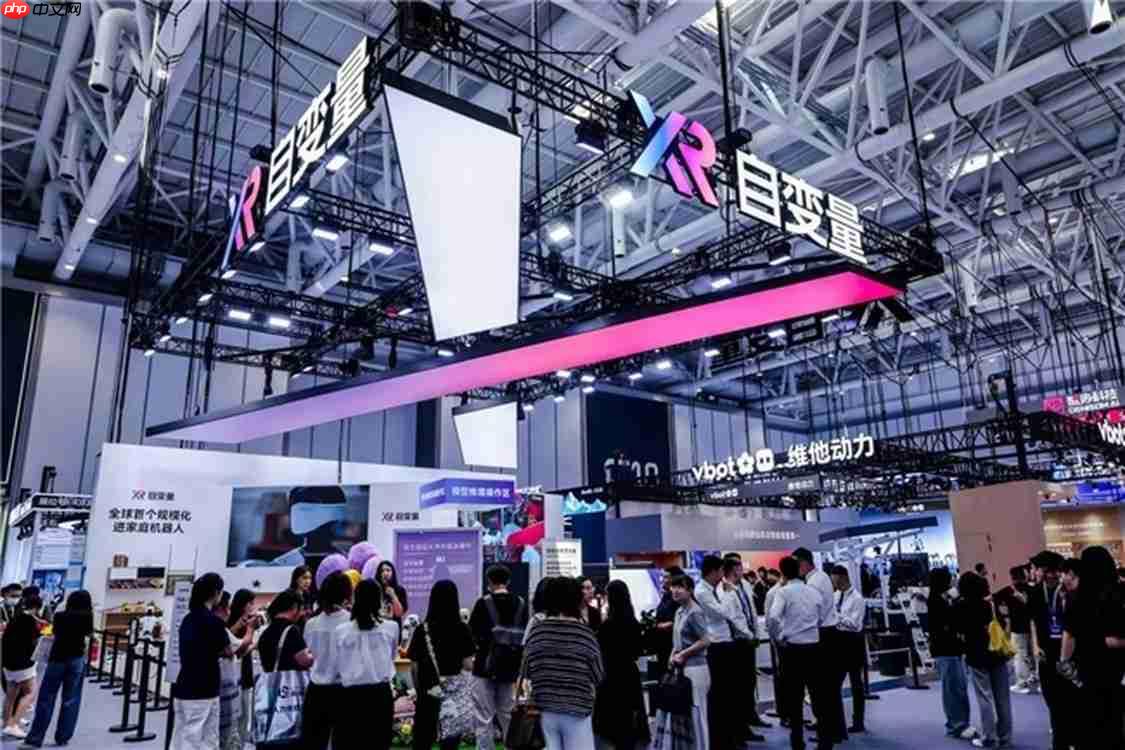
8月19日至23日,世界机器人大会(wrc)在北京盛大召开。作为全场唯一一家全面呈现具身智能在“服务家庭生活、赋能产业应用、构建数据采集基础设施”三大维度完整布局的企业,自变量机器人携家庭服务与物流分拣两大已规模化落地的真实场景,以及无需实体机器人即可完成数据采集的创新演示亮相展会。所有展出内容均基于其已在真实环境中大规模部署的应用案例进行1:1高保真复刻。
展会现场,自变量打造了业内公认“通用能力最突出”的展台,充分印证了以统一通用模型驱动多场景任务执行的强大适应性与扩展性。
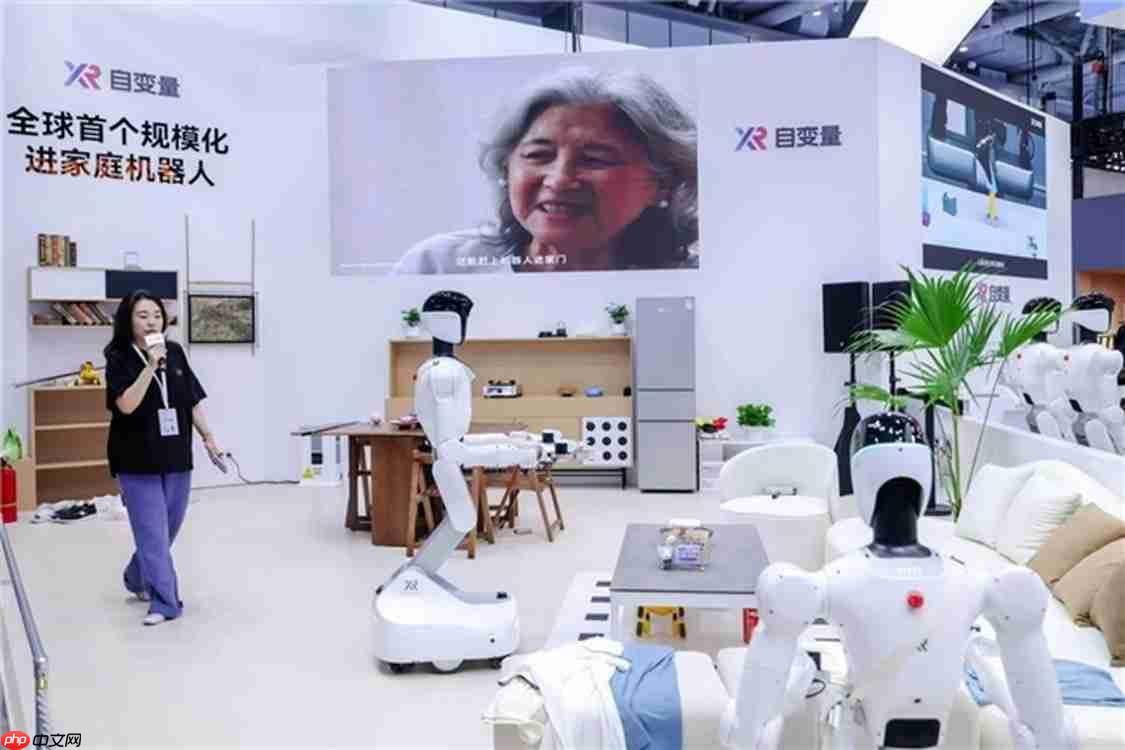
在家庭服务展区,机器人流畅执行收纳归位、地面清洁、物品搬运、跑腿代办等数十类高频家务任务,覆盖当前家庭服务机器人的核心功能范畴,生动勾勒出“技术演进重塑日常起居”的未来图景。
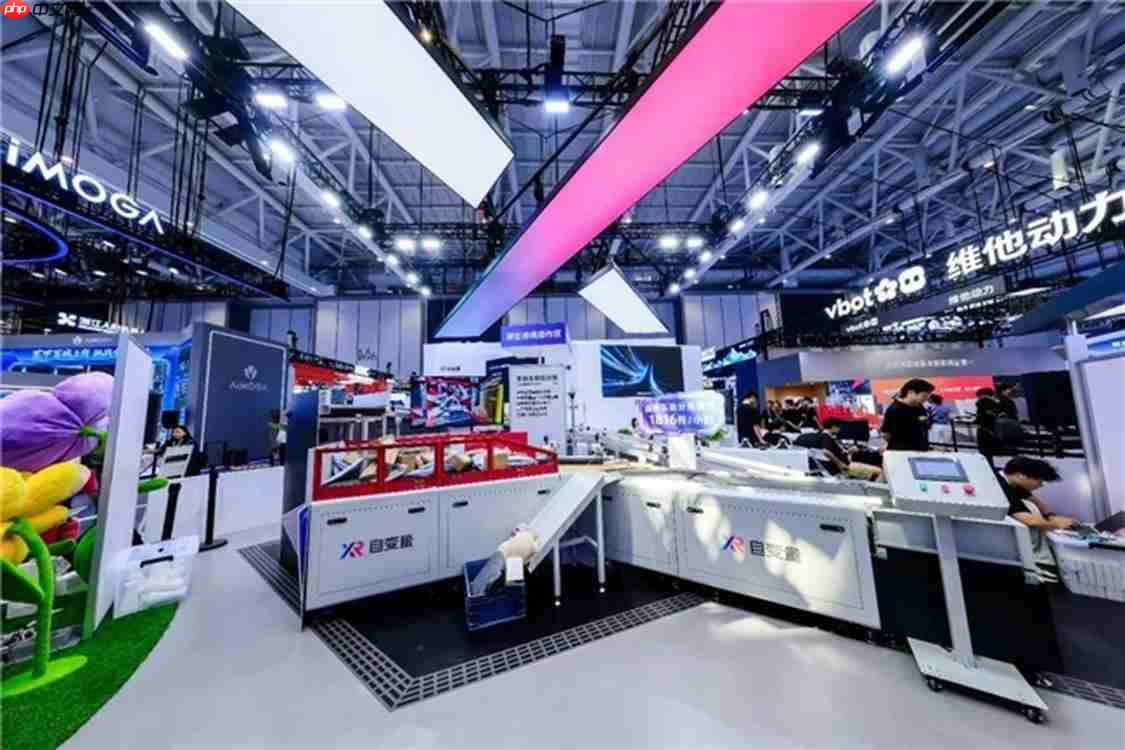
在物流分拣展区,自变量原样还原了此前全球直播中引发广泛关注的智能分拣产线:两条机械臂协同夹爪系统,全程自主识别并处理形态各异、随机堆叠的真实快递包裹,实现高达1816件/小时的稳定分拣效率,成为“具身智能深度助力制造业升级”的标杆实践。
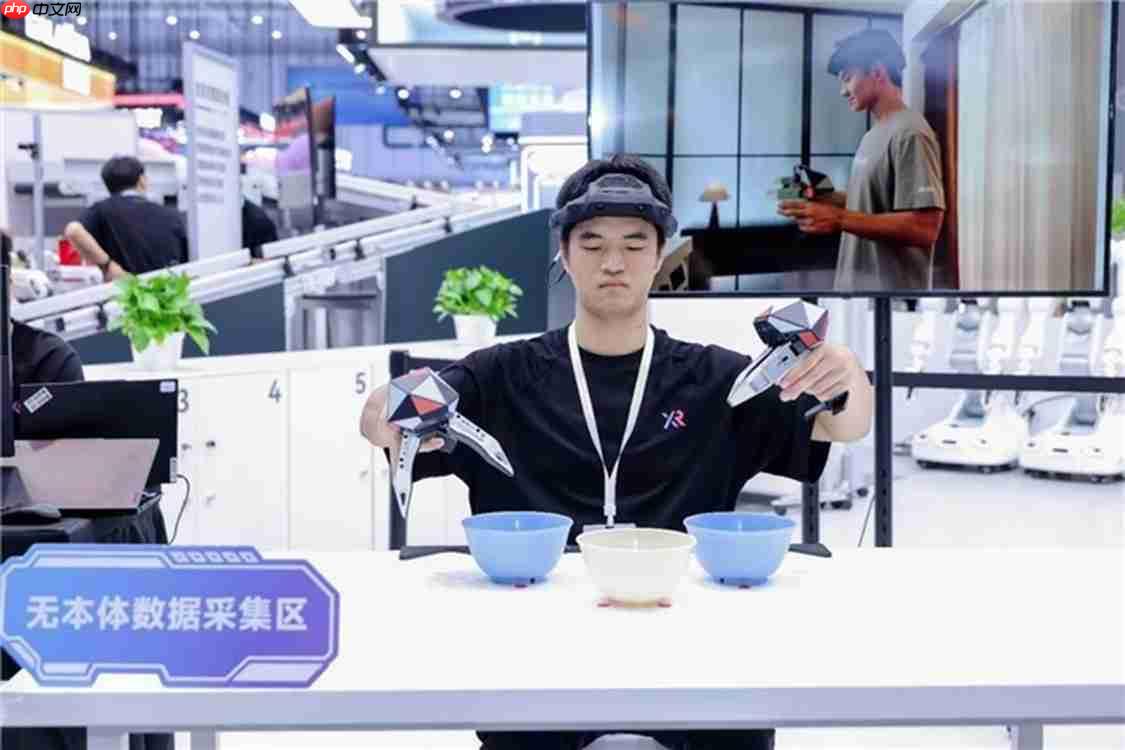
此外,自变量首次公开展示无本体数据采集方案QUANXTA Zero,观众可现场佩戴设备,直观感受自身动作被实时捕捉、编码并转化为机器人可学习、可训练的数据流。这一由模型反向驱动数据基建的模式,清晰展现了“底层科研突破反哺产业提速”的典型范式。
最“广”家政服务:从浇花叠衣到遛狗送风,覆盖生活全维度
家庭服务展区集中呈现了行业内覆盖范围最“广”的居家服务能力:机器人正井然有序地完成一系列细碎却高难度的家庭事务——柔顺衣物分类整理、外卖接收、饮品取送、桌面归置、绿植养护、猫砂清理、自主回桩充电……甚至偶有兴致拿起宠物玩具,与旁边的机器狗互动逗趣。
展台另一侧,一对由WALL-B模型驱动的灵巧手正拆解快递包裹,取出内置风扇并手动旋开开关,为围观观众送来阵阵清风;而另一台人形机器人则能精准识别观众指定颜色的鲜花束,将其插入花瓶后稳稳递至观众手中。
这些操作并非概念演示,而是源自真实服务场景的精准还原。今年3月,自变量联合58到家正式推出机器人协同上门家政服务,由机器人与专业保洁人员分工协作完成清洁、收纳等全流程作业,系全球首个实现规模化入户服务的机器人商业项目。5月,自变量进一步启动“X家庭成员计划”,让机器人在用户家中连续驻留最长30天,在持续、动态、真实的居住环境中提供不间断服务。
该项目亦成功入选APEC数字周大会官方发布的《亚太地区数智赋能案例集》,是其中唯一聚焦具身智能服务民生福祉的代表性案例。
对大众而言,“做家务”看似微小,却是具身智能企业公认的终极试金石——家庭环境高度非结构化:户型千差万别、家具风格各异、光照条件多变、物品摆放随机,任务链条长且不可预设。任何依赖固定规则或后期微调的方案都难以穷尽所有组合。自变量敢于将机器人投入真实家庭长期服役,恰恰说明其系统已具备较强的环境感知、语义理解与动作规划能力,泛化性能持续跃升。
最“深”物流分拣:可迁移、可复制、可量产的工业级方案
物流分拣展区则展示了产业落地最“深”的具身智能实践:双机械臂配合通用夹爪,持续高效处理尺寸、重量、材质、形变完全随机的真实物流包裹,并自动调整面单朝向以满足后续扫描需求。

面对不同包裹类型,系统自主切换策略:轻小件直接夹取转运;大体积重载包裹采用侧推方式移动;褶皱软包则先摊平理顺再校正面单方向。
作为目前最具成熟度的具身智能工业应用,物流分拣体现了技术赋能实体经济的“纵深程度”。此前全球直播实测中,该方案达成1816件/小时的稳定产出,较美国同类系统高出45%;硬件仅采用“机械臂+标准夹爪”,相较竞品普遍采用的“人形本体+五指灵巧手”,整体成本直降70%;更关键的是,其处理对象为未经标准化的真实包裹,而非定制化纸箱,仍保持98%的分拣准确率。
通过本次展陈及前期直播验证,自变量向业界明确传递了一条切实可行的产业化路径:依靠更强大、更通用的具身“大脑”,而非堆砌更昂贵、更专用的硬件躯体,即可完成复杂工业任务。泛化能力源于预训练阶段形成的统一认知架构,整套方案因此可快速适配不同产线、不同品类、不同行业,无需海量定制数据、不依赖专属硬件、也无需对现有产线进行大规模改造。这是一条真正具备规模化复制潜力与低成本推广价值的落地通路。
该方案亦不止于展台:目前,自变量已与国内头部物流企业达成合作,将该分拣系统全面部署至实际生产环境,进入常态化、批量化运行阶段,并经受住了企业级对产能提升与投资回报率的双重严苛检验。
“聪明大脑”正加速跨越物理世界的“智能奇点”
家庭服务与物流分拣对机器人能力的要求截然不同:前者强调开放环境下的长程推理、随机应变与跨任务泛化;后者侧重节拍稳定性、操作精度、系统鲁棒性与部署经济性。同时胜任二者,是对具身智能模型通用性与鲁棒性的极限考验。
支撑这两大差异化场景的,正是自变量自主研发的端到端世界统一模型——WALL-B。该模型由团队从零启动预训练,深度融合视觉理解、语言交互、触觉反馈、动作生成与物理状态预测等多模态能力于同一神经网络架构之中。它不仅能进行空间建模与逻辑推演,更能内化重力、惯性、摩擦等基础物理规律,预测不同动作引发的状态演化,并具备短期记忆与在线学习能力。
这一“大脑”赋予机器人天然的跨平台、跨任务、跨场景操作禀赋,如同人类接受通识教育后,无需大量岗位特训即可快速胜任新角色。这也正是自变量所锚定的大规模普及路径:让机器人建立对物理世界运行逻辑与事件因果链的统一认知,从而在真实空间中自由行动、自主决策,最终穿越“物理世界的智能奇点”,普惠千家万户。
亲手参与数据采集闭环,让机器人真正“活起来”
具身智能的本质在于与物理世界的持续交互——唯有在真实接触、滑动、承重、碰撞过程中,模型才能习得力学直觉与操作常识。因此,高质量数据采集不仅是起点,更是决定模型进化速度与上限的关键瓶颈。
自变量现场演示了QUANXTA Zero系列无本体数据采集系统,数据入库有效率超85%,模型训练所需数据成本降低90%。观众可在展台穿戴轻量设备,亲身感受自己的肢体运动被毫秒级捕获、编码、映射为机器人可理解、可复现的动作指令。据官方介绍,该方案还独家支持“移动式数据本体回放”,实现采集—回放—验证一体化闭环。
不仅如此,自变量已构建覆盖全链路的数据资产工厂:涵盖原始数据清洗、自动化语义标注、多维质量评估、物理一致性增强等环节,将原始动作流持续转化为高价值、可复用、可迭代的模型训练资产。在底层算力支撑层面,其自研面向具身大模型的分布式训练与高性能推理框架,可将原本需耗时6个月的数据采集—模型训练—真机部署全流程压缩至仅3天。













