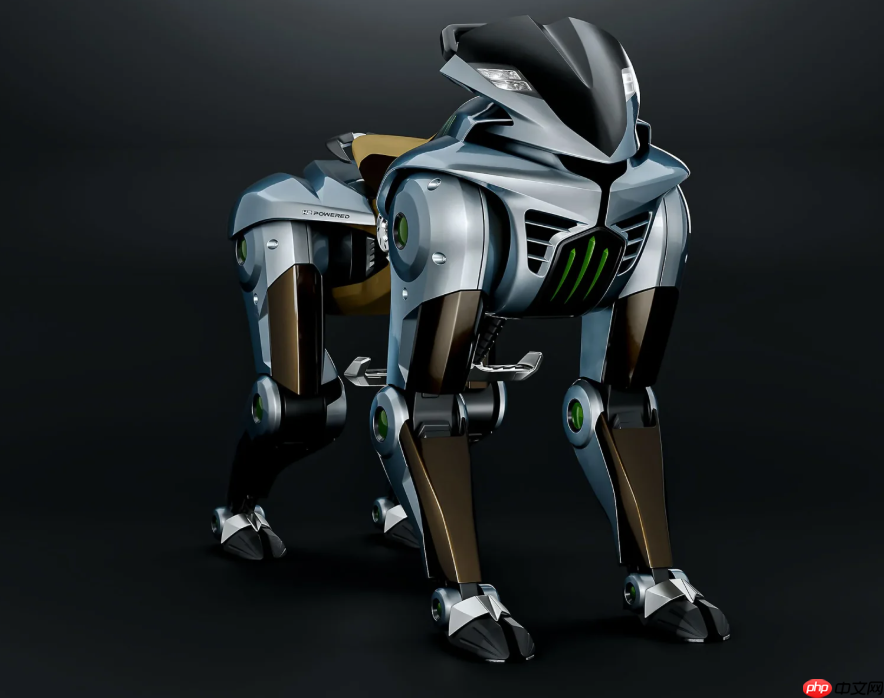
据《日经新闻》消息,川崎重工于7月28日召开说明会,正式介绍其正在研发的四足行走机器人“corleo”。公司已于今年4月组建一支规模达数十人的专项开发团队,并依托与英伟达的战略合作,加快核心控制技术的研发进程。项目目标为:2028年完成首台样机试制,2035年实现商业化量产与销售。
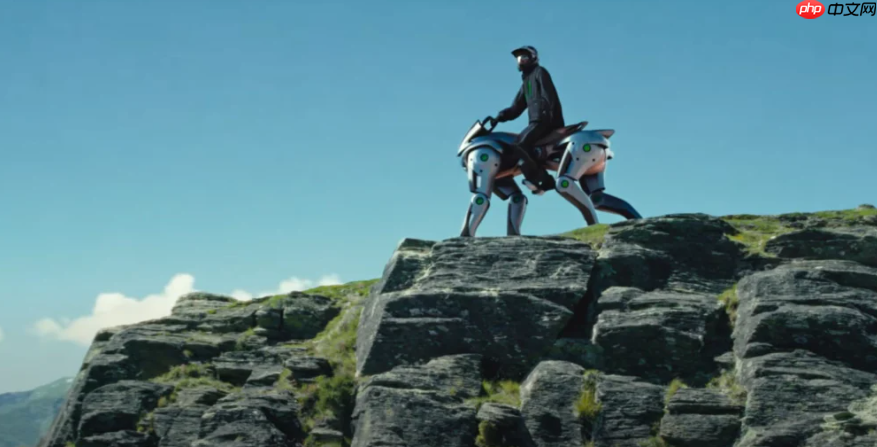
CORLEO是一款支持载人骑行的四足仿生机器人,整体造型借鉴狮子形态,尺寸接近大型摩托车,专为山地、林野等复杂非铺装路面环境设计。用户通过握持把手并调节身体重心即可完成方向与速度控制;机器人搭载多组摄像头及高精度传感器,可实时感知地面起伏、障碍物等路况信息,实现智能自主行进。
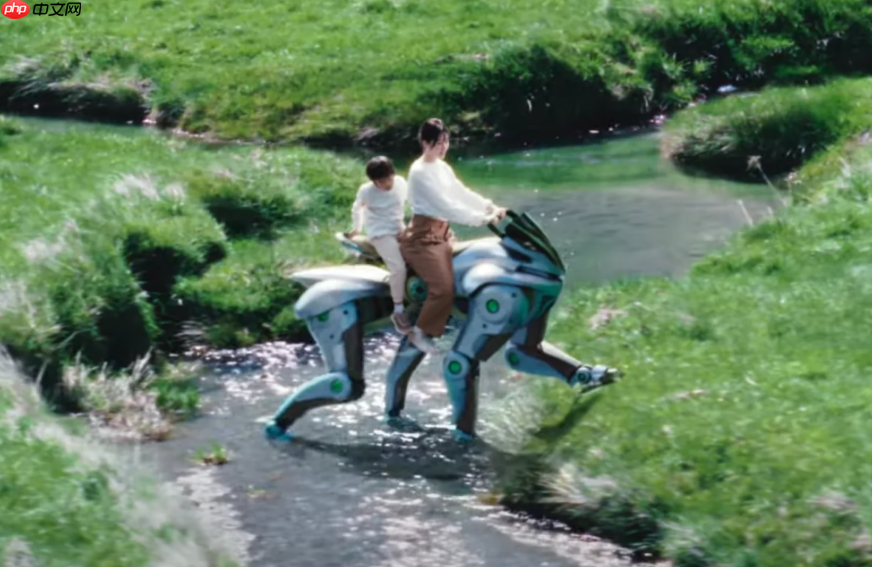
据IT之家此前披露,该机器人的概念构想最早于去年4月对外发布。其动力系统采用150cc氢燃料电池发电装置,兼顾环保性与续航能力;车身集成交互式中央触控屏,实时呈现导航路径、姿态参数及系统状态,便于骑手全面掌握运行情况。川崎重工强调,CORLEO旨在打通机器人工程与摩托车驾乘体验之间的技术边界,致力于开拓下一代户外移动出行新范式。