


在人工智能迈向具身智能的赛道上,机器人正迎来一场“去碎片化”的深刻变革。6月24日,
长期以来,具身智能领域多采用“动作复刻”范式——即让机器人机械记忆某类关节运动序列。该方式本质是黑箱式拟合,缺乏物理理解:一旦更换机械结构、操作对象或作业环境,模型便迅速失能。RoboScience 机器科学创始人兼 CEO 田野强调,若想让机器人真正融入开放、动态的真实世界,亟需攻克泛化能力薄弱与长程任务稳定性不足这两大核心瓶颈。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
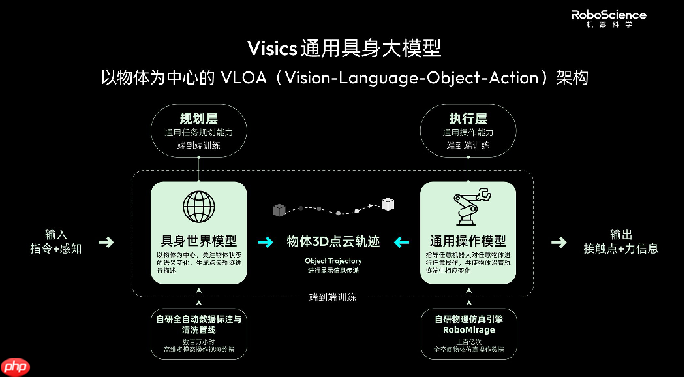
Visics 的关键创新,在于确立“物体3D点云轨迹”为统一中间表征单元。其内部采用双引擎协同架构:上层具身世界模型依托海量互联网视频数据进行预训练,专注于建模物体状态演化、三维运动轨迹、接触力学及因果物理规律;下层通用操作模型则基于高保真仿真引擎 RoboMirage 生成的亿级操作轨迹,将抽象轨迹转化为适配不同本体的底层控制指令。这种“认知—执行”分层解耦机制,使机器人具备类人的理解力——先理解“物体该如何运动”,再决定“躯体该如何响应”。
为应对具身智能训练数据稀缺、标注成本高昂的行业共性难题,RoboScience 构建了“仿真+视频”双驱动数据飞轮体系。通过自研物理引擎 RoboMirage 与全自动视频解析管线深度融合,单条高质量训练样本的构建成本已压缩至传统方法的1/100甚至更低。当前,数据集正以每周数十万小时的速度持续扩容,目标直指2026年建成规模达1TB的高质量具身智能专用数据集。

将小说章节转换为电影分镜剧本。用户上传txt/md/docx文本,AI分析场景、角色、情绪、镜头语言,输出专业分镜脚本。适用于用户提及“分镜”“storyboard”“小说转分镜”“影视改编”“镜头脚本”或需要将小说改编为分镜的场景。
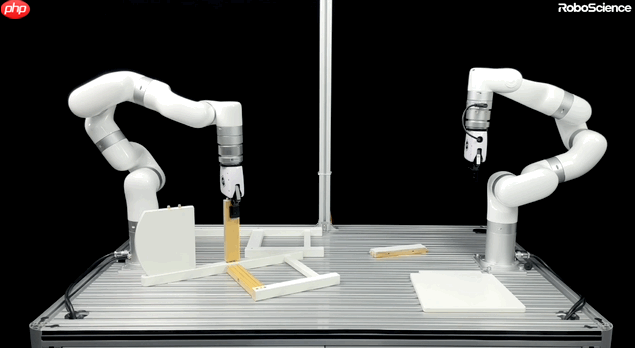
在商业化路径上,RoboScience 选择以“物体”为锚点切入现实场景。联合创始人汪涛表示,团队聚焦SKU繁杂、操作类型多样、柔性需求突出的商超拣选、仓储物流及康养照护等垂直领域,避开与成熟工业自动化方案正面竞争。目前,Visics 技术已在多家零售企业与物流企业落地试点,标准化机器人本体产品预计将于今年内启动量产交付。
从执行预设程序的工具,跃升为可自主理解、规划与适应的通用智能体,RoboScience 的实践正推动具身智能加速跨越实验室门槛,驶入产业应用深水区。随着软硬协同能力的持续夯实,机器人有望真正获得应对不确定性环境的鲁棒性与主动性,在更广泛的生产与服务一线释放长期价值。















