
讲师中心 微信公众号
AI工具推荐 视频效率加速

RoboScience机器科学发布Visics通用具身大模型,实现跨本体、跨物体、跨任务|最前线

阿伟同学_8112

阿伟同学_8112

发布时间:2026-06-28 17:27:55

|

948人浏览过

|

来源于php中文网

原创

作者|黄楠

编辑|袁斯来

6月24日,通用具身智能企业RoboScience正式发布其机器科学通用具身大模型,首次全面公开自研Visics大模型的技术架构——VLOA(Vision-Language-Object-Action),并同步展示了该模型在家具组装、灵巧抓取、动态流水线作业等多项真实物理场景中的实际应用效果。

大语言模型依赖标准化的文本Token,自动驾驶则依托统一的视觉或点云表征体系,这些基础性数据格式的确立,使得模型与数据得以跨任务、跨平台复用。然而,具身智能领域至今尚未形成被业界广泛采纳的基础表征单元。这一缺失直接影响着数据采集方式、模型训练路径,以及训练成果能否有效迁移到全新任务或环境中。

过去两年间,行业主流方案普遍采用“轨迹模仿”策略:即让模型直接学习特定机器人在特定任务中关节运动的时序坐标。该方法的根本局限在于泛化能力薄弱——一旦更换硬件平台、操作对象或应用场景,模型此前积累的能力便难以直接复用。它所习得的,是“某款夹爪如何抓起某个杯子”,而非对“抓取”这一动作本质的理解:何为抓取?需施加多大作用力?物体受力后将产生何种形变或位移?

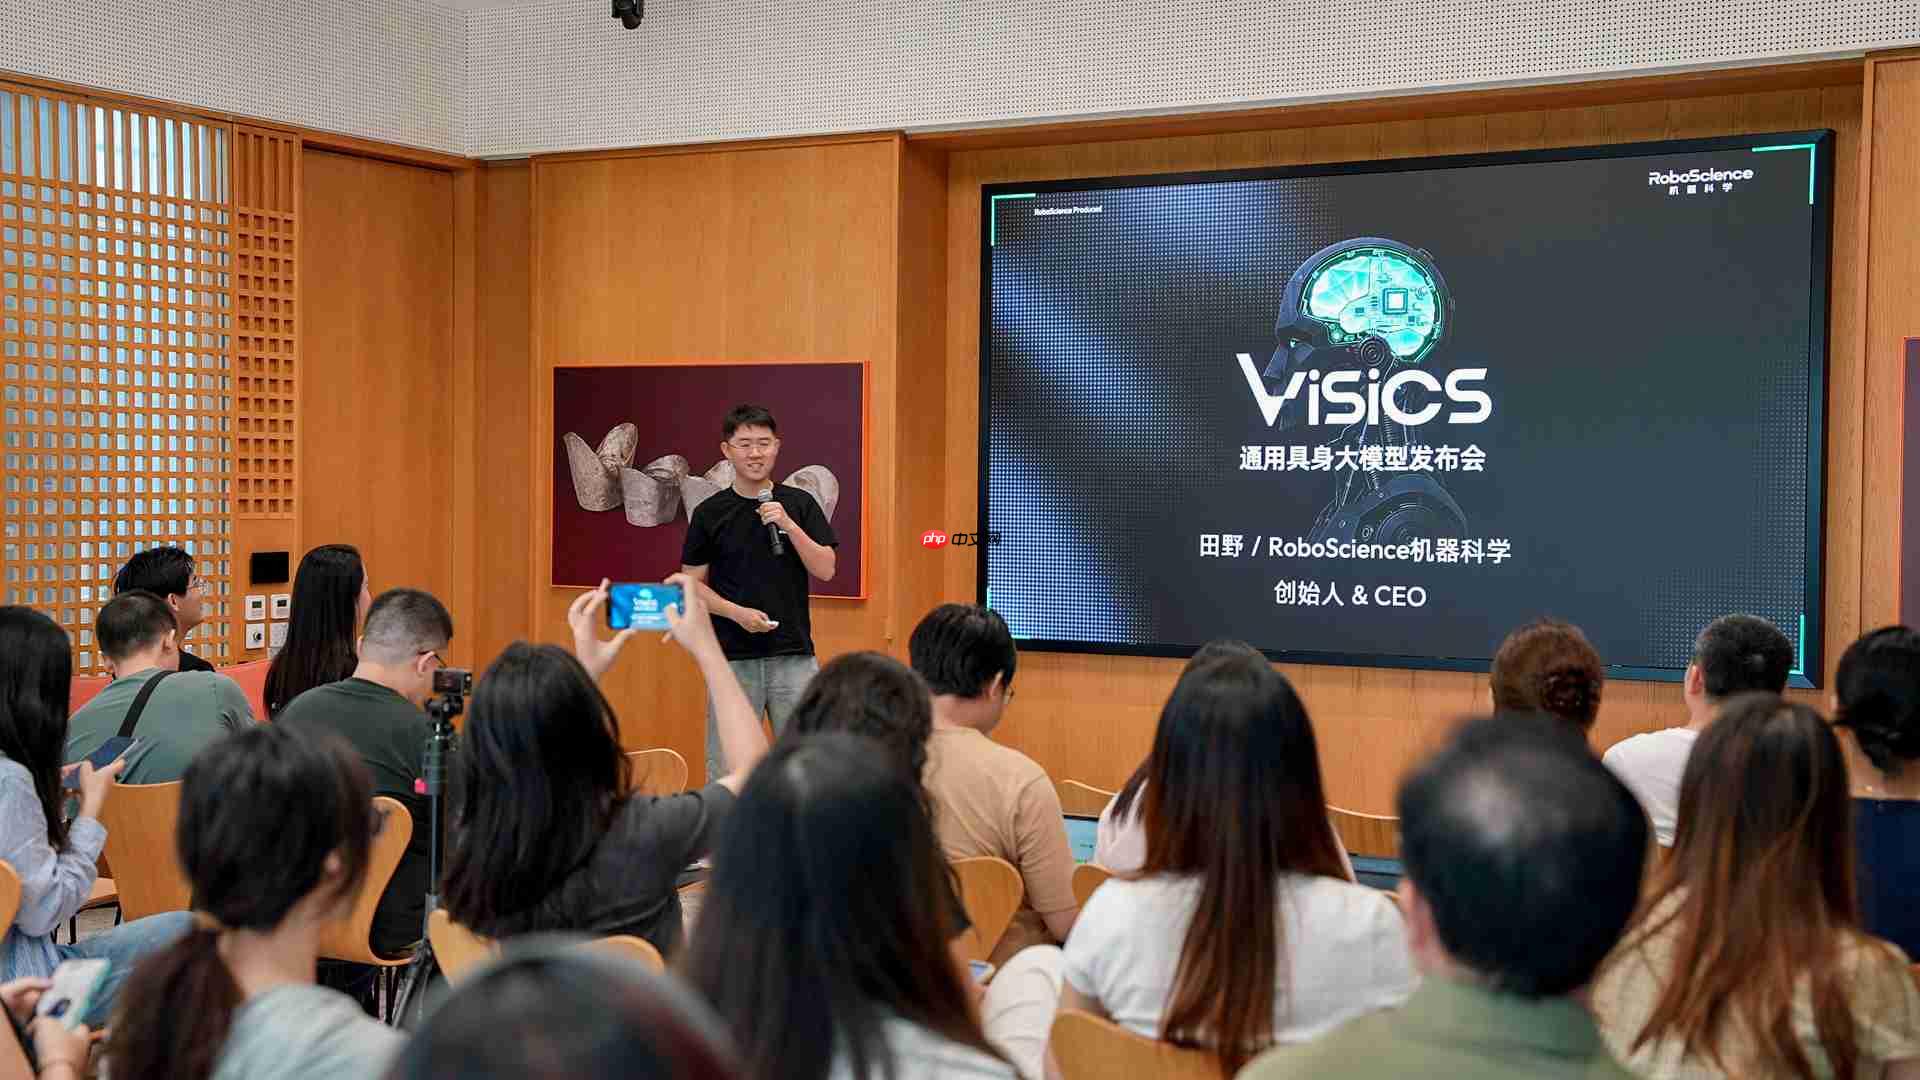
RoboScience机器科学创始人兼CEO田野指出,当前机器人操作面临三大共性瓶颈:泛化能力不足、精细操控困难、长程任务中误差持续累积。为此,团队决定回归底层逻辑,构建一套面向通用具身智能的基础表征范式。

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
RoboScience机器科学发布Visics通用具身大模型,实现跨本体、跨物体、跨任务|最前线

RoboScience机器科学创始人兼CEO田野(图源/企业)

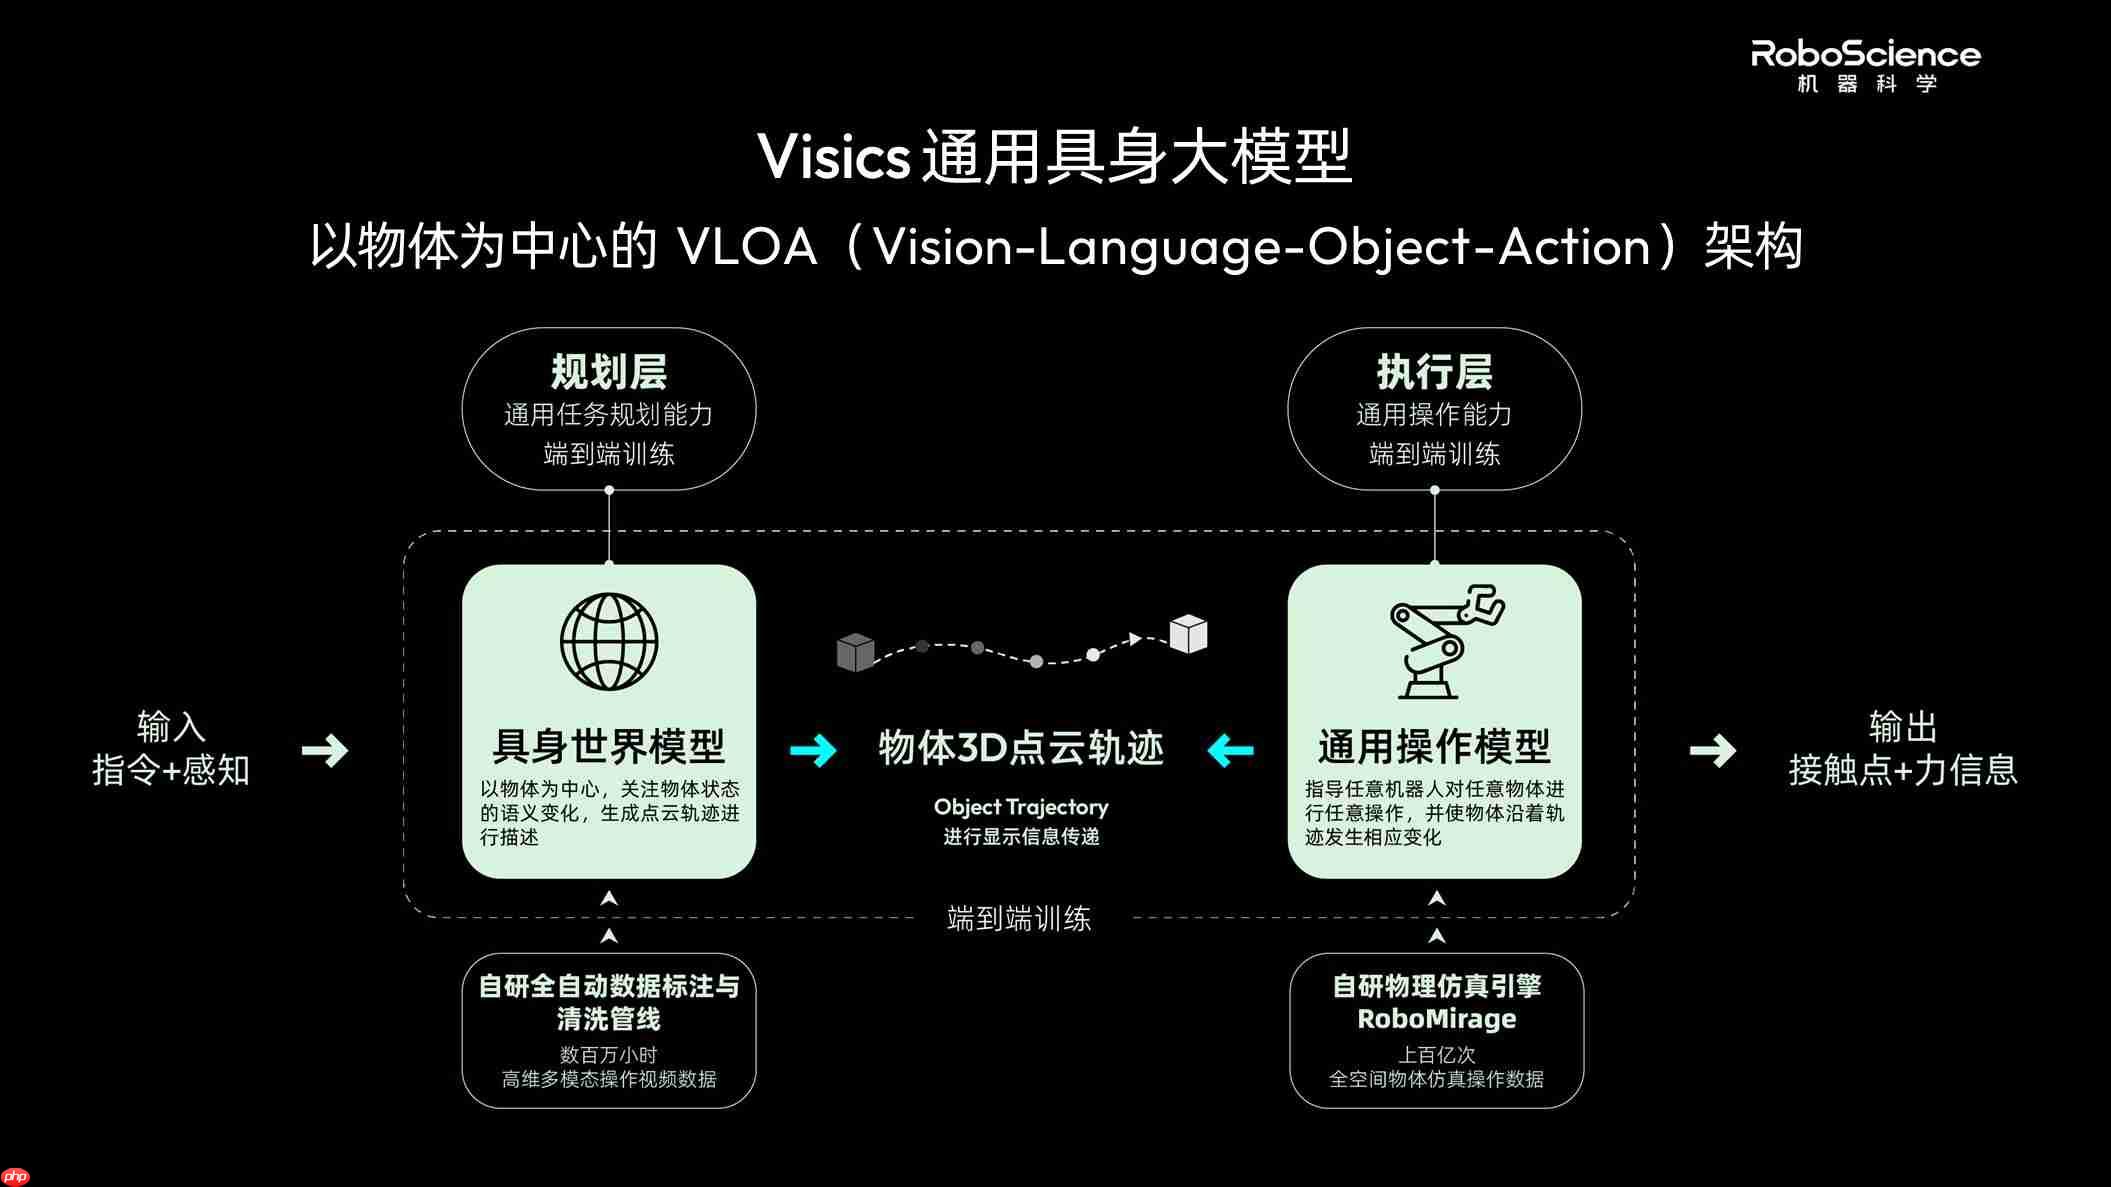
作为整套技术体系的核心底座,RoboScience自主研发了Visics通用具身大模型,并首次提出以Object Trajectory(物体三维点云轨迹)作为统一中间表征标准,进而构建分层解耦的VLOA架构。该架构以“物体”为认知与执行中心,重构机器人对环境的理解逻辑与行为生成机制。

田野进一步阐释:“‘Object’一词兼具‘物体’与‘目标’双重语义,既能清晰界定机器人与对象之间的交互关系,又能准确描述操作完成后物体应达成的运动状态变化。”

Visics通用具身大模型采用双引擎协同架构:具身世界模型与通用操作模型各自独立运行、分别预训练、按需迭代,互不耦合。其中,具身世界模型以海量互联网视频为预训练数据源,聚焦建模物体状态演化、三维运动轨迹、接触力分布及物理因果关系,从而掌握真实世界中物体运动的基本规律。
RoboScience机器科学发布Visics通用具身大模型,实现跨本体、跨物体、跨任务|最前线

Visics通用具身大模型,VLOA架构(图源/企业)

This skill transforms novel chapters into professional film storyboard scripts. 这个skill是将小说章节 →(变成) 专业电影分镜剧本。 Powered by **清云 EchoFlow API** (https://api.echoflow.cn/) — 一站式国内外580+大模型,一键开发票,企业级稳定,价格是官方的1.5折。

将小说章节转换为电影分镜剧本。用户上传txt/md/docx文本,AI分析场景、角色、情绪、镜头语言,输出专业分镜脚本。适用于用户提及“分镜”“storyboard”“小说转分镜”“影视改编”“镜头脚本”或需要将小说改编为分镜的场景。

下载

通用操作模型则专注于将“物体运动轨迹”映射为“机器人具体执行指令”。它依托高保真物理仿真引擎持续生成大规模合成数据进行迭代优化,可适配刚体、铰链结构件、软质可变形体等多种物理属性对象;支持跨本体部署与闭环控制,并兼容视觉、触觉、力觉等多模态感知输入。

两大引擎通过VLOA架构实现层级化协同:Object Trajectory作为统一中间接口,上层具身世界模型负责预测与推演物体合理运动路径,下层通用操作模型则生成适配不同机器人硬件平台的底层控制指令,确保轨迹精准落地执行。

这种分层解耦设计,最终实现了三大维度的全域泛化能力:适配任意机器人本体、操作任意类型物体、自主完成多样化任务。以抓取任务为例,相较传统绑定单一机械臂与单一物体的训练范式,基于VLOA架构的模型在抓取成功率、姿态多样性、响应实时性等方面均显著提升。
RoboScience机器科学发布Visics通用具身大模型,实现跨本体、跨物体、跨任务|最前线

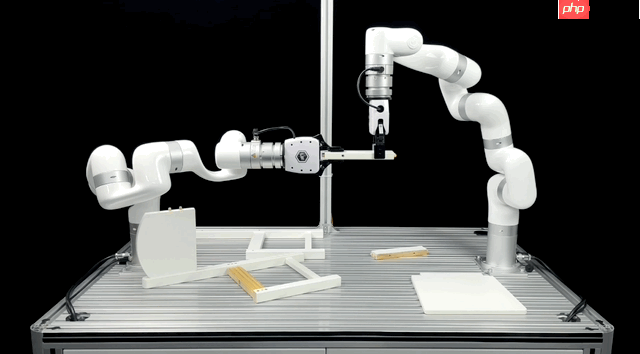
搭载Visics通用具身大模型的机械臂执行拼家具任务(图源/企业)

在具身智能发展进程中,高质量数据是模型性能跃升的根本前提,但传统数据获取路径正遭遇成本高昂与产能见顶的双重制约。

RoboScience机器科学以自研高精度仿真引擎RoboMirage为核心,融合全自动视频数据标注与清洗流水线,打造“仿真+视频”双轮驱动的数据飞轮体系。该体系可将单条操作数据的采集成本压缩至传统方式的1/20至1/200,数据产能达每周数十万小时,预计到2026年将建成超1T高质量manipulation操作轨迹数据集。
RoboScience机器科学发布Visics通用具身大模型,实现跨本体、跨物体、跨任务|最前线

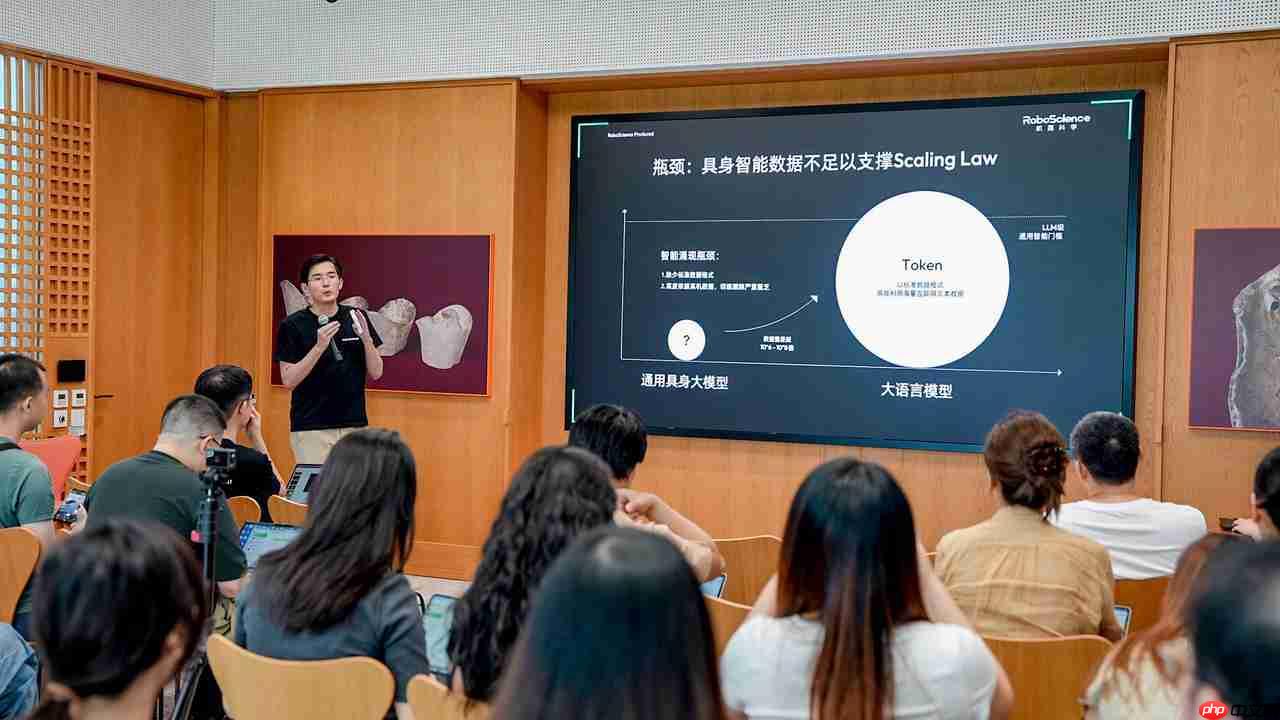
RoboScience机器科学联合创始人汪涛(图源/企业)

自创立以来,RoboScience已获得京东集团、商汤科技、达晨财智、招商局创投、零一创投、普华资本等多家产业资本与财务投资机构的战略支持与资源协同,在北京、深圳、苏州、杭州设立研发与生产基地。公司以大模型为中枢,纵向贯通自研机器人本体、运动控制器与RobotOS系统,横向拓展模型泛化能力、低门槛开发工具链及多层次生态合作,构建软硬一体化、全链路闭环协同的商业路径。

联合创始人汪涛表示,具身智能的大规模商业化落地仍处于前夜阶段。公司选择从“物体维度”切入,优先攻克对刚性体、柔性体及其他复杂材质物体的通用操作能力,而非过早卷入工业自动化解决方案的同质化竞争。例如商超补货、电商仓配等典型场景,天然具备SKU海量、品类繁杂、拣选频次高等特点,正是验证物体级泛化能力的理想试验场。

目前,RoboScience已与多家零售企业、物流服务商、康养机构,以及机器人本体厂商、灵巧手研发公司展开试点合作,计划于今年内推出面向工业与商业场景的标准化机器人本体产品,并实现量产交付。

相关文章

相关标签:

本站声明:本文内容由网友自发贡献,版权归原作者所有,本站不承担相应法律责任。如您发现有涉嫌抄袭侵权的内容,请联系admin@php.cn

热门AI工具

更多
讯飞智作

讯飞智作是一款AI视频创作工具,AI文本配音工具,数字人课程、营销视频制作。

豆包大模型

豆包大模型是一款由字节跳动推出的企业级大语言模型服务平台。

PixPix
PixPix Hot

PixPix是一款面向电商视觉生产的AI商品图生成工具。

火山引擎

火山引擎是一款面向企业的云计算与AI服务平台。

DeepSeek

DeepSeek是一款面向对话、写作、编程和推理场景的AI大模型工具。

讯飞绘文

讯飞绘文是一款由科大讯飞推出的一站式 AIGC 内容运营平台。

LibLibAI
LibLibAI Hot

一款AI视频创作工具,主要用于国内领先的AI创意平台,以海量模型、低门槛操作与“创作-分享-商业化”生态,让小白与专业创作者都能高效实现图文乃至视频创意表达,适合需要提升相关任务效率的用户。

音述AI
音述AI Hot

一款AI音频处理工具,主要用于音述AI是一个以“用声音述说故事”为核心的 AI 音乐创作与声音分享社区,适合需要提升相关任务效率的用户。

WorkBuddy

一款AI办公效率工具,主要用于腾讯云推出的AI原生桌面智能体工作台,适合需要提升相关任务效率的用户。

相关专题

更多
LLVM自定义Pass怎么写
LLVM自定义Pass怎么写

本专题聚焦LLVM自定义Pass开发,整理Pass类结构、run()方法、PreservedAnalyses、CMake构建、插件注册、-load-pass-plugin加载和测试用例编写流程。

0

2026.09.30

LLVM RISC-V参数配置教程
LLVM RISC-V参数配置教程

本专题介绍LLVM对RISC-V基础ISA和扩展的支持方式,涵盖RV32、RV64、标准扩展、实验性扩展、厂商扩展、-menable-experimental-extensions和版本差异。

0

2026.09.30

LLVM IR中间表示入门指南
LLVM IR中间表示入门指南

本专题整理LLVM IR的核心概念,包括中间表示作用、模块结构、函数、基本块、SSA形式、类型系统和常见语法,帮助新手理解LLVM编译流程中的关键层。

0

2026.09.30

PDF转图片方法
PDF转图片方法

需要把 PDF 页面用于上传、预览、分享或图片归档时,PDF 转图片方法专题整理 JPG/PNG 格式选择、逐页导出、清晰度设置、批量下载和结果检查等流程,帮助用户稳定完成 PDF 图片化处理。

0

2026.09.30

PixTV AI视频生成与无限画布创作
PixTV AI视频生成与无限画布创作

PixTV专题整理AI视频与视觉内容创作相关功能使用教程,涵盖AI生图、视频生成、无限画布、多模型创作、素材管理、声音音乐及视频剪辑等功能,帮助用户快速掌握PixTV从创意到成片的完整制作方法。

0

2026.09.29

Buffalo框架数据库开发全教程
Buffalo框架数据库开发全教程

本专题围绕Buffalo框架数据库开发,讲解database.yml多环境配置、soda与fizz迁移生成回滚、模型结构体标签、增删改查与条件查询、一对多与多对多关联、数据校验、回调钩子、事务处理及原生SQL执行能力。

200

2026.09.23

Buffalo框架路由与请求处理实操指南

本专题讲解Buffalo框架路由与请求处理机制,涵盖路由注册与分组、资源路由、Handler编写规范、Context上下文方法、参数绑定、中间件编写挂载、Session与Cookie读写、Flash消息及错误页面定制方法。

120

2026.09.23

Buffalo框架零基础入门教程
Buffalo框架零基础入门教程

本专题整理Buffalo框架入门内容,涵盖Go环境准备、buffalo CLI安装、新项目生成、目录结构说明、dev热加载启动、数据库连接配置与常见报错排查,帮助新手按约定优于配置的思路跑通第一个Buffalo框架应用。

100

2026.09.23

Conan创建软件包配方指南
Conan创建软件包配方指南

本专题介绍通过conanfile.py创建软件包的方法,讲解包名、版本、依赖和构建设置等基础信息,以及source、build、package、package_info等常用方法的作用及编写思路。

60

2026.09.22

热门下载

更多
网站特效
/
网站源码
/
网站素材
/
前端模板

精品课程

更多
相关推荐
/
热门推荐
/
最新课程
Android  开发手册
Android 开发手册

共152课时 | 182.4万人学习

腾讯混元大模型API参考手册
腾讯混元大模型API参考手册

共0课时 | 0人学习

关于我们 免责申明 举报中心 意见反馈 讲师合作 广告合作 最新更新
php中文网:公益在线php培训,帮助PHP学习者快速成长!
关注服务号
PHP中文网订阅号
每天精选资源文章推送

Copyright 2014-2026 https://www.php.cn/ All Rights Reserved | php.cn








