


2026年世界杯战火正燃,当全球数十亿观众为梅西、姆巴佩、c罗等足坛传奇倾情呐喊之际,另一场别开生面的足球较量在上海新国际博览中心悄然收官——主角不是血肉之躯,而是八支身披银灰光泽、步履铿锵的人形机器人战队。
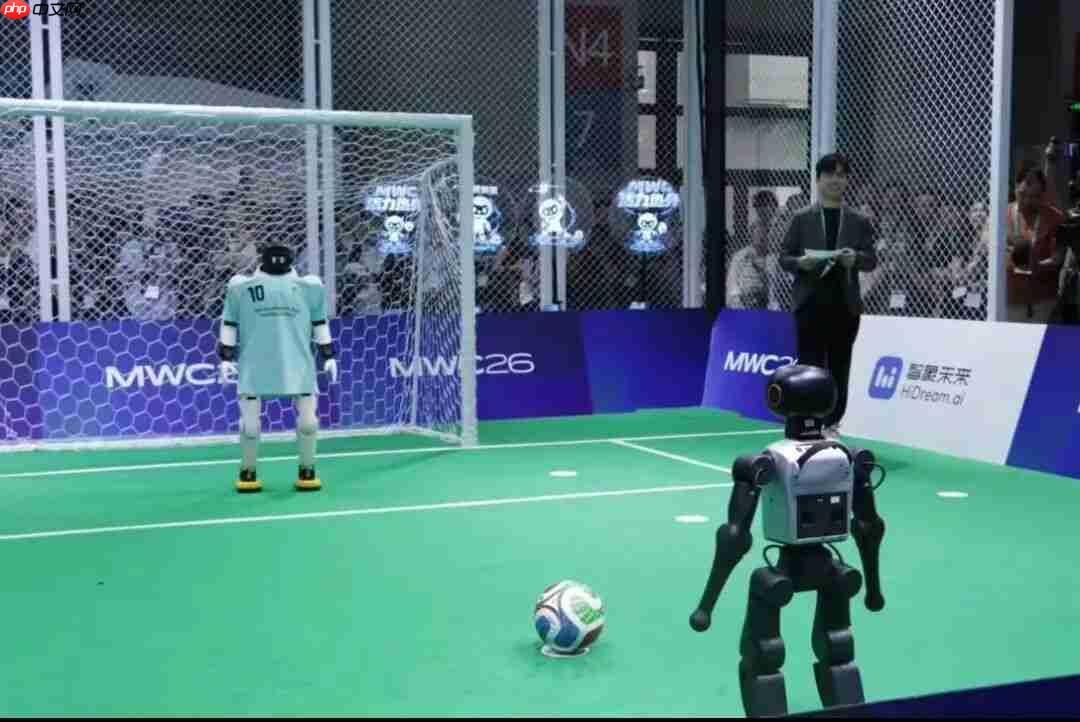
哨音划破空气,一名银白色人形机器人从容立于点球点前,左右环顾、前后试探,退后蓄力,随即启动、加速、推射。“球进了!”现场掌声如潮。两两对决、轮番登场,这场MWC26上海展中最吸睛的实景赛事,正以金属关节与算法逻辑,重写绿茵规则。
但这场点球大战远非一场炫技表演,它实则是具身智能迈向现实世界的一次“物理图灵测试”。从球场上毫秒级的攻防判断,到产线中毫米级的装配动作,具身智能产业已悄然越过临界点——正从“能动”跃升至“能干”。
当世界杯的热情与MWC的科技脉搏在这个盛夏共振,碳基智慧与硅基意志,首次在同片草地上并肩书写未来。
为何选择点球?
若你常驻全球顶级科技展会现场,便会发现一个耐人寻味的共性:无论是世界人工智能大会、MWC巴塞罗那,还是本届MWC26上海,几乎所有重磅机器人展区,都设有点球挑战环节。那些硅基球员在罚球点前摆腿、助跑、射门的身影,俨然已成为继“跳舞”之后,人形机器人出场的又一标志性动作。
为何偏偏是点球?
足球坐拥超40亿拥趸,稳居“世界第一运动”宝座。值此世界杯年,GSMA大中华区技术总经理刘鸿指出:自1997年“深蓝”击败卡斯帕罗夫,到2016年AlphaGo力克李世石,AI的重大突破始终锚定于智力竞技场。而足球,作为集速度、力量、空间感知、实时协作于一体的综合性体育项目,恰是物理AI最严苛的“图灵考场”——它考验的不只是算力,更是具身智能在真实物理环境中的全栈能力。
首先是感知层:识别球位、锁定守门员动向、捕捉场地光影变化;
其次是决策层:动态计算最优射角、规划肢体运动轨迹;
最后是执行层:多关节协同发力、足部触球瞬间精准控力。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
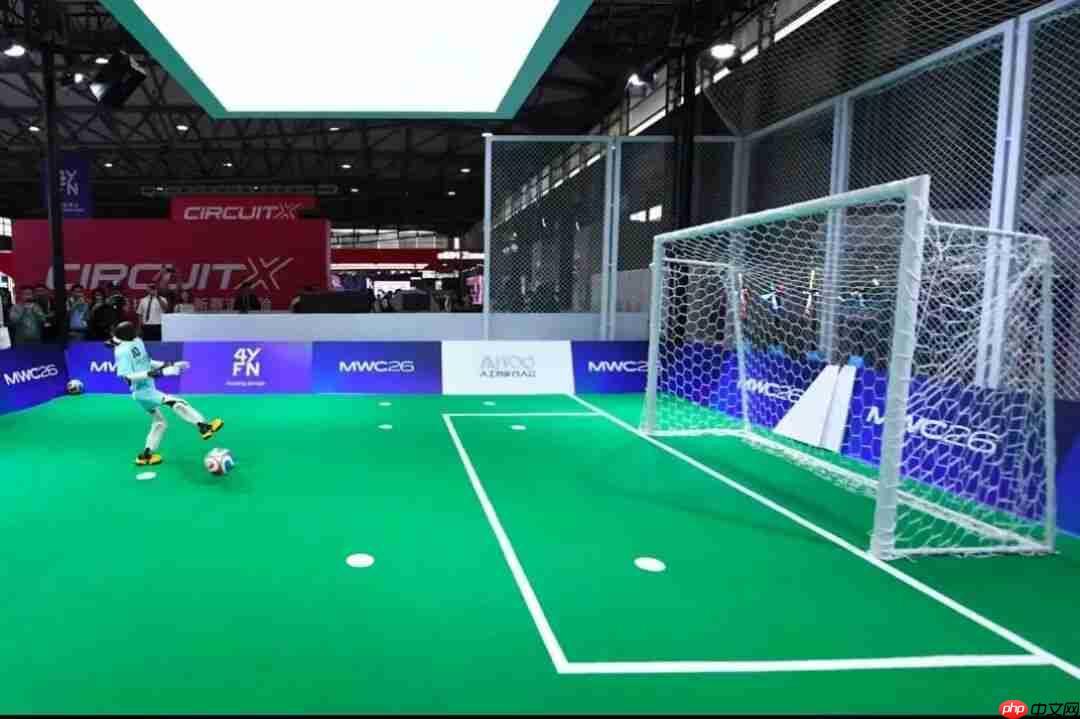
中国移动具身智能产业创新中心产品经理王开乐介绍,赛前团队让机器人深度学习职业球员踢球视频,对推射、抽射、捅射等动作进行动作捕捉、骨骼重定向与动力学重建。登场比赛时,机器人需独立完成环境扫描、球体追踪、角度建模、全身协调射门等一系列“感知—决策—控制”闭环任务,整个闭环响应时间压缩至约10毫秒以内,全程依赖自主智能驱动。
当然,“硅基射手”并非百发百中。有的因力度偏差,皮球缓缓滚向边裁脚边;有的角度刁钻却憾中门柱;更有甚者被滚动的足球绊倒,静默数秒后缓缓起身、重新列阵——草坪摩擦系数、灯光明暗梯度、足球气压浮动……这些真实世界里微小却顽固的变量,恰恰是检验模型泛化能力的试金石。
杭州千寻机器人负责人李蕾坦言:“单次高质量射门或许可媲美国脚,但若置于整场90分钟对抗中,面对持续变化的观察输入与瞬时决策压力,对当前具身智能仍是巨大挑战。”
刘鸿期待借足球运动验证:人形机器人能否真正为物理世界构建高保真模型?这背后需要强大算力支撑,更依赖高性能、低时延、高稳定的通信网络,将机器人采集的视觉、力觉、姿态等多维数据实时上传云端,并完成毫秒级反馈决策。
换言之,点球台上的每一次起脚,都是通信底座、算力中枢与具身智能三者的联合压力测试。
“能干活”的拐点,已然落地
过去两年,人形机器人最拿手的是奔跑、舞蹈、空翻、点球;而2026年,具身智能的演进路径正发生质变——不再止步于舞台表演。
AI百人会秘书长高艳慧在MWC期间断言:2026年是具身智能发展的关键分水岭。机器人正摆脱预设脚本束缚,转向基于实时观测的动态预判;人形机器人整机价格已从百万级下探至十万级,甚至部分型号迈入万元区间。硬件成本的陡峭下降,正将实验室里的惊艳Demo,快速推向商业化落地前夜。
数据印证趋势。IT桔子统计显示,2026年上半年,国内具身智能及机器人领域共披露融资288起,覆盖226家企业,总融资额突破460亿元。资本热度未减,但投资逻辑已悄然迁移:从“看团队背景、看Demo炫酷度”,转向“看交付能力、看数据闭环实效”。
资本风向之外,头部企业的实战节奏更具说服力。智元联合创始人、总裁兼CTO彭志辉在MWC主题演讲中提出核心概念:“部署态”。
此前行业热衷于展示酷炫Demo,而当下核心命题已变为:机器人能否真正嵌入产业流程、融入真实工作流?就在MWC举办同期,智元机器人开启为期6天的“机器人进厂打工”直播,全程呈现人形机器人在3C电子产线中执行上料、分拣、精密组装等全流程作业。
当产业步入务实阶段,标准缺位便成为新瓶颈。中国人工智能产业发展联盟具身智能组组长张蔚敏指出,赛事中设定的紧急制动机制、运动速度上限、无尖锐结构设计等规则,正悄然孵化为人形机器人安全标准的雏形。这些源于赛场的约束条件,将倒逼电池能量密度、伺服电机响应精度、轻量化结构材料等上游产业链加速迭代,也让公众首次直观触摸到具身智能的能力边界。
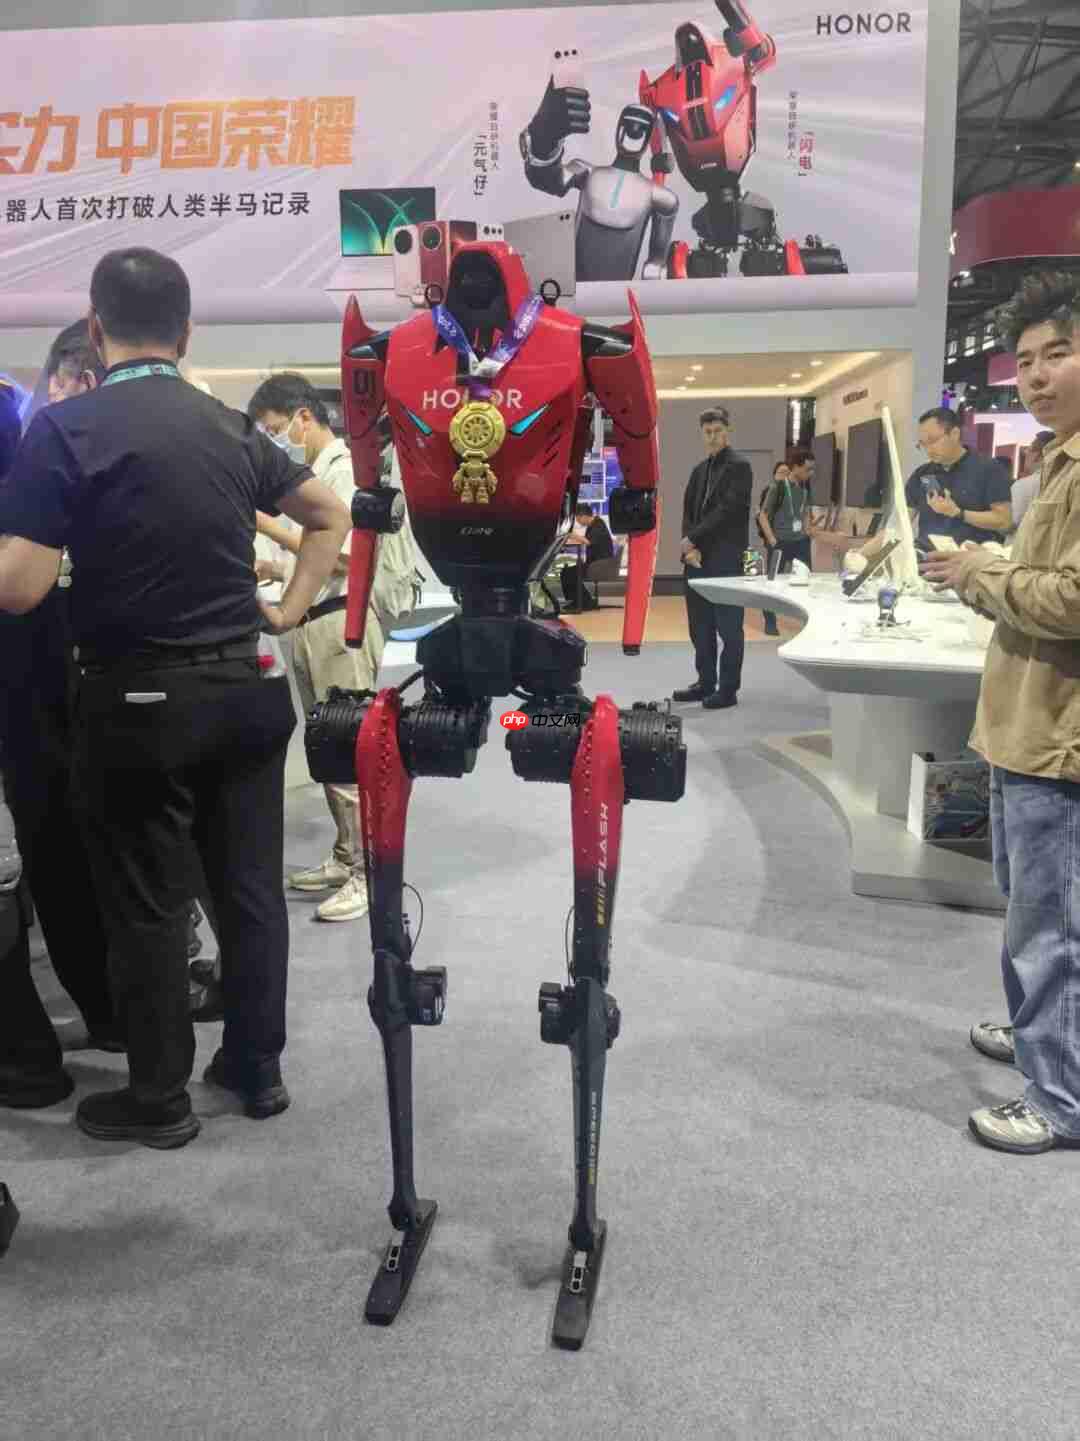
这意味着,赛场上每一个被“逼出来”的可靠性难题,终将沉淀为产业标准化手册中的一页页条文。这场点球赛,从来不是商业化前的彩排,它本身就是商业化进程的现场直播。
从绿茵场到车间的“最后一公里”
球场上的点球再精彩,终究是聚光灯下的演出。具身智能真正的价值落点,在工厂、在产线、在那些重复、繁重、高危的真实岗位上。
西门子数字化工业集团工厂自动化负责人Nicholas Hansen在具身智能峰会论坛上指出:当前全球工业场景中,仅约20%的数据被实际调用与分析。与此同时,制造业正经历从“自动化”到“自适应”,再到“完全自主化熄灯工厂”的三级跃迁。在此进程中,机器人必须挣脱“规则驱动”桎梏,转向“目标驱动”范式——不再依赖固定程序,而是通过实时环境感知实现自主决策。
Nicholas Hansen现场播放了一段对比视频:右侧传统机械臂按既定轨迹抓取标准件;左侧具身智能机器人则面对混杂堆叠、形态各异的物料,未经任何编程即完成精准识别与分拣。“这不是代码的胜利,而是感知的胜利——这才是工厂未来的模样。”
华为无线网络产品线副总裁赵东则从基础设施维度回应这一愿景。他强调:要让具身智能真正扎根工厂,通信网络必须完成一次本质升级。过去网络服务于人的信息获取,未来网络须服务于机器的智能分发——大上行带宽、亚毫秒级时延、超高可靠性、全域无缝覆盖,网络应如“具身神经经络”,将云端大脑的决策指令,毫秒级同步至每一台物理终端。
愿景激荡人心,挑战亦不容回避。上海科技大学副校长虞晶怡在论坛直言:过往AI的成功根植于数据驱动范式,但该范式能否平移至物理世界建模,“仍是一个巨大问号”。以触觉为例,人类抓取物体时,视觉仅提供初始定位,真正校准动作、纠正误差的是指尖反馈——而此类多模态触觉数据,在当前具身智能研究中“极度匮乏”。
更令他忧虑的是学术生态:“越来越多人回避深层问题挖掘,转而追逐短期变现。学生和教师普遍追求快速产业化、快速发论文,大量基础性、攻坚性难题反而被系统性忽视。”
苏度科技CEO韩铮则从产业协同视角补充:模型迭代与硬件演进常不同频。模型侧的新需求,往往倒逼硬件重新设计,“两边节奏如何咬合,是规模化落地前必须攻克的工程硬仗”。
本文来自微信公众号“IT时报”(ID:vittimes),作者:沈毅斌,编辑:郝俊慧 孙妍,36氪经授权发布。















