讲师中心 微信公众号

工具推荐

视频效率加速
Seko
Seko

AI短剧一键生成成片

剧云
剧云

中文短剧剧本制作平台

AniShort
AniShort

AI短剧协同制作平台

updream

一键生成高质量推广成片

C# GTS四轴运动控制器实例(固高科技步进电机不带编码器)

千磊姑娘_6029

千磊姑娘_6029

发布时间:2025-04-27 13:56:05

|

358人浏览过

|

来源于php中文网

原创

注:由于电机不带编码器,无法做home和当前位置信息读取!

功能:

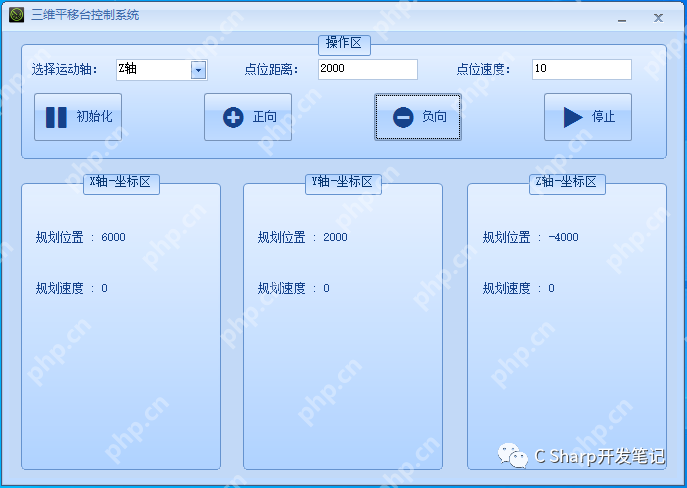
三个轴的点位运动:前进+后退,并分别显示每个轴的移动脉冲数(可以换算为距离)!

开发环境:VS2017

硬件设备:固高科技三维移动平台

Windows 服务器运维工具箱
Windows 服务器运维工具箱

Windows 服务器运维工具箱 - 磁盘分析、临时文件清理、IIS 站点管理、批量文件操作、服务状态监控、Windows Update 诊断、实时性能监控、安全审计、注册表启动项审计、磁盘健康检测、网络端口监控、事件日志诊断、已安装程序管理、用户会话监控、计划任务审计、文件共享审计、DNS网卡诊断、SSL证书过期检测、防火墙规则审计、服务崩溃恢复状态、系统文件修复、存储池管理、备份状态检查、Docker容器管理、K8s集群监控。只读分析+安全确认,绝不误删文件,完全免费离线运行。

下载

源码:

代码语言:javascript代码运行次数:0运行复制
using System;using System.Windows.Forms;using gts;namespace 三维平移台控制系统{    public partial class mainFrom : DevComponents.DotNetBar.OfficeForm    {        public mainFrom(){            this.EnableGlass = false;            InitializeComponent();        }        short Rtn;        int  vel = 0;        int[] pos= {0,0,0 };        bool flag = false;        uint clk;        double prfpos, prfvel, encpos, encvel;        short AXIS = 1;        private void buttonX1_Click(object sender, EventArgs e){                      mc.GT_ZeroPos(AXIS, 1);            pos[AXIS-1] = 0;                   }        private void buttonX2_Click(object sender, EventArgs e){            //Rtn = mc.GT_Close();            Rtn = mc.GT_PrfTrap(AXIS);            mc.TTrapPrm trapprm;            mc.GT_GetTrapPrm(AXIS, out trapprm);            trapprm.acc = 0.1;//设置加速度            trapprm.dec = 0.1;//设置减速度            trapprm.smoothTime = 1;            mc.GT_SetTrapPrm(AXIS, ref trapprm);            pos[AXIS-1] += Convert.ToInt32(textBoxX1.Text);            vel = Convert.ToInt32(textBoxX2.Text);            mc.GT_SetPos(AXIS, pos[AXIS-1]);            mc.GT_SetVel(AXIS, vel);            // mc.GT_Update(AXIS);            mc.GT_Update(1 << (AXIS - 1));            //MessageBox.Show((1 << (AXIS - 1)).ToString());        }        private void buttonX3_Click(object sender, EventArgs e){            //Rtn = mc.GT_Close();            Rtn = mc.GT_PrfTrap(AXIS);            mc.TTrapPrm trapprm;            mc.GT_GetTrapPrm(AXIS, out trapprm);            trapprm.acc = 0.1;            trapprm.dec = 0.1;            trapprm.smoothTime = 1;            mc.GT_SetTrapPrm(AXIS, ref trapprm);            pos[AXIS-1] -= Convert.ToInt32(textBoxX1.Text);            vel = Convert.ToInt32(textBoxX2.Text);            mc.GT_SetPos(AXIS, pos[AXIS-1]);            mc.GT_SetVel(AXIS, vel);            //mc.GT_Update(AXIS);            mc.GT_Update(1 << (AXIS - 1));        }        private void timer1_Tick(object sender, EventArgs e){            //if ()            //{            //    mc.GT_GetPrfPos(AXIS, out prfpos, 1, out clk);// profile 起始轴号            //    mc.GT_GetEncPos(AXIS, out encpos, 1, out clk);// encoder 起始轴号            //    textBox3.Text = prfpos.ToString();            //    textBox5.Text = encpos.ToString();            //    mc.GT_GetPrfVel(AXIS, out prfvel, 1, out clk);// 起始规划轴号            //    mc.GT_GetEncVel(AXIS, out encvel, 1, out clk);// encoder 起始轴号            //    textBox4.Text = prfvel.ToString();            //    textBox6.Text = encvel.ToString();            //}            mc.GT_GetPrfPos(AXIS, out prfpos, 1, out clk);// profile 起始轴号            mc.GT_GetPrfVel(AXIS, out prfvel, 1, out clk);// 起始规划轴号            if (AXIS == 1)            {                labelX4.Text = "规划位置 : " + prfpos.ToString();                labelX5.Text = "规划速度 : " + prfvel.ToString();            }            else if (AXIS == 2)            {                labelX6.Text = "规划位置 : " + prfpos.ToString();                labelX7.Text = "规划速度 : " + prfvel.ToString();            }            else if (AXIS == 3)            {                labelX8.Text = "规划位置 : " + prfpos.ToString();                labelX9.Text = "规划速度 : " + prfvel.ToString();            }        }        private void mainFrom_Load(object sender, EventArgs e){            comboBoxEx1.SelectedIndex = 0;            textBoxX1.Text = "2000";            textBoxX2.Text = "10";            /*初始化*/            Rtn = mc.GT_Open(0, 1);            Rtn = mc.GT_Reset();            Rtn = mc.GT_LoadConfig("GTS800.cfg"); ;            Rtn = mc.GT_ClrSts(1, 8); //axis 起始轴号,count             timer1.Enabled = true;        }        private void comboBoxEx1_SelectedIndexChanged(object sender, EventArgs e){            switch (comboBoxEx1.SelectedItem.ToString())            {                case "X轴":                    AXIS = 1; break;                case "Y轴":                    AXIS = 2; break;                case "Z轴":                    AXIS = 3; break;                default:break;            }        }    }}

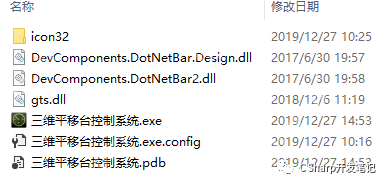
bin文件:

C# GTS四轴运动控制器实例(固高科技步进电机不带编码器)

运行效果:

C# GTS四轴运动控制器实例(固高科技步进电机不带编码器)

热门AI工具

更多
Lovart
Lovart Hot

一款面向视觉设计创作的AI设计平台,可通过智能体和画布工作流辅助制作海报、Logo、网页、PPT及其他视觉内容。

火山引擎

火山引擎是一款面向企业的云计算与AI服务平台。

WorkBuddy

一款AI办公效率工具,主要用于腾讯云推出的AI原生桌面智能体工作台,适合需要提升相关任务效率的用户。

切问学术

切问学术是一款AI论文写作工具,复旦大学NLP团队推出的AI学术智能体。

PixTV
PixTV Hot

PixTV是一款面向AIGC内容创作的AI视频生成工具。

DeepSeek

DeepSeek是一款面向对话、写作、编程和推理场景的AI大模型工具。

码上飞
码上飞 Hot

一款基于自然语言的AI应用开发平台,可根据用户描述自动生成应用程序,帮助个人和团队快速完成应用原型与开发。

立刻MV
立刻MV Hot

立刻MV是一款AI文本写作工具,AI 音乐视频(MV)创作工具。

豆包大模型

豆包大模型是一款由字节跳动推出的企业级大语言模型服务平台。

相关专题

更多
GoFrame框架Web开发与路由中间件

本专题聚焦GoFrame框架的Web开发,拆解路由注册与匹配规则、请求参数获取、参数校验与中间件执行顺序,说明统一响应、JWT鉴权、文件上传与接口文档生成的落地方式,并补充优雅重启与测试实践。

0

2026.11.17

GoFrame框架安装与gf命令行工具
GoFrame框架安装与gf命令行工具

本专题围绕GoFrame框架的安装与工具链配置展开,讲清Go版本要求、gf命令行的安装方式、代理镜像与依赖准备,说明项目初始化、热编译、交叉编译打包的做法,并整理安装阶段的常见报错与验证步骤。

20

2026.11.17

GoFrame框架零基础入门
GoFrame框架零基础入门

本专题整理GoFrame框架的入门知识,从模块化设计理念、环境准备到跑通第一个Web服务,讲清目录分层、配置加载、日志与中间件的用法,并对比Gin、Go-Zero的差异,帮助Go开发者建立整体认知。

0

2026.11.17

SQLAlchemy 一对多关系怎么建立

SQLAlchemy 一对多关系怎么建立?本专题整理父子表外键、relationship 双向映射、关联查询、级联删除和加载优化等相关文章,帮助你理解并实现常见的 ORM 关系建模。

0

2026.11.17

SQLAlchemy 如何增删改查
SQLAlchemy 如何增删改查

SQLAlchemy 如何增删改查?本专题整理 ORM 新增记录、条件查询、更新和删除、Session 事务提交与批量处理等实用文章,帮助你掌握 Python 数据库操作流程。

0

2026.11.17

SQLAlchemy ORM 模型怎么写

SQLAlchemy ORM 模型怎么写?本专题整理模型类定义、Mapped 字段映射、主键与约束、表结构创建和常见报错的相关文章,帮助你从基础配置到实际建模逐步掌握 SQLAlchemy。

0

2026.11.17

Go-Zero API开发使用教程
Go-Zero API开发使用教程

本专题聚焦Go-Zero的API开发,拆解.api描述文件的语法结构、路由与分组定义、参数绑定与校验规则,说明统一响应体、JWT鉴权、跨域与接口文档生成的落地方式,并给出网关聚合与接口测试的实践建议。

180

2026.11.12

Go-Zero安装与goctl环境配置教程

本专题围绕Go-Zero的安装与工具链配置展开,讲清Go版本要求、goctl安装方式、代理镜像、protoc依赖与环境变量设置,说明多版本共存、升级回退与CI流水线安装的做法,并整理安装阶段的常见报错与验证步骤。

120

2026.11.12

Go-Zero零基础入门教程
Go-Zero零基础入门教程

本专题整理Go-Zero的入门知识,从框架定位、环境准备到跑通第一个API服务,讲清目录分层、配置加载、日志与中间件的基本用法,并对比Gin、Kratos的差异,帮助Go开发者建立整体认知,判断它是否适合当前项目。

120

2026.11.12

热门下载

更多
网站特效
/
网站源码
/
网站素材
/
前端模板

精品课程

更多
相关推荐
/
热门推荐
/
最新课程
关于我们 免责申明 举报中心 意见反馈 讲师合作 广告合作 最新更新
php中文网:公益在线php培训,帮助PHP学习者快速成长!
关注服务号
PHP中文网订阅号
每天精选资源文章推送

Copyright 2014-2026 https://www.php.cn/ All Rights Reserved | php.cn