








【php中文网快讯】当地时间11月9日,现代汽车集团旗下的机器人公司波士顿动力在其官方频道发布了一段最新研究视频:atlas机器人在脚部加装轮子后,成功完成了一次腾空360度旋转跳跃。该动作基于对人类运动方式的模仿,并在真实机器人平台上首次尝试即告成功。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
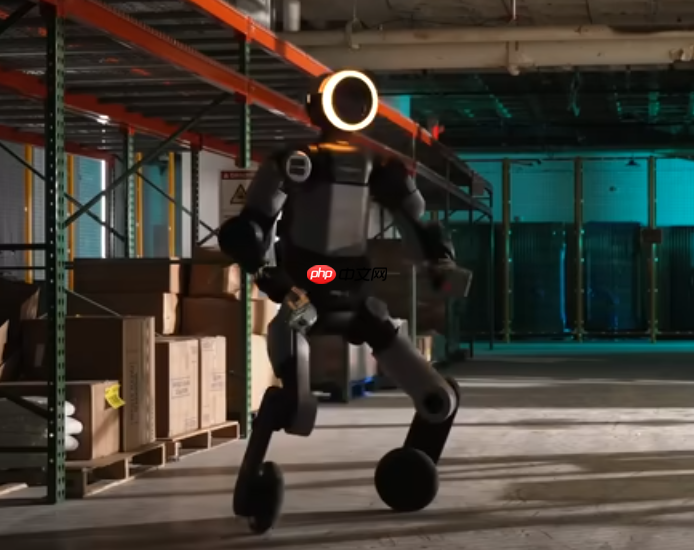
波士顿动力透露,研发团队正重点评估该机器人在持续高速运行及重载工况下的综合性能。此次改装工艺相对简洁——工程师采用定制化转接结构,将市售标准电动滑板车的轮组直接集成至Atlas踝关节执行器;整机硬件未做大规模改动,软件架构也未推倒重建,而是先在仿真环境中将原有足部模型替换为带轮结构,再迁移至实体机进行实测。
视频显示,搭载轮式脚部的Atlas不仅能跃起并完成整圈翻转,还可实现高效横向冲刺。在此模式下,机器人不再依赖传统拖步式移动,而是通过精准调控车轮转向角度,以滚动方式完成侧向位移。每一次加速、转向与制动过程,均会对执行器施加连续性力学负载,这也成为工程师检验系统稳定性与动态响应能力的重要测试场景。






















