








11月2日,北京人形「慧思开物」平台正式推出hi-wbc通用全身控制模型(whole-body control for humanoid intelligence)。该模型聚焦三大核心能力:持续进化●技能拓展、强交互●大负载、复杂地形●自主适应。hi-wbc将人体动作先验与真实物理约束深度融合,使机器人不仅能精准响应运动意图,还能依据实时负载、外部作用力及地形变化动态调整执行策略。面向未来诸多未知的高危作业场景与特种任务环境,hi-wbc提供了一种具备强泛化性与鲁棒性的全新技术路径。
同期公开的两段演示视频,分别呈现Hi-WBC的底层控制能力与落地实践效果:第一段重点展示从高保真动作复现到多模态物理交互的能力跃迁;第二段则依托机器人运动会“综合五项”竞赛框架与典型办公场景任务,直观体现全身控制如何支撑连续、跨域、多变的真实作业流程。
让运动技能真正服务于任务闭环,是Hi-WBC实现从被动动作跟随迈向主动通用全身控制的根本出发点。
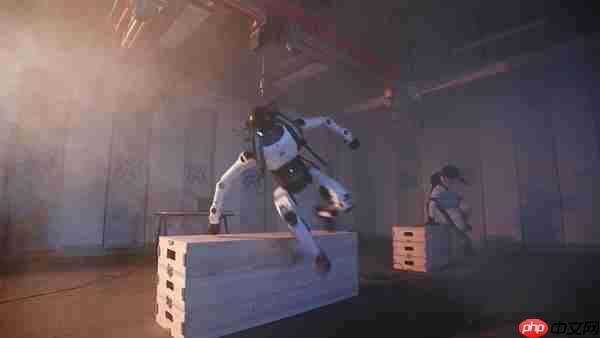
北京人形「慧思开物」平台正式发布Hi-WBC通用全身控制模型
一、刚柔并济:让动作跟随扎根真实物理世界
动作模仿可快速赋予机器人丰富的人类运动范式,但在实际任务中,机器人还需应对搬运带来的质量惯性变化、推拉过程中的持续接触力,以及坡道、台阶、不平整地面等空间约束。仅能高保真还原参考动作,并不意味着具备完成任务的能力。
Hi-WBC的核心理念在于——将动作参考由必须严格复刻的“标准答案”,升维为引导全身协同的“运动先验”:在保留动作意图表达能力的前提下,融合机器人本体动力学特性与环境物理约束,实时优化姿态构型、关节轨迹与支撑逻辑。
“柔”体现在对原始运动意图的高保真映射,“刚”则体现于对物理扰动与结构限制的主动适配。二者统一构成Hi-WBC“刚柔并济”的控制哲学,使机器人既延续人类运动语义,又生成契合自身硬件条件与现场工况的最优执行方案。
1.1 持续进化●技能拓展:从单点能力突破走向系统性能力生长
不同任务对运动能力提出差异化需求:行走与奔跑依赖动态平衡调控,重物搬运强调全身力链协同,高难度越障则涉及大扭矩关节驱动与多阶段支撑切换。如何在习得新技能的同时不遗忘已有能力,是构建可持续演进的通用全身控制模型的关键命题。
Hi-WBC构建了基于MoE(Mixture of Experts)架构与策略蒸馏机制的持续技能扩展框架。以通用运动策略为基座,引入面向特定任务的专家子策略(Expert),高效学习对应的操作与运动模式;再通过知识蒸馏方式,将专项能力无损注入通用主干策略。该设计在最大限度维持原有动作泛化性与跟踪精度的基础上,持续拓宽模型可覆盖的动作类型、任务形态与交互边界。
让每一次专项能力的突破,都沉淀为通用模型的底层能力增量,推动机器人从掌握孤立动作,逐步成长为可自主组织、灵活调度、持续进化的多任务执行体。
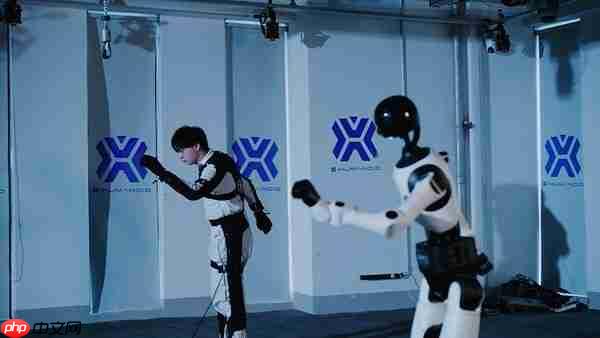
北京人形「慧思开物」平台正式发布Hi-WBC通用全身控制模型
1.2 强交互●大负载:在动态受力中维持全身协调性
搬运重物、拖拽设备、对抗外力等任务,均要求机器人在持续存在外部载荷的条件下完成全身级协调运动。负载变化会显著扰动质心轨迹与关节力矩分布,而接触力的不确定性更直接影响稳定性与动作完成度。如何在受力状态高频变化下保持运动连贯性与任务成功率,是全身控制由“好看”迈向“好用”的关键门槛。
Hi-WBC采用Contact-aware Learning方法,将外部接触力建模与动力学自适应深度耦合进控制闭环。系统基于关节电流、编码器反馈、IMU等本体感知信号,实时估计接触力大小、方向与作用点,并结合短时域在线优化,动态调节身体姿态、支撑相位与关节驱动力分配。进一步地,通过端到端强化学习框架,将运动跟踪误差、平衡裕度、接触稳定性与任务目标统一建模为联合优化目标,使控制策略具备随现场受力条件自适应演化的能力。
让机器人不仅“能动”,更能“稳动”、“准动”、“抗扰动”,将动作跟随能力实质性延伸为“搬得动、推得准、扰后稳、调得快”的物理交互能力。
1.3 复杂地形●自主适应:运动意图不变,执行逻辑重构
斜坡、台阶、窄缝、散落障碍物等非结构化地形,会显著压缩机器人的可行支撑区域与运动自由度。若机械复现人体动作,极易引发腿部碰撞、落脚失稳、支撑偏移甚至跌倒风险。如何在坚守原始运动意图的前提下,智能重构具体执行动作,是全身控制由实验室平地走向野外真实环境的核心挑战。
Hi-WBC引入Perceptive Control范式,将地形感知能力原生嵌入运动规划与执行层。机器人融合激光雷达、深度相机等传感器获取的几何地图与自身运动状态,实时识别可支撑区域、潜在碰撞风险与越障可行性;在此基础上,通过动作重建网络与地形自适应控制器,动态重规划落脚点、摆动腿轨迹、躯干倾角与支撑转换时序;并依据当前地形特征与任务目标,自主决策越障策略(如抬腿跨越、侧向绕行、屈膝下探)与执行窗口,实现接近→越障→恢复行走的无缝衔接。

让运动意图成为行动指南,让地形信息决定执行细节,使机器人真正具备在坡地、台阶、碎石路等多样化复杂环境中迁移已有运动技能的能力。
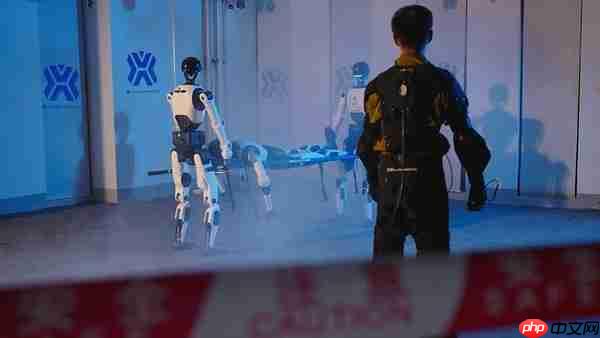
北京人形Hi-WBC通用全身控制模型为长程任务提供运动控制支撑,让机器人的身体能力融入完整作业流程,服务于真实场景任务
二、从能力到应用:拓展全身控制的作业纵深
面向连续、异构、开放的真实任务流,北京人形同步推进自进化运控智能体技术路线。依托「慧思开物」平台,Hi-WBC不仅作为底层运动控制器运行,更与执行反馈回路、真机在线学习模块深度打通,支持机器人依据现场扰动实时修正行为,并将每一次交互经验反哺至策略迭代,驱动运控能力螺旋式上升。
在能力验证与工程落地两个维度上,机器人运动会“综合五项”赛事与真实办公场景Demo,分别印证了Hi-WBC对多技能串联作业与端到端长程任务的支撑能力。机器人需将离散的运动单元与操作模块,组织为具有时序逻辑与状态依赖的连续行为链,在任务切换与环境扰动中完成双腿、躯干、双臂的跨模态协同,最终将运动能力转化为可交付的实际作业价值。
2.1 运动会综合五项冠军:从单点能力验证迈向全流程作业智能
在机器人运动会“综合五项”竞技场上,搭载Hi-WBC技术的天工机器人包揽冠亚军,并成为该赛事中唯一斩获场景赛金牌的双足人形平台。
区别于业内普遍将全身控制用于舞蹈编排、体操表演等观赏性动作,北京人形选择将Hi-WBC推向高强度、高耦合的真实任务场域:机器人不仅要“动作做得到”,更需在移动过程中同步完成感知、定位、抓取、搬运与人机交互,实现双腿步态、躯干姿态、双臂操作的全栈协同。这涉及动态平衡维持、多接触点约束处理、手脚运动解耦与外界扰动抑制等多重难题,对控制精度、响应延迟与系统鲁棒性提出严苛要求。
尤为关键的是,“综合五项”要求机器人在单一流程内连续完成走跑切换、姿态与高度自适应调节、目标抓取与重物搬运、全身协同操作等多阶段任务。各技能能否依据任务阶段与环境状态自主组合、平滑过渡、自然衔接,正是检验Hi-WBC是否完成从“单一功能控制器”到“通用运控智能体”跃迁的核心标尺。
综合五项夺金,验证的不仅是某一个动作的完成质量,更是机器人面对连续性、多样性、非结构化任务时所展现出的通用运控智能与全流程自主作业能力,标志着全身控制技术正加速从“炫技式高动态展示”迈向“务实型真实场景作业”。
2.2 实际应用:在真实环境中执行端到端长程任务
在实际应用Demo中,多台机器人以一镜到底方式完整呈现“会议室整理”这一典型长程任务:拾取遥控器、清理桌面杂物、拉动并归位座椅、搬运白板、提取垃圾袋、下蹲捡拾地面纸团。
这些看似日常的动作,实则对应着差异化的底层控制难点:移椅需同步协调末端抓持力、迈步相位与身体转向;提袋搬运需精准衔接抓取姿态、起身动力学过渡与行走稳定性;地面拾取则要求在大幅降低重心的同时,兼顾手臂运动范围、踝关节柔顺性与整体平衡裕度;纸团抛掷动作更体现出拟人化运动技能在真实操作中的自然延展。而长程任务的本质,则在于操作对象、身体构型、接触状态持续变化下的运动-操作闭环连续性保障。
Hi-WBC为上述全部动作提供底层全身运动规划与物理交互能力,并接入「慧思开物」平台的任务级决策引擎与多机协同调度系统,实现多机器人围绕同一目标进行任务分解、角色分配与接力执行。
从单个动作的稳定执行,到多类操作的无缝衔接,Hi-WBC为长程任务提供坚实可靠的运动控制底座,使机器人的具身能力真正嵌入完整作业链条,切实服务于真实场景中的业务闭环。
三、国家队担当与全球引领
Hi-WBC的正式发布,彰显北京人形作为“具身智能国家队”,在通用全身控制这一关键基础能力上的长期战略定力与攻坚决心。直面技能持续扩展、复杂物理交互建模、真实环境自适应等产业共性瓶颈,北京人形将动作先验学习、动力学在线适配、真机闭环学习纳入统一技术演进路径,推动全身控制能力实现可积累、可复用、可迁移的系统性增长,为人形机器人真正承担起现实世界中的高价值任务筑牢根基。
从综合五项赛场上的多技能协同作业,到办公场景中长达数分钟的端到端长程任务执行,Hi-WBC正不断拓展全身控制的技术纵深与应用广度:机器人既能高保真复现人类运动语义,也能在负载突变、外力冲击、地形扰动等真实约束下自主重构执行逻辑,并在连续任务流中完成全身级运动-操作协同。这也正是北京人形作为“全球具身智能领导者”的核心引领所在——坚持以真实任务为牵引,驱动技术持续突破;推动全身控制从“舞台表演”走向“产线实干”,从“专项技能库”升级为“通用运动操作系统”。
作为「慧思开物」平台的关键基础模块,Hi-WBC将持续沿自进化运控智能体技术路线演进:不断扩展技能覆盖谱系,增强物理世界交互韧性,将每一次真机部署的经验沉淀为模型迭代的燃料。北京人形将持续深耕通用全身控制的研发与产业化落地,让人形机器人在真实任务中持续发挥价值,在持续实践中加速能力进化,为具身智能规模化走向产业应用提供坚实支撑。






















