








11月2日,在首届cmg世界机器人登泰山大赛中,宇泛智能将最新研发的自主导航算法投入实战应用。其全栈自研的四足机器人“灵猫”在排位赛自主竞速环节斩获第一名,并在正赛中率先出发。
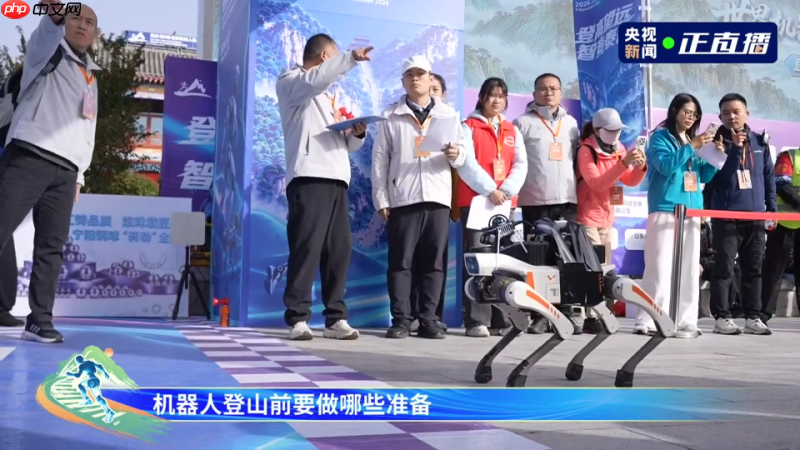
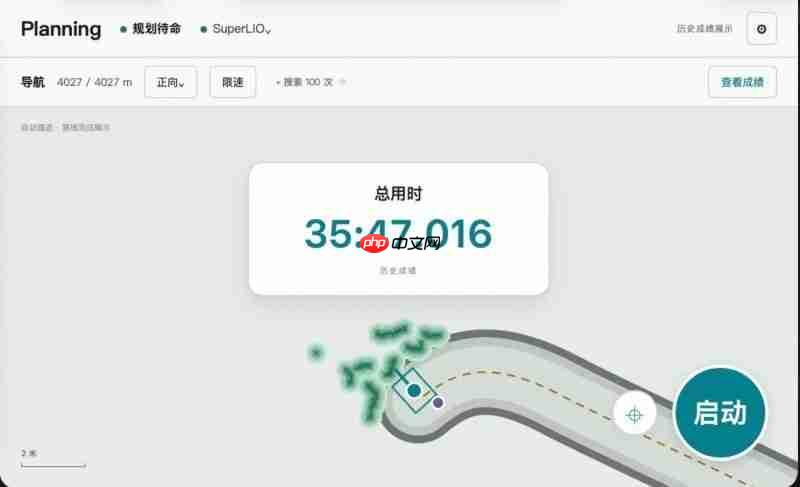
“灵猫”是本届赛事中体积最小的四足机器人,却在竞速与负重两大项目中挑战了40~65公斤级的大型机器狗,实现越级对抗。尽管自重仅为15公斤,其运动负载能力达20公斤,负重比高达1.3:1,展现出真正可投入实际作业的多场景适应能力,堪称高效可靠的“人类助手”。在测试阶段,“灵猫”完成3.9公里全程自主竞速的最佳成绩为35分47秒,稳居排位赛榜首。整个过程完全依赖自身系统实现自主导航、自主避障与自主决策,无需人工遥控,亦无需中途更换电池。作为对比,专业泰山陪爬人员跑完相同路线通常需耗时40至45分钟。

不同于传统遥控方式,“灵猫”在泰山面对的是真实开放环境:3100余级台阶高低错落、石面湿滑、游客频繁穿行,全程无任何人工引导、无预设路径规划,每一步的落点选择与姿态调整均由本体搭载的“大小脑”协同完成实时感知与自主判断。为应对这一复杂山地台阶场景,灵猫团队提前两周驻扎泰山,持续开展实地调试与算法优化,迭代升级了最新的自主运控算法。经过这座硬核科技“试炼场”的严苛检验,宇泛“灵猫”已全面通过全自主导航、自主避障及自主决策三大核心能力验证。





















