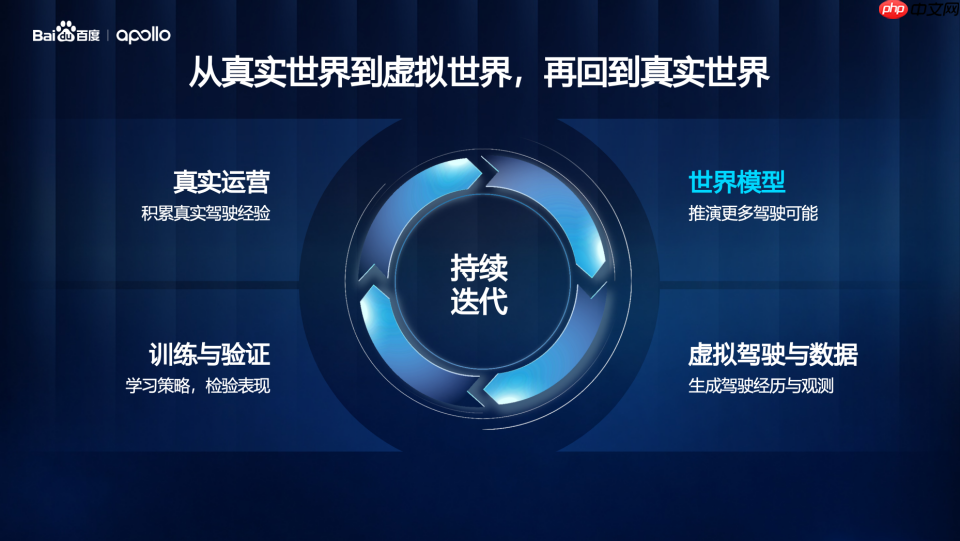
11月4日,百度官方发布消息,百度apollo于11月3日在深圳ai day专场活动中首次公开面向物理ai的智能体驱动全模态世界模型——apollo world,并同步提出衡量世界模型能力的“2+3”评估标准。
其中,“2”代表基础能力门槛,即因果性与交互性;“3”则指三项高阶能力指标:物理准确性、持久性与实时性。在Apollo World所构建的虚拟城市环境中,车辆、行人等交通参与者均被建模为具备自主决策与动态交互能力的AI智能体。该模型可实时生成包括相机图像、激光雷达点云在内的多模态观测数据,支撑无人驾驶车辆完成从接单、载客到最终送达的全流程任务,实现感知、决策、执行与反馈的端到端闭环。目前,Apollo World已应用于萝卜快跑的全球测试与验证体系中,单日可完成约十万公里的虚拟道路测试。
截至2026年8月,萝卜快跑业务已拓展至全球28座城市,累计自动驾驶行驶里程突破3.5亿公里,其中全无人驾驶里程达2.4亿公里以上。

Baidu Map Rtos Skills(百度地图官方rtos SKills)
下载
百度地图 RTOS SDK(mapsdk-rtos)应用层集成规范与代码生成。帮助应用开发者对接 mapsdk-rtos,开发类似 rtos-mac-simulator(mapAPP)的应用层,包含初始化鉴权、地图组件控制、覆盖物(Marker/Polyline)、检索路线、离线地图、导航、Canvas 适配层等能力。当用户提到:对接 RTOS 地图 SDK、集成 mapsdk-rtos、RTOS 地图初始化、MapComponentApi、AuthLicenseApi、SearchApi、NaviApi
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜