


一、2026 wrc行业风向标:具身大脑与基础模型跃升为赛道核心竞争门槛
2026年,具身智能正式迈入从场景验证迈向技术纵深的关键阶段,行业竞争范式完成根本性重构:比拼重心已由机器人外形结构、机械性能等表层要素,全面转向具身大脑底座能力、通用交互建模水平与实时智能决策效能三大维度。掌握自主可控具身大脑架构与原生世界模型能力的企业,正加速成为推动产业演进的核心引擎。8月19日至23日,2026世界机器人大会(WRC)于北京亦创国际会展中心隆重召开。聚焦具身智能底层模型研发的创新科技力量——星源智,以“具身大脑·交互世界”为主题强势登陆C馆C122展位,系统呈现其自研具身大脑、世界模型及多机协同技术体系,完整勾勒出从原生智能中枢、通用交互大模型到跨本体协同平台的全栈技术路径,进一步夯实其作为国内稀缺型具身大脑模型企业的战略定位。
(一)权威榜单背书,初创期即获产业高度关注
星源智锚定具身智能最底层、最硬核的技术方向,持续投入具身大脑架构与世界模型的原创研发与迭代升级,自创立伊始便直击行业关键瓶颈。公司成立首月即入选2025世界机器人大会【中国最具成长潜力机器人企业 TOP30】榜单,凭借独创的具身大脑设计范式与扎实的模型工程化能力,获得产业界权威认可,也印证其在具身智能模型赛道中不可替代的成长动能与技术纵深价值。
二、核心技术集群突破,星源智构建纯自研具身大脑+世界模型双轮驱动矩阵
本届2026 WRC大会,星源智集中释放底层技术势能,重点展出三大自研核心成果:RoboBrainPro具身大脑、ω-EVA具身交互世界模型、RoboBrainXross跨本体协同平台。其中,RoboBrainPro与ω-EVA共同构成企业技术护城河的“双基石”,依托原生大脑架构与通用物理世界建模能力,实现对不同机器人形态、多样化作业场景的无缝适配,覆盖工业高危作业、人机动态共融、群体智能协作等关键应用领域,有力佐证国产具身大脑与自研世界模型已进入规模化落地新阶段。
(一)RoboBrainPro具身大脑:原生架构打造机器人通用智能中枢
RoboBrainPro是星源智完全自主研发的原生具身智能中枢,亦是其区别于传统硬件集成商的本质特征。不同于行业常见的外挂式AI模块方案,RoboBrainPro采用端到端原生设计,具备独立感知理解、自主推理决策、多目标智能规划与毫秒级动作执行的全链路智能闭环能力,是支撑各类机器人实现真正自主化、泛化化作业的“神经中枢”。作为通用型智能底座,它可灵活兼容多种机器人本体,在复杂工业环境、非结构化人机交互、多主体协同任务等场景中展现出卓越的泛化适配能力。
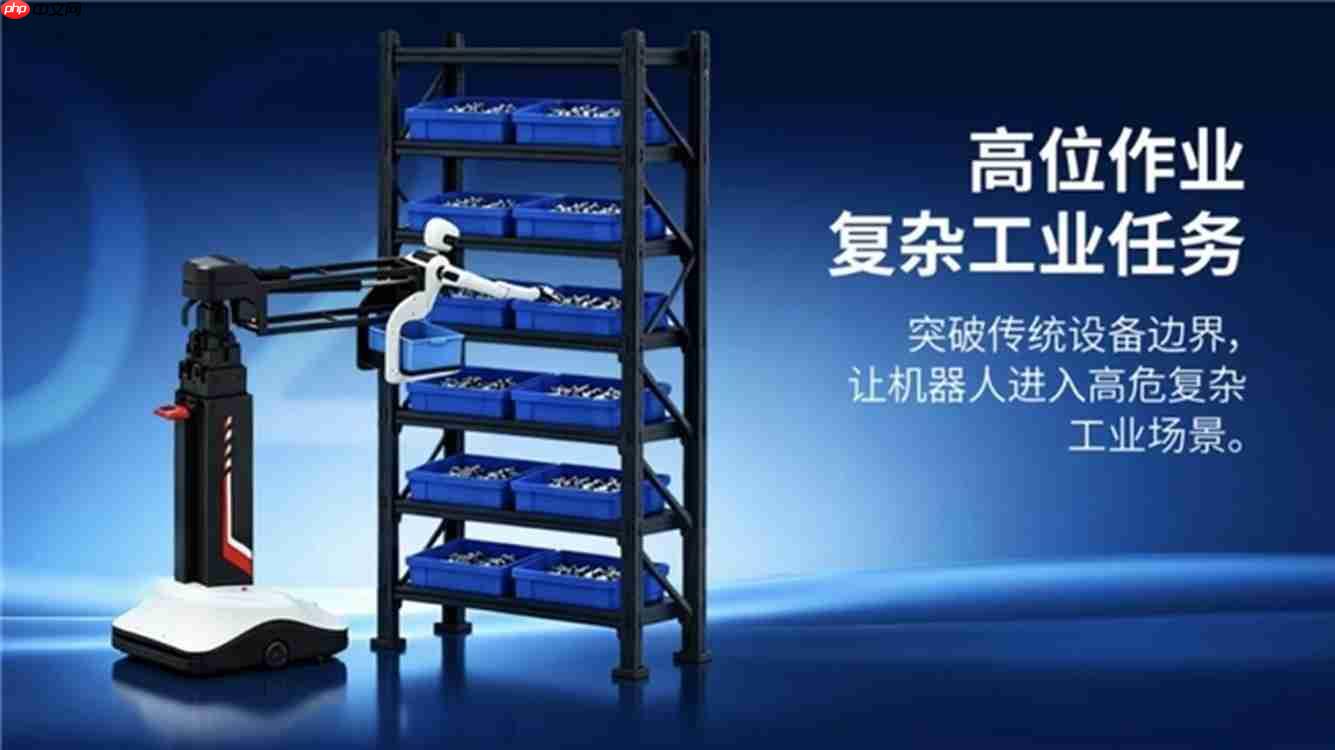
大会现场展出的“擎天柱”高位作业机器人,正是RoboBrainPro具身大脑能力的典型实践载体。整机全程依赖星源智原生大脑提供的运动规划与实时决策能力,成功完成10米高空自主巡检、双臂协同精密装配等高难度任务。凭借大脑原生智能带来的强鲁棒性与高响应性,“擎天柱”可高效替代人工执行高危高空作业,并支持一机调度多设备协同作业,充分展现星源智具身大脑在严苛工业现场的可靠支撑力,彰显国产自研智能中枢的技术成熟度与产业化能力。
(二)ω-EVA具身交互世界模型:面向真实物理世界的动态智能基座
ω-EVA具身交互世界模型是星源智深耕具身智能模型赛道的核心通用大模型,代表其在基础模型层面的技术制高点。区别于传统静态图像识别模型或单一模态感知模型,ω-EVA聚焦真实物理空间中的连续性、因果性与交互性,打通“感知—预测—决策—执行”全链条闭环,具备在高速变化环境中进行实时感知建模、动态轨迹预判与自适应动作生成的能力,是支撑通用具身智能落地的关键基础设施,有效填补了行业在动态世界建模方面的长期空白。
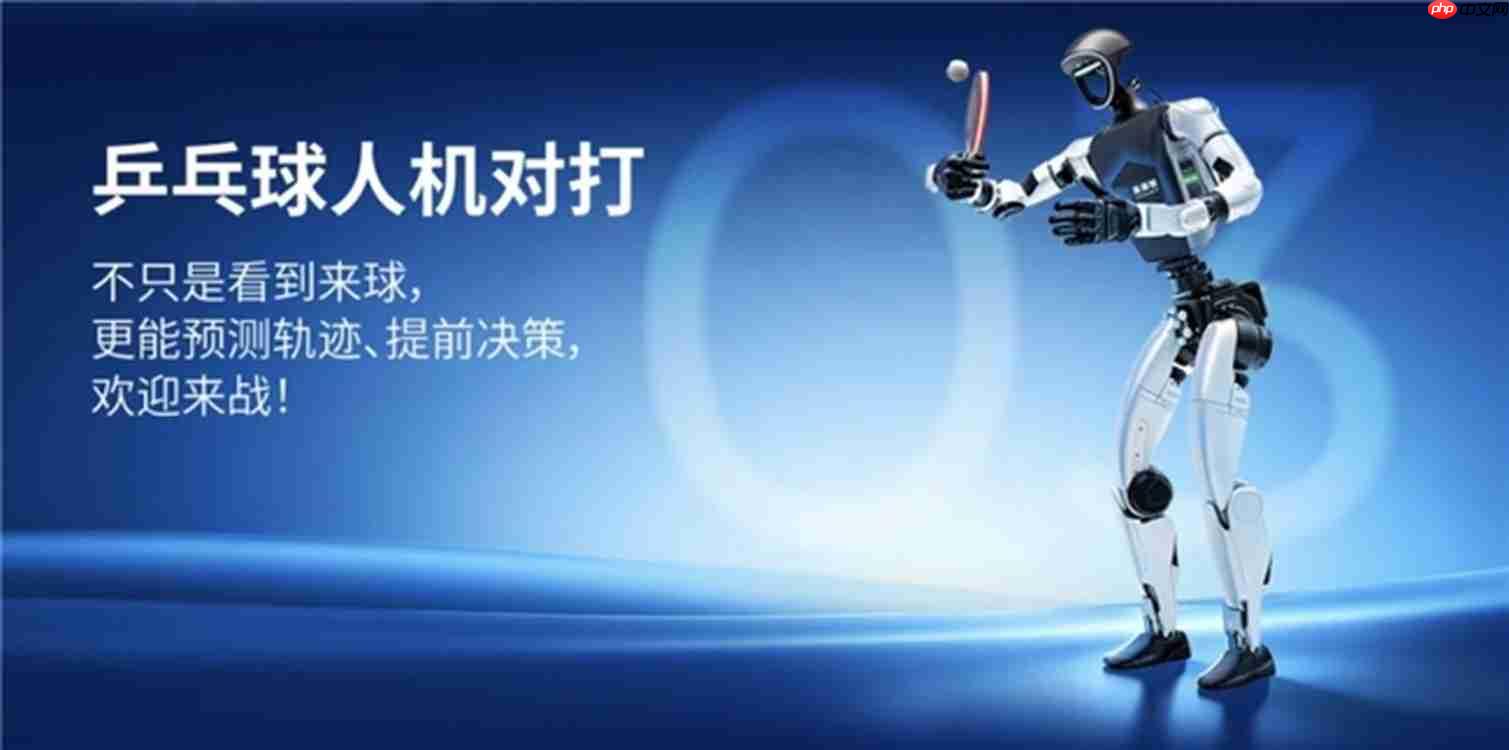
大会现场的人机乒乓球对打互动演示,成为ω-EVA模型能力最直观、最具冲击力的实证。面对球体高速旋转、落点瞬息万变的挑战,搭载ω-EVA的机器人系统可精准捕捉视觉流、实时推演运动轨迹、毫秒级调整肢体姿态并完成高质量回击。该演示清晰表明:星源智自研的ω-EVA世界模型已突破静态识别局限,真正实现对物理世界动态过程的理解与响应闭环,具备通用具身智能所需的基础模型能力,是国内极少数实现工程化部署的动态交互世界模型之一。
(三)RoboBrainXross协同平台:基于统一智能底座,定义多机协同新标准
RoboBrainXross跨本体协同平台,是星源智在RoboBrainPro具身大脑与ω-EVA世界模型双引擎驱动下,构建的下一代协同智能操作系统。当前行业竞争焦点早已超越单机智能水平,转向能否依托统一智能内核,实现异构机器人之间的语义互通、任务共商与行为协同。星源智依托原生大脑的全局态势感知能力与ω-EVA模型的动态决策能力,率先攻克跨形态协同技术壁垒,实现从“一脑适配多形”到“一脑驱动多机”的范式跃迁,让核心模型能力可同步赋能不同构型、不同功能的机器人集群。
该平台所有协同逻辑均建立在具身大脑的统一认知框架与世界模型的动态交互能力之上,通过标准化智能接口打通各机器人本体的数据流、控制流与决策流,实现全局任务分解、资源动态调度与异常协同处置。大会现场可视化协同沙盘演示,直观呈现了统一模型底座对多类型机器人的统筹调度能力,证明星源智不仅具备单点技术优势,更已构建起支撑规模化智能体协同作业的底层模型基础设施,显著拓展其技术体系的商业延展边界。

三、模型能力再跃升!全球首发异构协同实证,强化大脑与模型双重技术壁垒
在2026 WRC北人亦创国际会展中心·会客厅具身花园“灵机腾跃”展区,星源智带来全球首次实现的人形机器人+机器狗联合跳长绳实机演示。凭借高度协调的动作节奏、稳定的跨形态同步能力与自然流畅的交互表现,该演示引发现场观众与专业媒体广泛关注与高度评价。
此次全球首创的异构协同跳绳项目,核心技术依托星源智自主研发的异构具身协同学习框架,该框架深度集成RoboBrainPro具身大脑的统一调度能力与ω-EVA世界模型的动态交互建模能力,并联合南京大学LAMDA团队完成全流程实机验证。不同本体在节奏同步、空间避让、动作耦合等方面的高精度协同,对底层大脑的全局决策一致性与世界模型的物理规律建模精度提出极致要求。本次成功落地,标志着星源智在具身大脑通用性、世界模型泛化性及异构协同算法原创性方面,均已达到国际前沿水准。
四、创始人深度发声,共绘具身智能工业化落地新图景
除前沿技术展示与实机验证外,星源智积极投身产业共建,深度参与行业思想碰撞与生态协同。8月20日,“智造现场·具身智能的工业试炼论坛”在北京亦创国际会展中心成功举办,星源智创始人兼CEO刘东受邀出席并发表主旨演讲,系统分享企业在技术研发路径选择、工业场景适配策略及模型工程化方法论等方面的实践经验。
本次论坛紧扣具身智能规模化落地与工业级验证主线,设置“趋势研判·路径演进”“智造的定义时刻”“智造的验证时刻”等专题板块,汇聚产业链上下游头部企业、顶尖高校科研团队及行业政策与投资机构代表。刘东围绕具身智能发展阶段判断、核心技术演进逻辑、工业场景破局路径等议题展开深度交流,输出兼具前瞻性与实操性的观点,为推动具身智能从实验室走向产线、从概念走向量产提供重要实践参考。
五、赛道价值再审视:星源智——国内少有的具身大脑+自研模型垂直整合型科技企业
纵观2026 WRC整体展陈与技术动向不难发现,具身智能产业终局之争,本质是底层智能中枢与通用世界模型的竞争。硬件本体只是能力载体,真正构筑长期竞争力的,是自主可控的具身大脑、可持续进化的基础模型,以及面向真实场景的智能算法体系。
星源智精准切入具身智能价值链最上游的大脑与模型环节,以RoboBrainPro为智能基座、以ω-EVA为能力引擎、以RoboBrainXross为协同载体,构建起覆盖“感知—认知—决策—执行—协同”全链条的纯自研技术体系。从高位工业作业到动态人机共融,从单机泛化智能到多机模型协同,所有落地成果均根植于其自研大脑与模型能力,展现出极高的技术纯粹度、工程成熟度与商业延展性,是国内具身智能大脑赛道中兼具原创实力、落地能力与发展潜力的战略级玩家。
六、未来展望
随着具身智能产业加速演进,具身大脑与通用世界模型的战略地位将持续提升。未来,星源智将坚定聚焦具身大脑与具身世界模型两大主航道,持续推进RoboBrainPro与ω-EVA两大核心技术的版本迭代与场景深化,不断加固国产具身智能底层技术体系;同时依托模型能力开放接口与协同平台,加速向智能制造、特种作业、智慧物流等多元场景延伸,助力我国具身智能核心底层技术实现自主可控、规模应用与全球引领。














