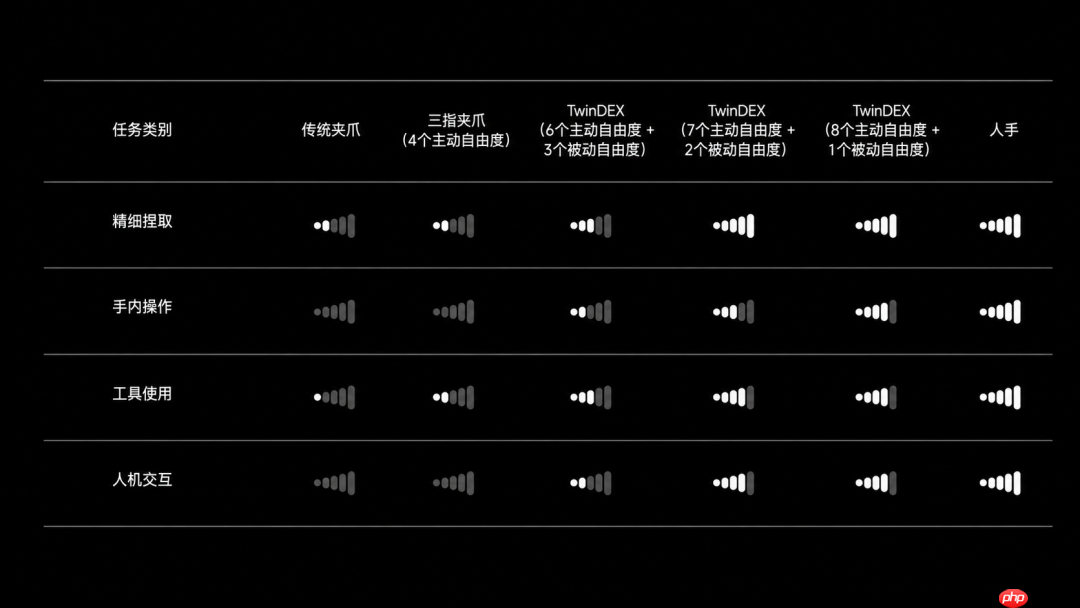
9月3日讯,据自变量官方披露,该公司正式推出孪生式灵巧操作手twindex,首次达成纯无本体数据、零真机遥操作数据驱动的灵巧操作能力。该系统由可穿戴式数据采集端与机器人本体搭载的执行端构成,仅需数百条高质量样本,即可支撑如复杂化学实验等高精度任务的闭环训练与部署。
TwinDEX采用三指构型、九自由度关节设计,通过在运动学结构、接触力分布及视觉表征三个维度上严格对齐采集端与执行端,成功突破长期制约具身智能发展的“数据质量—操作灵巧性—采集可扩展性”三者不可兼得的“不可能三角”。实测表明,其无本体数据采集效率为传统真机遥操作方式的5.3倍;在模型训练中,该类数据对真机遥操作数据的替代率趋近100%。
其中,可穿戴外骨骼采集端支持低侵入式佩戴与多用户/多设备协同并行采集,显著提升数据生产吞吐量。后续,自变量计划将数据采集场景由受限桌面环境拓展至开放动态空间,构建覆盖更广物理交互模态的大规模无本体数据集,持续夯实机器人通用灵巧操作的模型训练基座。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜