


【php中文网资讯】8月25日,众擎机器人正式推出“引擎计划”,同步向全球开发者及生态合作伙伴全面开放人形机器人sdk,持续推动大模型、高质量数据集与开发工具链的开源协同建设,旨在显著降低人形机器人研发门槛,加快通用机器人在实际场景中的商业化进程。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
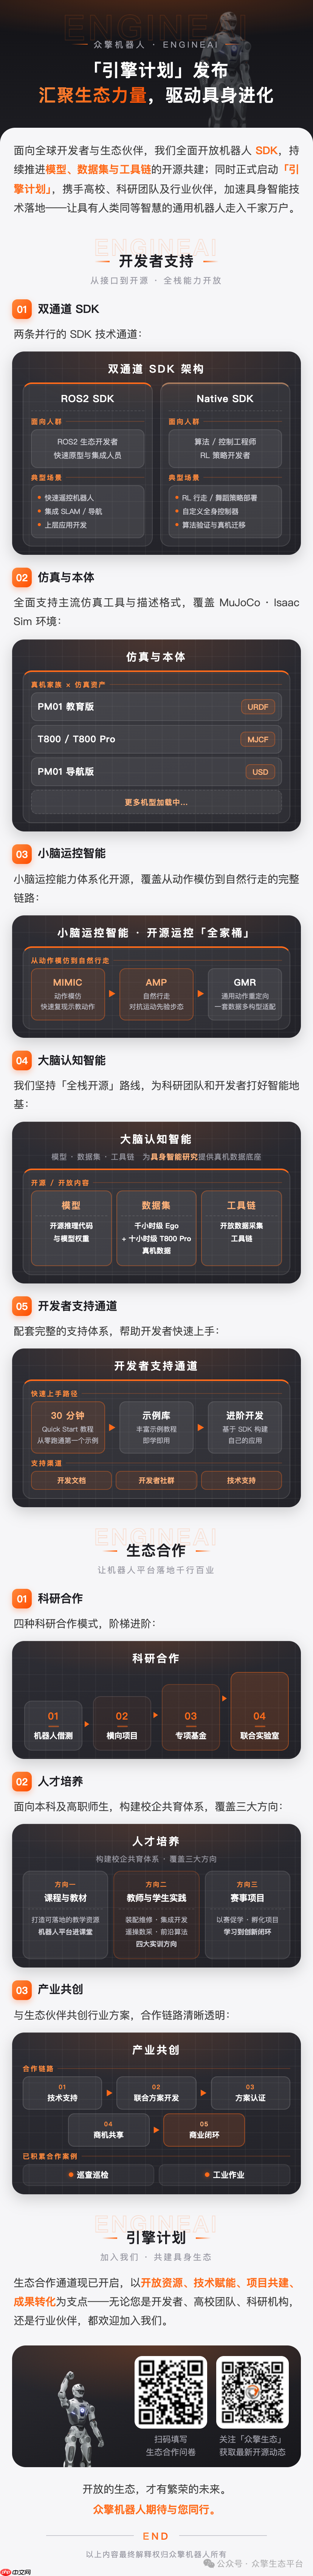 据悉,“引擎计划”双轨并行,提供两套差异化SDK技术方案:一套面向应用层开发者,助力高效入门;另一套则服务于有深度定制需求的研究人员,兼顾灵活性与可控性。
其中,ROS2 SDK主要适配ROS2生态用户及快速原型验证工程师,典型应用场景包括机器人本体快速接入、SLAM建图与自主导航集成、以及上层业务逻辑开发等。Native SDK则聚焦底层能力构建,支持RLS步态策略部署、自定义全身运动控制器开发,以及算法仿真验证到真实机器人平台的无缝迁移。
需要强调的是,“引擎计划”并非单点技术发布,而是一项系统性、长期性的生态共建战略。众擎机器人明确承诺将坚定践行“全栈开源”理念,致力于为高校科研团队、初创企业及独立开发者夯实智能机器人底层基础。














