


近日,世界模型驱动的城市具身智能全栈企业酷哇科技宣布,正式聘请人工智能领域知名学者杨学博士出任首席科学家。与此同时,酷哇科技将携手上海交通大学共同筹建“上海交通大学 - 酷哇科技通用具身智能联合实验室”(embodied general intelligence lab),进一步夯实产学研深度融合的前沿布局。
从顶尖科研人才引进到高水平校企协同平台建设,两项关键举措均聚焦同一核心命题:加速真实场景数据向高阶模型能力的转化效率,构建适配多形态机器人的统一智能中枢,从而支撑技术向更广泛产业场景延伸落地。
这一战略选择,源于历经十年技术沉淀与商业验证后的酷哇,对当前具身智能规模化落地的深度洞察:算法、硬件与场景三者的系统性耦合,才是决定技术能否真正“跑通”的关键;而真实物理世界数据是否可被持续采集、精准提炼并高效注入模型训练闭环,则直接决定了模型进化的速度与质量。
作为国内极少数已实现商业化运营的具身智能企业,酷哇科技业务现已覆盖全球50余座城市及地区,完成万台级机器人的真实部署。这些遍布城市毛细血管的商业项目,构成了酷哇获取高质量物理世界数据的核心通道,累计沉淀约50PB真实场景数据。
然而,数据体量本身并不等同于模型能力——海量原始数据难以自动转化为具备复用性、迁移性的通用智能,更无法天然赋予机器人面对全新任务或未知环境时的稳健泛化表现。
在酷哇的认知体系中,真正的技术瓶颈在于:如何从庞杂数据中识别出高信息密度样本,挖掘极端稀疏但极具价值的长尾场景,并将原始观测信号转化为强监督意义的训练目标,持续提升模型在动态复杂环境中的鲁棒性与适应力。这正是酷哇从数据积累迈向规模应用必须跨越的关键跃迁。
不是打造一台万能机器人,而是锻造一颗可进化的通用大脑
酷哇长期扎根城市服务主战场,在大规模商业化运营中持续打磨机器人系统工程能力与物理世界感知经验。在此基础上,逐步确立以“世界模型”为核心驱动力的技术范式,支撑不同形态终端协同作业,这也成为其自我定义为“具身大脑公司”的底层逻辑。
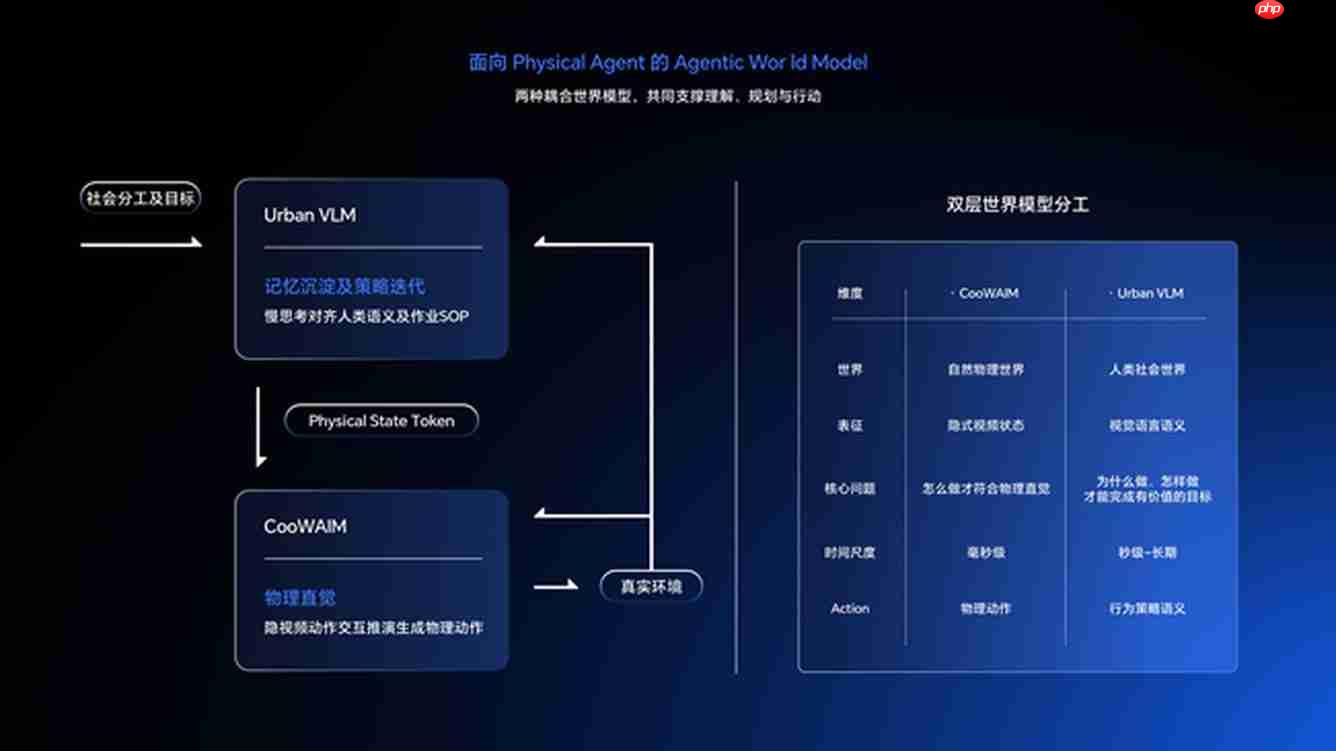
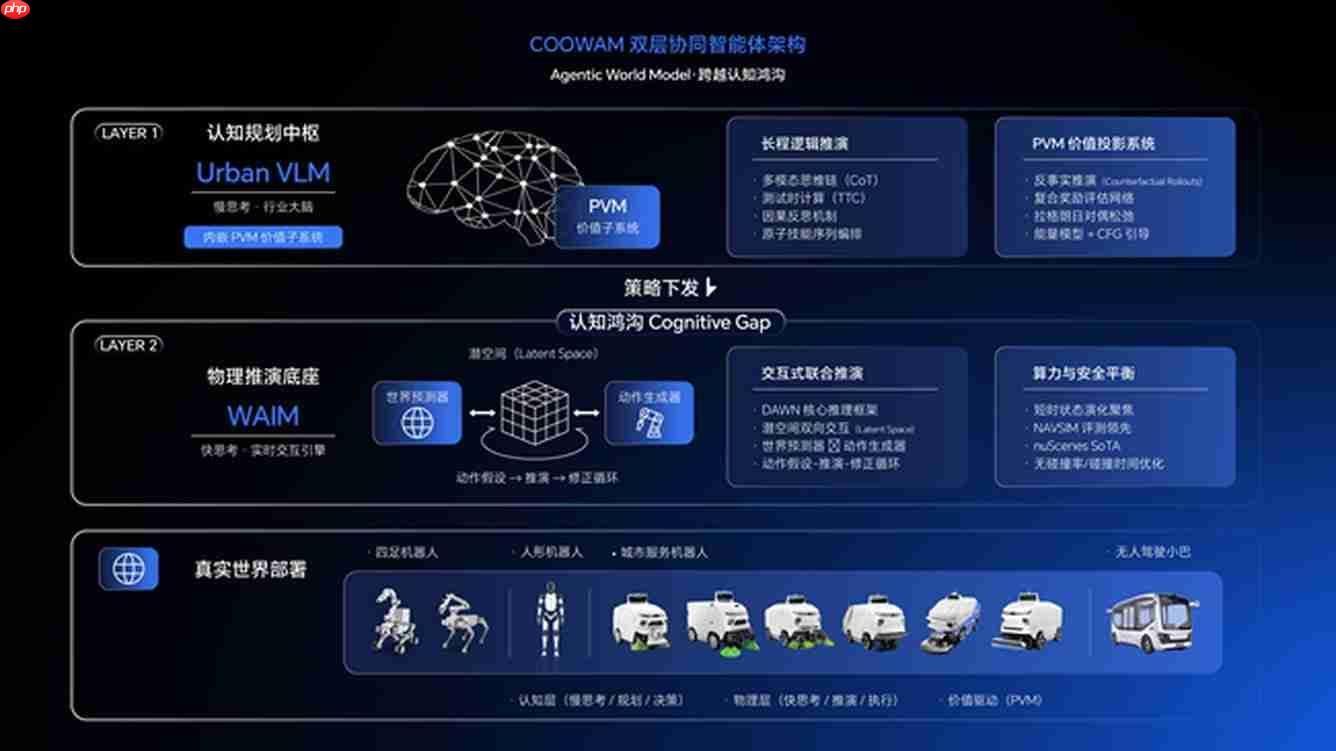
这颗通用具身智能中枢,被命名为“COOWAM”(Co-Optimized World Action Model),是目前业内首个原生集成“快慢双轨思考”机制的世界模型架构。
上层多模态视觉语言模型Urban VLM专注于长周期任务的理解、分解与全局规划,内嵌PVM(Productivity Value Mapping)模块,确保系统决策与实际商业目标的价值对齐;下层交互式世界-动作模型CooWAIM则聚焦机器人执行动作后0~4秒内的短时窗口,承担低延迟物理交互推演与实时动作微调职能。
杨学博士的加入,首要任务即推动COOWAM系统的整体性升级。
公开履历显示,杨学博士系上海市启源学者、中国计算机学会(CCF)优秀博士学位论文奖获得者,连续三年入选斯坦福大学发布的全球前2%顶尖科学家榜单,在TPAMI、IJCV、CVPR、NeurIPS、AAAI等人工智能顶级期刊与会议发表论文逾70篇,谷歌学术引用量突破1.3万次,在单体多模态大模型、复杂目标检测及弱监督学习方向拥有国际领先的学术成果与工程经验。
据酷哇披露的技术路线图,在“慢思考”层面,杨学将依托其在多模态融合与奖励建模方面的深厚积累,增强Urban VLM对长程任务意图的深层理解与结构化规划能力,并优化PVM模块对商业目标与系统行为之间价值映射的精度。
在“快思考”层面,其在复杂目标检测与高精度感知建模上的研究积淀,将显著提升CooWAIM的空间表征能力与实时感知稳定性。此外,酷哇将持续推进模型能力由基础机械臂控制、第一人称视角认知,向高自由度灵巧操作方向跃升。
从单次模型迭代,走向持续自主进化:世界模型需要真正“活起来”
除模型架构本身的演进外,要使COOWAM切实服务于高频交互、高度动态的城市场景,酷哇认为还需突破数据工程化的深层瓶颈——不仅要“有数据”,更要“会用数据”,构建端到端的数据驱动闭环。

在酷哇的技术框架中,真实世界数据被划分为三个层级:动态场景数据用于刻画环境随时间变化的规律;物理交互数据记录机器人动作与环境响应之间的因果关系;真机纠偏数据则承载着人类干预、异常接管等关键反馈,用以界定模型能力边界并校准其失效模式。
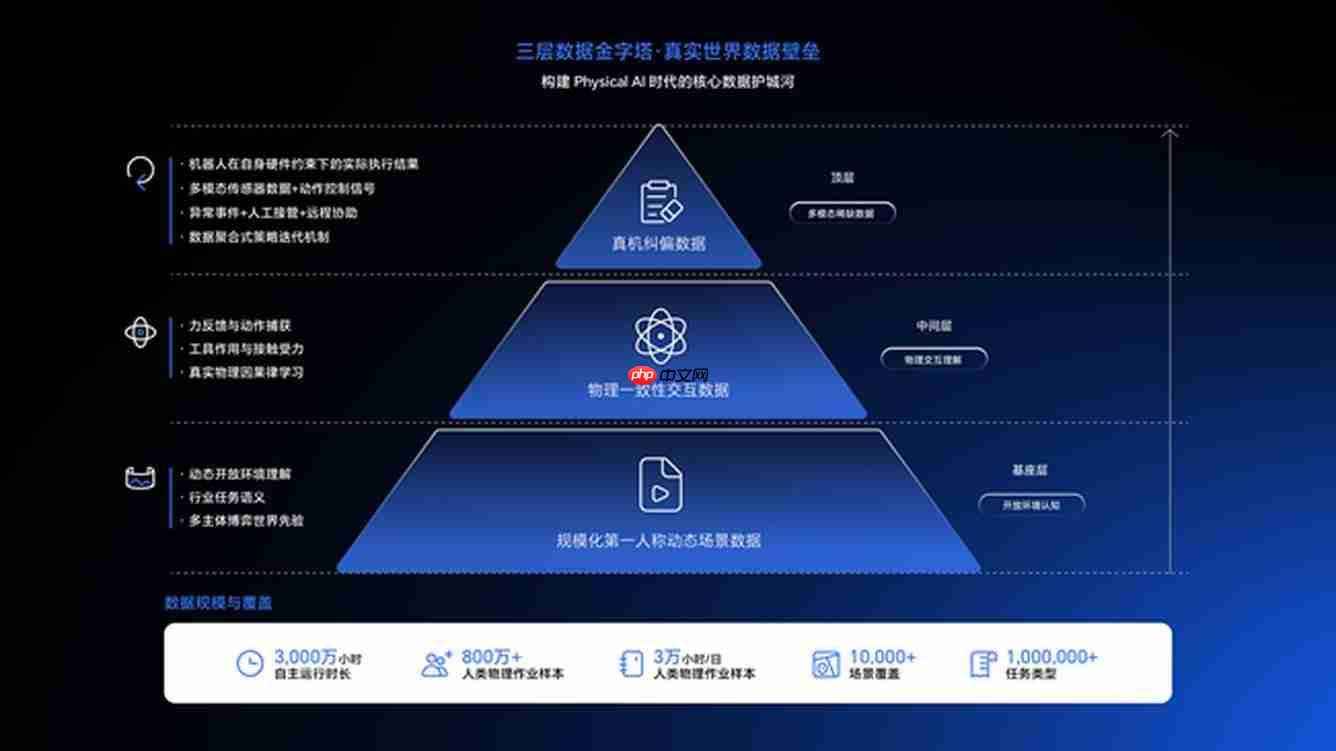
这三类数据共同构成COOWAM持续进化的燃料基座。而当前最大挑战在于:不同层级数据的筛选成本高昂、标注门槛高,尤其高质量真机纠偏数据的挖掘难度极大。
酷哇指出,杨学博士在弱监督学习与模型后训练方向的研究积累,将有力助推酷哇自研的物理AI数据工厂实现能力跃迁,主要体现在两个维度:一是借助智能化方法,从海量动态场景与物理交互数据中自动识别最具训练价值的样本;二是充分复用真实运营过程中产生的多样化反馈信号(如人工接管日志、动作修正轨迹等),大幅提升模型后训练的效率与收敛质量。
由此,依托“一脑多态”技术架构,COOWAM升级后可自然适配多种机器人本体。随着更多终端进入真实场景,所产生的真实数据经自动化筛选与后训练反哺模型,进化后的模型又可快速部署至新本体与新场景,最终形成“场景部署—数据反馈—模型优化—多态适配—新增数据”的正向飞轮。
如果说杨学博士的加盟,强化了酷哇在模型架构设计、弱监督建模与数据工程化等关键环节的技术纵深;那么与上海交通大学共建联合实验室,则为该技术路径提供了可持续运转的产学研协同生态。据悉,双方将围绕具身智能基础理论、世界模型构建方法论及工程落地路径开展长期联合攻关,并同步推进科研成果转化机制建设与复合型人才培养体系搭建,加速前沿成果向产业现实转化。
物理世界的Scaling Law,必须在真实尺度中检验
大语言模型的Scaling Law,通常建立在参数量、算力投入与训练数据规模三者的协同扩张之上。但机器人面对的是开放、非结构化且充满不确定性的物理世界。同一动作指令,在不同本体结构、任务目标与环境约束下,可能引发截然不同的物理结果。
因此,参数膨胀与数据堆叠,并不必然带来机器人在真实世界中更强的泛化性能。
酷哇的技术路径试图在物理空间中探索一条新的Scaling Law:相较于单纯扩大数据总量,更重要的是提升“真实世界数据 × 模型迭代效率”的乘积效应。规模化部署解决的是数据的“广度”,而通过弱监督学习、模型后训练等手段,将海量原始数据转化为高质量、高信噪比的训练信号,则关乎数据的“纯度”与“效度”,决定模型进化的真实节奏。
酷哇已积累的50PB数据只是起点。真正的考验在于:这些数据能否借助自动化筛选、人工反馈闭环等机制,高效转化为模型能力的实质性增量,从而切实提升机器人在真实作业中的任务成功率、运行稳定性、安全可靠性与经济可行性。
这正是酷哇引入杨学博士的核心战略意图:全面提升数据工程化水平,大幅压缩从问题暴露、数据归因到模型能力升级的全链路周期。
这套体系的稀缺性在于,它并非依赖某项孤立技术突破,而是基于万台级真实部署,构建起一套涵盖自动化数据挖掘、轻量化标注、闭环式模型迭代与毫秒级在线反馈的完整工程系统。每一座城市的地形特征、气候条件与作业习惯差异,以及酷哇在实际运营中沉淀下来的每一条应对策略,都构成了难以复制的现实壁垒。
最终,物理世界的Scaling Law无法仅靠实验室仿真定义,必须在真实、复杂、大规模的应用现场中反复验证。
酷哇所要持续回答的问题是:依托这一闭环体系,“COOWAM”这颗“具身大脑”,能否在从单一城市拓展至多城市、从有限场景延伸至全场景的过程中,持续输出客户愿为之付费的真实生产力价值。













