








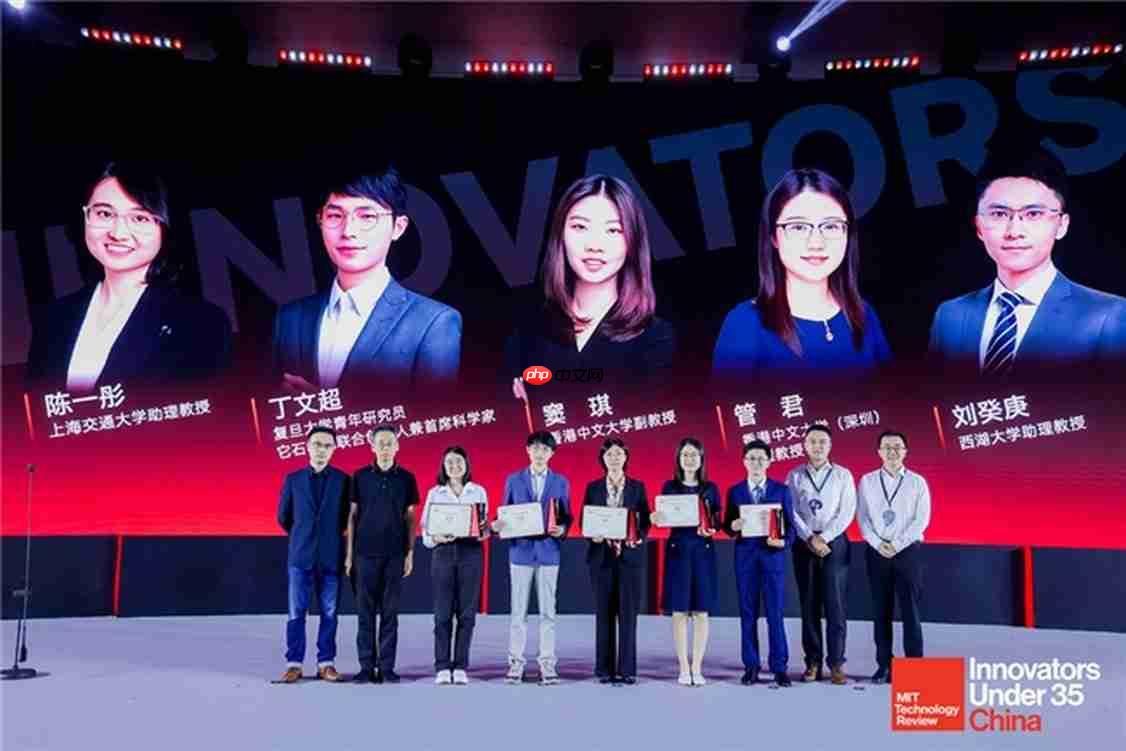
7月25日,《麻省理工科技评论》正式揭晓2024年度「35岁以下科技创新35人」中国区榜单(mit technology review-tr35 china)。它石智航联合创始人兼首席科学家丁文超博士,因其在具身智能方向的原创性突破与产业化落地实践,成功入选该榜单“发明家”类别。
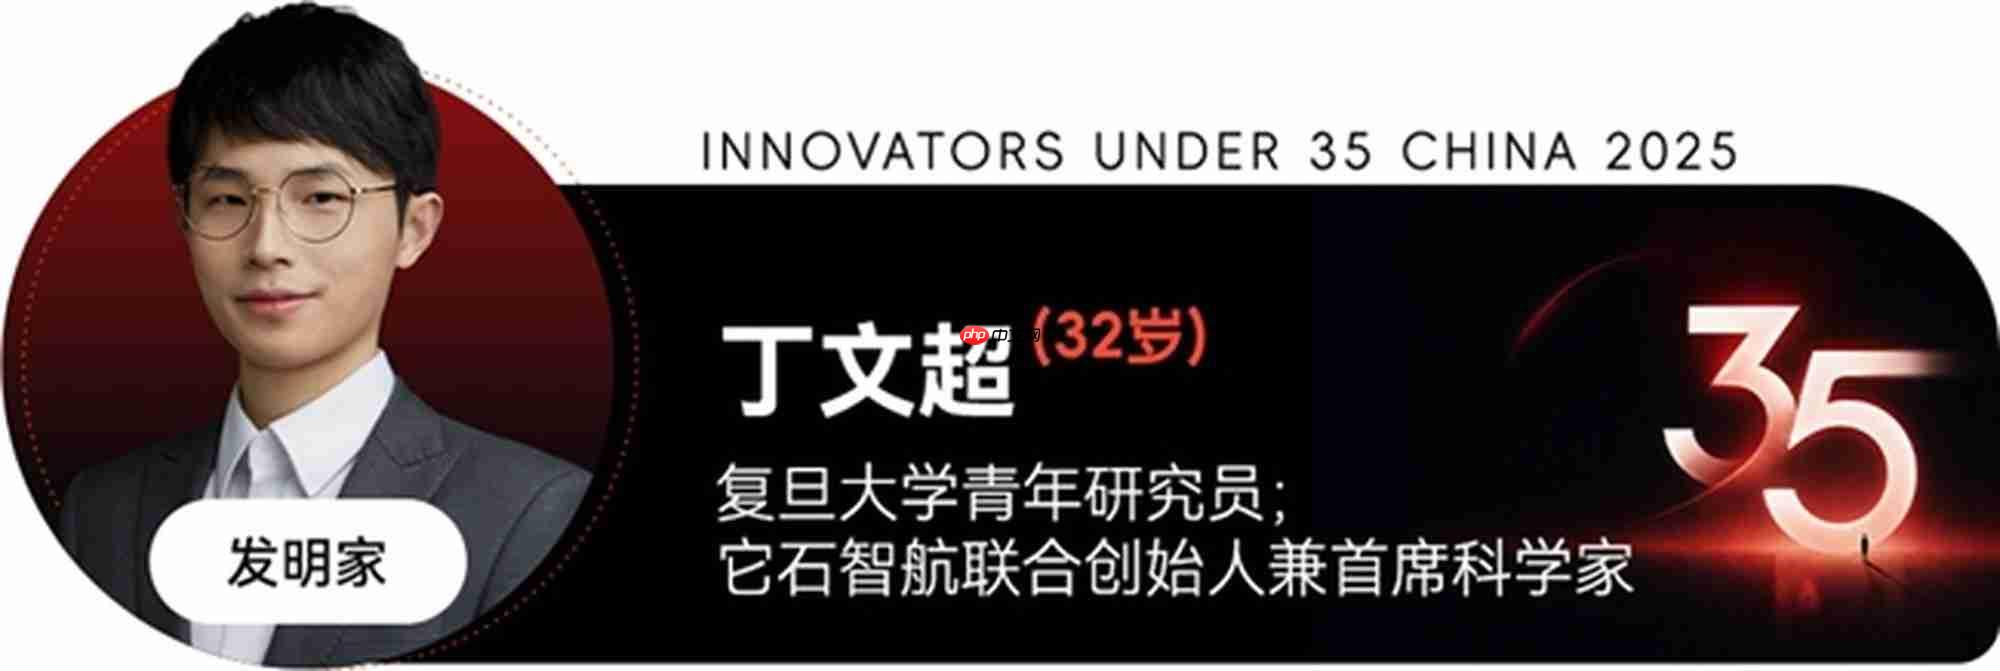
自1999年创办以来,《麻省理工科技评论》每年面向全球遴选35岁以下、在前沿科技领域取得关键进展的青年创新者。TR35中国区榜单则聚焦本土力量,持续挖掘具备原始创新能力、技术领导力与产业转化潜力的新一代科技骨干,助力中国在全球科技竞争中实现由“并跑”向“领跑”的跃升。历届入选者中,不乏谷歌联合创始人拉里·佩奇与谢尔盖·布林、特斯拉早期核心成员斯特劳贝尔、人工智能领域泰斗吴恩达等具有全球影响力的科学家与创业者。
本次入选,标志着丁文超博士带领团队在具身智能领域所构建的“以人为中心”技术范式、具身原生大模型体系及规模化应用路径,获得中美双方权威评审专家的高度共识。尤其值得注意的是,具身智能的大规模产业落地难题,是横亘于全球顶尖研究机构与头部科技企业面前的共性挑战,亦被业界称为当前阶段的“阿喀琉斯之踵”。
以human-centric数据为起点,让机器人真正读懂人与环境
具身智能被视为AI迈向物理世界的核心出口,但其规模化发展长期受限于两大结构性瓶颈:其一,高质量、多模态、真实场景下的机器人交互数据极度匮乏,采集门槛高、成本大、覆盖窄,难以支撑类比大语言模型的数据驱动范式;其二,传统机器人系统对人类行为意图、物理规律及因果逻辑缺乏建模能力,导致任务泛化性弱、迁移效率低、鲁棒性不足。
为突破上述限制,丁文超提出“以人为中心”的human-centric数据引擎与AWE(AI World Engine)通用具身大模型架构,并同步开源大规模真实世界VLTA(Vision-Language-Touch-Action)数据集。团队自主研发轻量化可穿戴感知套件SenseHub,可在工厂、仓储、家庭等复杂现实环境中,低成本、高并发、高保真地采集视觉、语音、触觉、动作等多维协同信号,为具身智能训练提供工业化级数据底座。
在模型层面,AWE依托真实human-centric数据,首次实现具身原生模型“预训练+后训练”全链路闭环,显著提升机器人在长周期、高精度、强交互类任务中的完成能力。其本质价值在于构建起“数据—模型—机器人”三者间可持续演进、可复现验证、可快速迭代的正向飞轮,为机器人习得真实世界通用智能提供系统性基础设施。
该路径的意义在于:具身智能不再依附于单一硬件平台或封闭任务设定,而是逐步沉淀为一种可生长、可迁移、可共享的物理世界智能基座。

《麻省理工科技评论》评价指出:“丁文超开创性地提出‘以人为中心’的数据构建路径与AI世界引擎这一具身基础模型框架,主张让机器人通过观察、模仿并内化人类与环境的自然交互过程,而非依赖人工规则编码,自主演化出感知理解、决策规划与物理操作的综合能力,为中国乃至全球通用机器人技术的规模化演进开辟了一条崭新路径。”
从实验室走向产线,用真实场景定义技术价值
具身智能的技术生命力,终需在真实产业土壤中检验。它石智航的使命,不是打造一台惊艳一时的演示机器人,而是构建真正“可信、可用、可靠”的物理AI系统。
目前,在丁文超团队核心技术赋能下,它石智航已在汽车线束精密装配、人机协同质检等典型工业场景实现批量部署与稳定运行。这标志着具身智能已跨越概念验证与原型展示阶段,实质性嵌入制造业核心工艺流程,开始参与解决智能制造升级中长期存在的柔性不足、适配困难、部署成本高等关键痛点。
从高端制造延伸至商业服务,再向家庭生活渗透,具身智能正成为连接数字智能与物理世界的枢纽型技术。而丁文超所倡导的“以人为中心”具身范式,不仅提升了机器人的任务适应性与交互亲和力,更推动机器人角色从执行特定功能的专用设备,向理解用户需求、协同完成目标的通用伙伴加速演进。
展望未来,丁文超将持续深化“基础模型 + 垂直应用”双轮驱动策略:一方面,持续打磨面向物理世界的原生具身基座模型,强化其对人类意图识别、安全边界判断与复杂任务分解的理解深度;另一方面,坚持深入一线产业现场,以真实任务为牵引,在持续交付中实现模型能力的螺旋式进化。





















