




作者|黄楠
编辑|袁斯来
硬氪获悉,零差云控(深圳)科技股份有限公司(以下简称“零差云控”)近日完成C++轮融资,金额达数亿元。本轮融资由同创伟业领投,国泰君安创新投资跟投,老股东华控基金同步追加出资。所募资金将重点投入产能扩建与全球化市场拓展。源式资本担任本轮独家财务顾问,并将与一苇资本联合担任后续融资的财务顾问。
在人形机器人赛道经历概念热潮与资本涌入后,行业关注焦点正悄然转移——供应链的量产能力与产品可靠性,已取代技术想象空间,成为制约产业落地的核心瓶颈。当整机厂商深陷量产焦虑,上游核心零部件企业的战略选择与落地节奏,反而更能折射出赛道真实的演进温度。
零差云控是硬氪长期跟踪的企业。公司成立于2016年,始终聚焦高可靠性、高精度、标准化的机器人关键零部件研发与制造,服务全球机器人及自动化生态,尤其深耕对人工替代要求严苛、容错率极低的高可靠应用场景。
官方披露数据显示,零差云控2025年营收同比增长逾100%,预计2026年仍将维持翻倍增长态势。其中,来自人形机器人及具身智能领域的订单开始规模化释放,贡献整体增速约65%。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
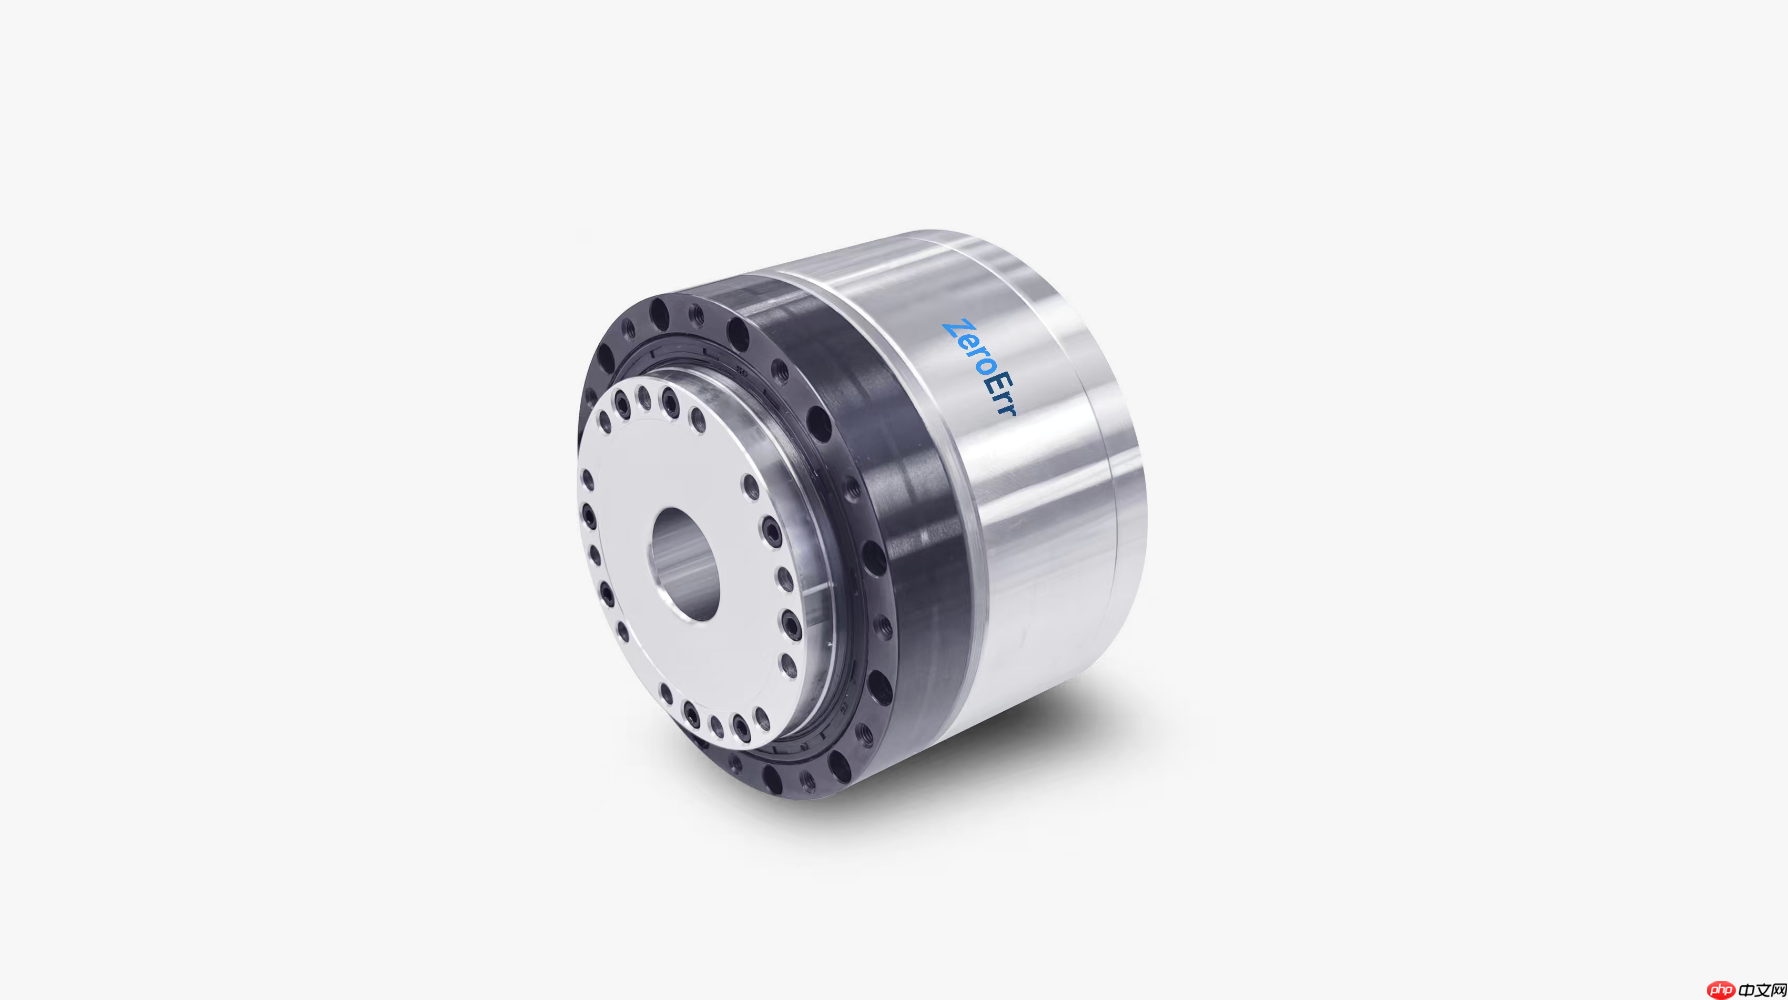
零差云控一体化关节(图源/企业)
“下游客户的需求,已从‘有没有成熟方案’快速切换至‘能不能稳定、及时交付’。”零差云控创始人贾玺庆向硬氪表示,“头部客户的订单近乎‘敞口式’——你产能有多少,我们就接多少。因此,不仅我们自身在全力扩产,连上游的电机、减速器供应商也被我们协同推动着同步提产。”
产能扩张只是表象之一。更深层的挑战在于一个日益凸显的设计困局:在现有技术范式下,拟人化运动自由度、类人级负载能力与人体尺度紧凑性这三大目标,几乎无法在不突破物理边界的前提下同时达成。零差云控将其概括为“人形机器人设计的‘不可能三角’”。
“并非大家不愿突破,而是客观规律使然。”贾玺庆解释道,“若要求关节自由度与负载能力均对标人类,体积必然超标;若限定尺寸并追求高负载,则难以容纳足够数量的关节,灵活性势必受限;若兼顾灵活与紧凑,最终负载能力又会大幅缩水。”
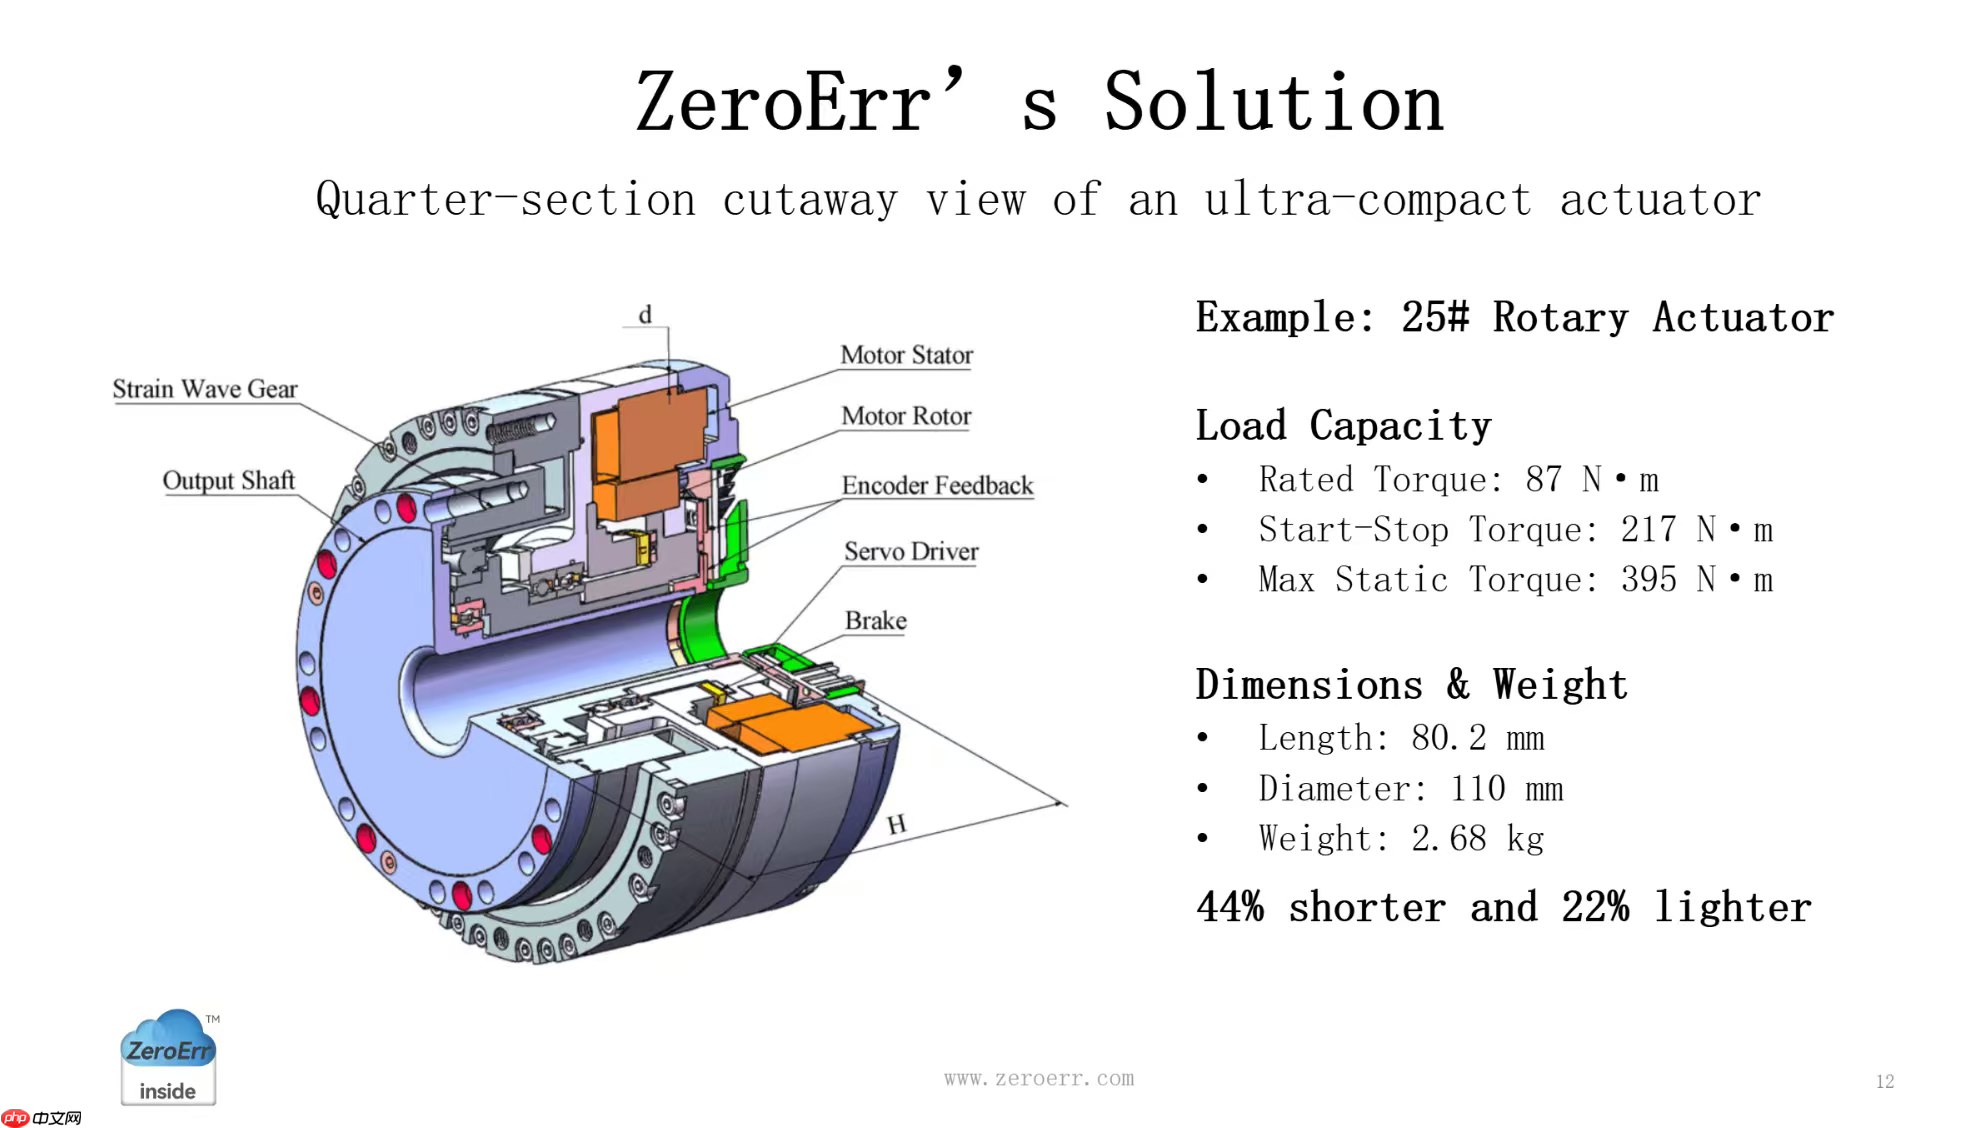
零差云控关节方案图(图源/企业)
“不可能三角”的每一条边,都对应着现实中的权衡取舍。为在有限空间内塞入更多关节,不少厂商被迫采用外凸、弯折等非常规结构,导致整机运动学模型严重偏离人体生理构型。这也意味着,海量现有人类动作视频数据无法直接用于训练,必须单独构建适配该结构的动作采集系统与专属数据集。
零差云控并未试图挑战物理极限,而是选择在成熟路径上做极致优化:不介入底层材料、齿形或工艺重构,而是将经过大规模一致性制造验证的既有方案,在集成效率维度推向新高度。
在贾玺庆看来,当下客户频繁提及的“定制”,实则诉求高度趋同:“无非是更轻、更强、更小、更精、更便宜。这不是个性需求,而是尚未被满足的共性期待。”他进一步指出,“客户用‘定制’这个词,本质上是在表达对当前行业通用性能水平的不满。”
这一认知直接塑造了零差云控的产品逻辑——将表面个性化、实则普适性的需求,沉淀为多型号、可复用的标准化产品矩阵。其eRob系列覆盖直筒I型、转角T型等多种构型,最小模组直径仅70mm,最大允许扭矩高达1180Nm;依托编码器与驱动器的自研能力,同等负载规格下,产品轴向长度较行业常规方案缩短44%,整机重量降低超20%,可广泛适配物流仓储、重载工业等多元场景。
相较传统5自由度机械臂整机装配动辄需三四十个独立部件,零差云控通过结构深度优化,将同构型零件数量压缩至7个,显著降低装配复杂度与潜在故障点。
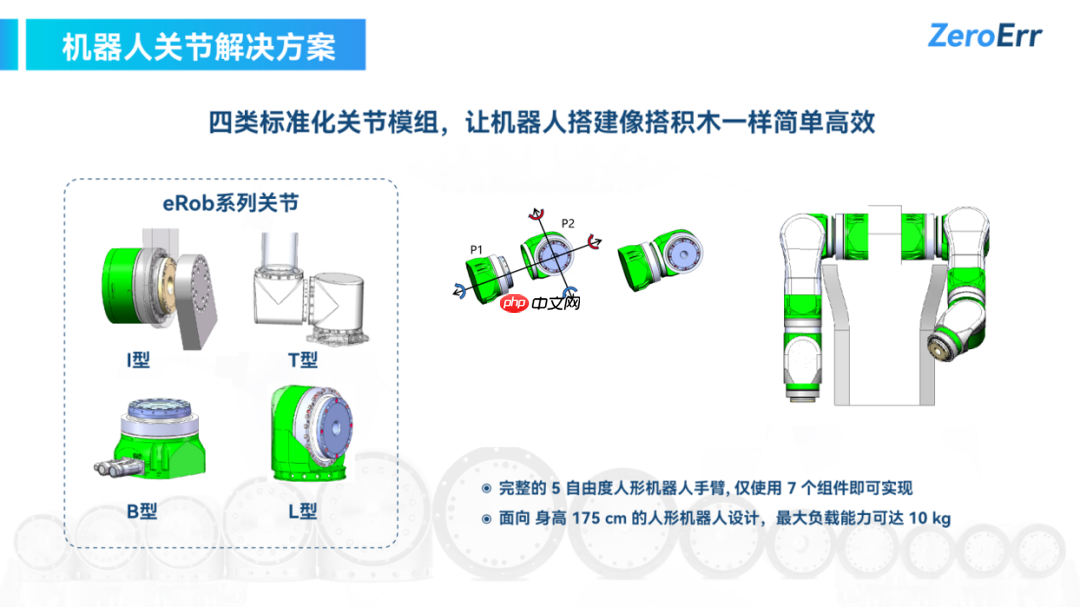
零差云控“乐高式”模块化设计(图源/企业)
这种“乐高式”模块化理念,精准呼应了人形机器人对标人体解剖结构的设计逻辑。肩、肘、髋等关键关节采用标准化模组,支持卡扣直装,无需额外加工件;小臂空间完整预留,便于绳驱灵巧手厂商部署肌腱驱动组件,兼容主流五指灵巧手方案,实现从关节到末端执行器的全链路无缝衔接。
模块化的终极指向,是让机器人关节真正成为标准品。对下游本体厂商而言,标准化的价值远不止于结构简化:可预期的交付周期、可控的质量表现,以及规模化带来的成本优势,才是更具穿透力的产业价值。零差云控交付的不是一个需要反复调试的工程样件,而是一个开箱即用的动力单元——将上百种机电元器件的选型、设计、采购与集成,浓缩为几个模块的拼装组合。
样机研发的壁垒正逐步消融,但产业化落地的关键矛盾,已全面转向供应链侧。“能做出一台样机”与“能持续、大批量、一致地交付”之间,仍横亘着难以逾越的鸿沟。
零差云控通过自建五轴精密加工、检测与组装产线,并对每一台关节模组执行全检与工况模拟测试,已完成从产品认证、一致性批量制造到商业规模落地的闭环跨越。
目前,其产品已应用于人形机器人、工业机器人、手术机器人、协作机器人、物流系统、交通运输等多个领域,服务下游客户超2000家,长期合作方涵盖全球科技消费品、机器人、自动化及汽车行业的头部企业。
需求端爆发正强力驱动上游零部件产业加速迭代。人形机器人已迈入小批量商用阶段,全产业链面临同一命题:在守住可靠性的前提下,同步提升产能、压降成本。这条产业化之路,没有捷径可走。
以下为硬氪与零差云控创始人贾玺庆的访谈节选(略经编辑):
硬氪:人形机器人设计存在灵活度、负载、人体尺寸无法兼得的“不可能三角”,零差通过集成优化实现尺寸与重量双降,这套思路能带来哪些连锁产业价值?
贾玺庆:受限于物理约束,多数厂商为把电机、减速器、编码器、驱动器等堆叠进关节腔体,只能采用外凸或弯折结构。结果导致整机运动学模型与人体解剖结构严重错位,无法直接调用CMU MoCap、AMASS等公开人体动作数据库进行AI训练——机器人的“骨骼”和人不一样。整机厂不得不自建专用动作采集设备与数据集,极大抬高算法研发门槛与成本。
零差云控反其道而行之:先锚定人体解剖学空间边界——明确肩、肘、髋、膝等部位的最大包络尺寸,再在这个“刚性笼子”内做极限集成。同等负载下,关节轴向长度更短、自重更低;肩、肘、髋等关键节点实现卡扣直装;小臂空间完整保留,可兼容各类绳驱与肌腱驱动灵巧手方案。
这套设计最根本的产业价值在于:一旦关节外形尺寸与运动副关系逼近原生人体构造,本体厂商即可直接复用成熟的人体动作数据库开展模型训练,从底层缓解行业长期存在的定制数据集成本过高难题。
硬氪:面对当前行业技术路线尚未收敛、甚至仍在发散的现状,“伪定制、真标准化”现象应如何理解?
贾玺庆:当前机器人关节的技术路径远未定型,下游本体厂商很难找到一款参数完全匹配的现成产品,各家定义的接口、尺寸、性能指标差异明显。于是客户以“定制”为名寻求合作,但真实诉求高度统一:轻一点、强一点、小一点、精一点、便宜一点。
这并非个性化需求,而是尚未被满足的共性诉求。所谓“定制”,不过是客户对现有行业通用性能不足的一种表达方式。真正需要从零开发的差异化项目,其实极少。
基于此判断,我们果断放弃传统非标定制模式,将这些高频共性需求沉淀为多型号、可扩展的标准化产品矩阵;仅针对防爆、IP67防水等极少数特殊工况,才提供差异化配置。
该策略具有双重价值:对客户而言,选型、设计、采购、组装环节从上百个器件压缩为数个模块,研发试错周期大幅缩短;对我们而言,规模化生产有效摊薄单件成本,交付周期与质量稳定性均可精准预判。
硬氪:头部客户已启动大批量锁单采购,产能爬坡过程中最大的难点集中在哪些环节?
贾玺庆:全产业链的产能瓶颈,本质是一个系统性挑战。
一方面,零差云控立足的是高可靠赛道,医疗手术、工业自动化、电力巡检等场景“零容错”是基本底线。新产线建设、操作人员招聘与技能培养、全流程质检体系搭建,都需要时间沉淀。若盲目提速,新员工培训不到位、检验机制跟不上,极易引发产品一致性下滑与出厂良率波动。对我们这类靠可靠性立身的企业而言,这是不可触碰的红线。
另一方面,上游电机厂商、减速器外协工厂同样被下游激增的订单倒逼扩产。他们需购置新设备、改造产线、培训技工,同样面临数月不等的建设周期。
当前人形机器人行业需求,已从2024—2025年的“验证样品好不好用”,快速跃迁至“能否大批量、高一致、稳交付”。从原材料、精密加工、核心部件到系统总成,整条供应链正处于被动追赶需求的状态。这也是2026年被普遍视为“量产元年”的核心特征:技术攻关逐步收窄,而供应链的交付韧性,已成为左右产业节奏的关键变量。
谁能在坚守可靠性的前提下率先跑通产能,谁就能真正把握住这轮结构性红利。














