





在具身智能领域,“sim2real”(仿真到现实)长期被视为关键瓶颈:一方面,高保真仿真环境的构建耗时耗力、成本不菲;另一方面,模型从虚拟空间迁移到物理世界时,性能往往显著下降。近期,由李飞飞团队携手英伟达gear实验室、佐治亚理工学院等多方力量联合推出一项突破性研究,提出全新范式——real2sim,为该难题开辟了全新路径。
这项名为“SimFoundry”的系统,仅需一段真实场景视频输入,即可全自动构建出具备交互能力、支持策略训练与性能评估的机器人仿真环境。区别于传统依赖多视角扫描或激光雷达的3D重建方式,SimFoundry实现了对现实世界的语义级理解与可编辑式重构,借助端到端自动化流程,极大降低了高质量仿真环境的构建门槛。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
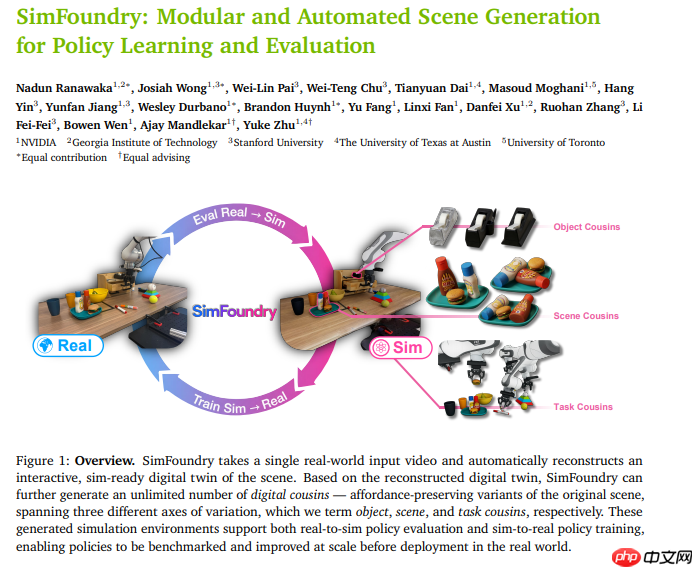
SimFoundry的技术内核在于构建“数字孪生”与“数字表亲”的双向协同闭环。系统首先从原始视频中解析物体的几何形态、材质特性、动力学参数及功能语义,生成高保真、可仿真的“数字孪生”体;随后,基于该孪生基础,自动变异外观纹理、调整结构尺寸、重排空间布局、甚至重新定义任务逻辑,批量生成多样化但物理一致的“数字表亲”变体。由此,开发者仅凭单段实景视频,即可获得近乎无限的泛化训练资源,全面支撑机器人策略学习、鲁棒性测试与闭环评估。
实证结果表明,SimFoundry所生成的仿真评测结果与真实硬件执行效果高度吻合,相关指标相关性显著优于现有方法。尤为关键的是,依托该系统生成数据训练所得的控制策略,无需任何真实环境微调,即可直接部署于实体机器人,在多阶段装配、双手协同操作等高难度任务中展现出强泛化能力与稳定表现。
本工作由多位机器人与人工智能领域的顶尖学者共同完成,涵盖英伟达GEAR实验室核心成员及李飞飞教授团队骨干。随着SimFoundry代码与模型的开源落地,具身智能的研发范式或将迎来根本性转变——告别高成本人工建模与有限数据采集,转向以视频为入口、以生成为驱动的高效开发新范式,加速机器人从模拟走向现实的进程。
论文地址:https://www.php.cn/link/abd19437d3541945cf100fc11a7e5436





















