





全地形翻转车通过陀螺仪感知姿态、千斤顶与推进器协同动作实现自动扶正,需刚性对称骨架、精准重心对齐、双模推进器配置及严格信号逻辑,确保3次180°翻滚后2秒内恢复可驾驶状态。
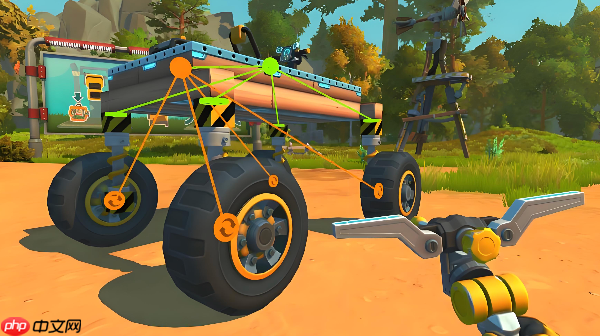
在Scrap Mechanic中制作全地形翻转车,是为了让载具能在悬崖边缘倒悬行驶、滚下碎石坡后自动扶正、甚至从倒扣状态原地翻转回正——这辆车不靠玩家手动干预,而是通过陀螺仪实时感知姿态、控制器触发千斤顶与推进器协同动作、刚性对称结构保障翻转路径可控。它必须能承受连续3次以上180°翻滚而不解体,且每次翻转后2秒内恢复可驾驶状态。
搭出抗扭刚性翻转骨架
按B打开背包→搜索“Steel Beam”→取出12根钢梁;在空地上拼成一个3×4格矩形底盘框架,所有钢梁Z轴旋转方向必须完全一致(右键看箭头,全部朝前);【若任意一根钢梁旋转错位,翻转过程中动力链会因角度突变而断连,导致车体在半空中散架】。
框架完成后,在四角正下方各焊1块混凝土板(Concrete Slab),每块板必须紧贴地面、无悬空;再于底盘中心位置垂直向上焊一根长钢梁,顶端焊1块2×2金属板——这是后续安装陀螺仪与千斤顶的基准平台。
把燃气引擎放在底盘前排中央,电池组放后排中央,驾驶座置于前后轴中点偏前1/5处;所有部件底面Z坐标必须严格对齐,误差不得超过0.05格——重心偏移超限会导致翻转轴心漂移,落地时侧向弹跳失控。
装陀螺仪+千斤顶联动系统
方法一(基础翻转):将陀螺仪贴在中心金属板顶部中央→右键→点击【Set Reference】锁定当前水平姿态为零点;再取1个千斤顶,放在驾驶座正后方底盘上,托盘朝上,升至最高位;用信号线将陀螺仪的Roll输出口直连千斤顶的“Down”接口。
方法二(精准翻转):在陀螺仪Roll通道后加1个混合器(Mixer),第二输入接加速度计X轴数据,权重设为陀螺仪60% + 加速度计40%;混合器输出连控制器Input0;控制器脚本写入:
if math.abs(input[0]) > 30 then output[0] = 1 else output[0] = 0 end
控制器Output0连千斤顶Down口——这样只在车身倾角超30°时才触发翻转,避免颠簸误启。
注意:千斤顶必须用键盘右侧方向键↑控制升降,WASD无效;且必须绑定在底盘主梁上,不能绑在装饰件或轮胎上,否则翻转时受力点崩裂。
配置双模推进器辅助翻转
第一步:在车尾左右两侧各装1个推进器,蓝色箭头严格朝后,按F键确认朝向;再在车顶前后两端各装1个推进器,箭头朝上。
第二步:把尾部两个推进器Power口连到同一个滑块(Slider)输出端,滑块值范围0~1;顶部两个推进器Power口连到另一个滑块,但该滑块仅在翻转阶段激活——用陀螺仪Roll绝对值信号经比较器(阈值设为75°)触发开关,开关输出连顶部推进器供电线。
第三步:顶部推进器推力设为尾部的1.8倍;【翻转临界点需顶部推力压过重力矩,否则车会卡在90°侧倾状态无法继续翻转】。
第四步:所有推进器供电必须来自独立电池组,不得与驱动轮共用电路——翻转时动力轮断电,仅推进器工作,避免轮胎空转干扰姿态。
测试并固化翻转逻辑
① 坐入驾驶座→按空格启动引擎→缓慢加速至15km/h→驶向3米高断崖边缘;
② 车头坠落瞬间,陀螺仪检测到Roll角骤增→千斤顶开始收缩→车体绕底盘中心轴向下翻转;
③ 当Roll角达90°时,顶部推进器自动点火,提供向上扭矩,加速翻转进程;
④ Roll角接近180°时,尾部推进器反向短时喷射,微调落地姿态,确保四轮同时触地。
落地后若车身轻微弹跳,立刻松油门;若连续3次翻转后底盘出现连接器弹出,说明某处钢梁旋转角度偏差超2°,需逐根右键检查Z轴数值并重置。















