


2026年被业内公认为“具身智能数据元年”。主流观点指出,当前制约该领域发展的关键瓶颈已不再集中于算法创新或硬件升级,而是高质量真实数据的严重短缺。以自动驾驶为例,其已积累超百亿小时的真实运行数据;相比之下,当前公开可用的具身智能数据集仅约十万小时量级——二者差距达3至5个数量级。与此同时,行业还普遍面临数据供给紧张、采集成本高昂、跨任务复用困难等现实挑战。
近期,灵御智能凭借关键技术突破,成功将“真机数据”的单次采集成本压缩近50%,由行业平均的每任务3–5元大幅降至0.6元,显著推进了“真机数据自由化”进程,并因此在短短两个月内连续完成两轮融资。
据悉,灵御智能成立于2025年2月,自创立之初便锚定数据采集这一核心环节切入具身智能赛道,明确自身定位为“具身智能基础设施服务商”。这一战略方向既源自创始团队对行业的深度理解,也借鉴了自动驾驶产业的发展范式。团队强调:真正能激发模型涌现能力的高质量数据,必须源于真实物理世界的反复锤炼——特斯拉、主流车企及华为在自动驾驶领域的演进路径均已验证此逻辑,真实场景下的原始数据,才是AI能力成长的根本土壤。
斯坦福HAI于2026年发布的《AI Index Report 2026》进一步印证了该趋势:机器人在仿真环境中执行操作的成功率高达89.4%,但一旦部署至真实家庭环境,成功率即断崖式下跌至12%。这一巨大落差清晰揭示了仿真数据在复杂性、不确定性与泛化能力上的根本局限,凸显出真实设备采集数据不可替代的核心价值。

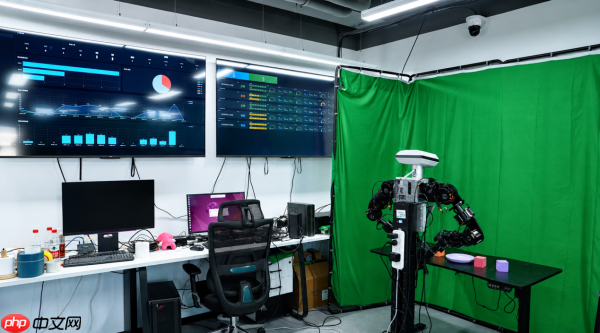
要在现实世界中高效获取高保真数据,离不开高性能机器人本体作为载体。灵御智能自主研发的灵御TA机器人,已在数据生产维度构建起高密度、低成本、高精度、高稳定性的综合优势。该机器人可同步采集视觉图像、力觉反馈、关节位姿等多模态信号;依托毫米级空间定位与亚微秒级硬件时钟同步机制,确保各类传感数据在时空维度上精准对齐;单台设备日均可持续稳定运行8小时以上,胜任多样化复杂场景的长期数据采集任务;整机制造成本仅为同类竞品的1/2至1/3,为高质量真机数据的大规模量产提供了坚实的成本支撑。
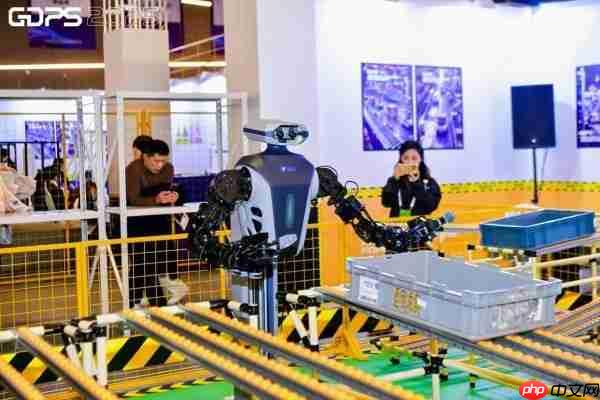
基于低延迟运动控制、多源异构数据同步采集以及毫米级空间感知能力,灵御TA机器人可为3D场景重建、精细动作分割、视觉-语言-动作(VLA)联合建模及世界模型训练等前沿方向,提供高一致性、强鲁棒性的底层数据支持。面向未来,灵御智能计划在未来12个月内建成覆盖百万级真实交互样本的高质量数据集,持续围绕典型任务与实际环境沉淀具备可训练性、可迁移性与可复用性的结构化数据资产,为具身智能模型的迭代优化与跨场景泛化提供底层燃料。
当前,具身智能产业正加速脱离概念炒作阶段,迈入以真实设备数据为竞争支点的关键发展期。灵御智能从源头聚焦真机数据的战略价值,以自研机器人夯实数据生产底座,通过规模化、标准化、工程化的数据资产建设反哺行业升级——不仅构筑起难以复制的技术护城河,更以新型产业基础设施提供者的角色,助力整个具身智能领域从实验室原型演示,稳步迈向可部署、可复制、可规模落地的产业化新纪元。













