








教一个人学骑自行车,你可以给他展示一千张骑行的照片——但真正让他掌握这项技能的,是双脚踏上踏板、身体开始晃动、双手本能调整方向的那一刹那。照片与文字传递的是“概念性知识”,而骑车依赖的是“身体对物理世界的直觉”。
机器人领域同样卡在这一关。过去两年最受关注的路径是视觉-语言-动作模型(VLA):让大语言模型“看懂”环境,再连接机器人的执行机构,稍作微调,是否就能上岗?可问题在于,GPT这类模型训练所用的,几乎全是静态图文数据——它能识别“这是一把椅子”,却无法推断“椅子被推倒时重心如何偏移、是否会滑动、撞击地面后反弹多高”。要补上这些底层物理常识,目前主流做法仍是真人佩戴VR设备,逐帧示范、反复纠偏,每个动作重复上百次,人力成本极高。
那么,是否存在一种天然携带动态物理信息、且早已在互联网中大规模沉淀的数据形式?
答案是:视频。
妙动科技的解法:让视频生成模型成为机器人的“物理导师”
这正是深圳初创公司妙动科技(MondoRobotics)最新论文DiT4DiT的核心构想。该成果发布后迅速引发广泛关注,Agility Robotics AI负责人等多位硅谷一线机器人专家主动转发并点评。据悉,DiT4DiT也是当前全球首个将世界模型真正部署至人形机器人本体并完成端到端任务验证的落地案例。
DiT4DiT的名字直指其双模块架构:两个Diffusion Transformer(扩散变换器)级联协同,一个主“思”,一个主“行”。
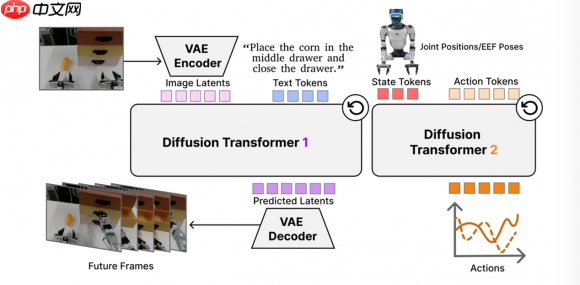
第一个DiT是“构想者”:接收当前观测画面与自然语言指令,在内部模拟后续数秒内场景将如何演化,相当于为机器人构建一个轻量化的“物理心智演练场”。该模块复用了已预训练好的视频生成模型权重,隐式编码了海量视频中蕴含的运动规律、重力响应、接触反馈等物理先验。
第二个DiT是“践行者”:读取前一模块在去噪过程中的中间层特征,将抽象的动态演化趋势,转化为机器人各关节的精确控制信号。
简言之:一个模块负责“预判世界如何变化”,另一个模块负责“决定肢体如何响应”。视频生成模型耗费巨量算力习得的物理直觉,被无缝迁移到机器人动作规划系统中。
一个出人意料的发现
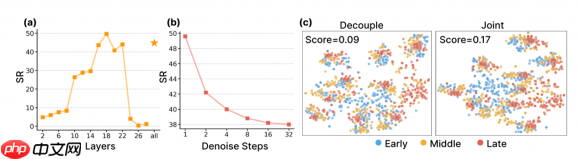
研究团队在消融实验中观察到一个反直觉现象:从视频模型中提取特征时,并非去噪步数越多越好;相反,仅用单步去噪所得特征,性能最佳;步数增加、画面越趋清晰,效果反而下降。同时,特征提取的层级也极为关键——第18层(处于网络中段偏深位置)的表现最优,达到性能拐点。

原因并不难理解:对机器人实时动作决策而言,捕捉运动趋势、加速度方向、物体交互节奏等动态线索,远比还原高清像素帧更重要。略显模糊但富含时间连续性的中间表征,恰恰具备更强的“行动导向性”。
这一发现带来显著工程优势:整套系统可在单张RTX 4090消费级显卡上实现6Hz实时推理,仅需一枚RGB摄像头输入。相较之下,同类方案CosmosPolicy需依赖H100专业计算卡,推理频率仅为1Hz。在部署门槛与响应速度两方面,DiT4DiT均实现数量级跃升。
实测表现:全面刷新SOTA纪录
数据是最有力的佐证。
在业界公认的LIBERO通用操作基准上,DiT4DiT取得98.6%的平均任务成功率,超越π0.5(96.9%)、CogVLA(97.4%)及OpenVLA-OFT(97.1%),刷新当前最优水平(SOTA)。尤为值得注意的是,其训练所用预训练数据量仅为其他先进方法的15%,收敛速度却快了7倍——以更少数据、更短周期,达成更高性能。
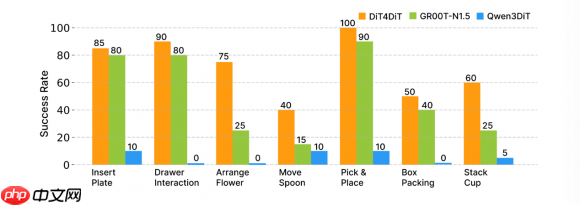
在更具现实挑战性的RoboCasa-GR1家庭任务基准(含24项日常操作)中,DiT4DiT综合成功率达50.8%,较NVIDIA GR00T-N1.5(41.8%)高出9个百分点。所有真机测试均在宇树科技G1人形机器人平台上完成,涵盖插花、打包、移动勺子、叠放杯子、抽屉开合等7类典型任务,DiT4DiT全部领先。值得一提的是,整个系统仅依赖机器人头部单目相机完成全部感知与决策,而此前多数方案需头部+双手共三路相机协同,硬件复杂度与标定难度明显更高。
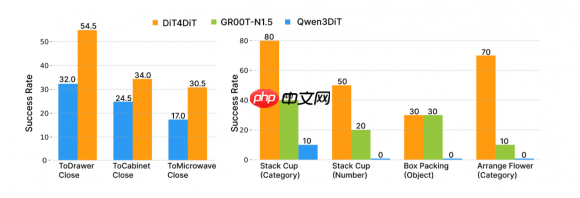
零样本泛化能力是该方法最突出的优势。面对材质、形状、数量均未在训练中出现过的全新物体组合,DiT4DiT仍稳定保持40%–70%的成功率。作为对比,Qwen3DiT在多项泛化测试中成功率直接归零。这一差距印证了一个关键判断:由视频建模习得的物理直觉,比基于静态图文对齐构建的世界认知,更贴近真实环境的动态本质与不确定性。
核心团队:源自特斯拉Optimus + 大疆实战背景
妙动科技总部位于深圳,聚焦具身智能前沿技术攻关与产业落地。联合创始人兼CTO杨硕博士毕业于卡内基梅隆大学(CMU),曾深度参与特斯拉Optimus人形机器人项目研发,亦是知乎平台机器人领域头部技术博主。另一位联合创始人来自大疆创新,曾主导供应链体系建设及RoboMaster高校机器人赛事技术生态搭建。团队汇聚多名强化学习、多模态感知与具身智能方向博士研究员,DiT4DiT系妙动科技与香港科技大学(广州)梁俊卫教授团队联合研发成果。
论文主页已公开,代码与模型权重计划后续开源。























